КАТАЛОГ ТОВАРОВ




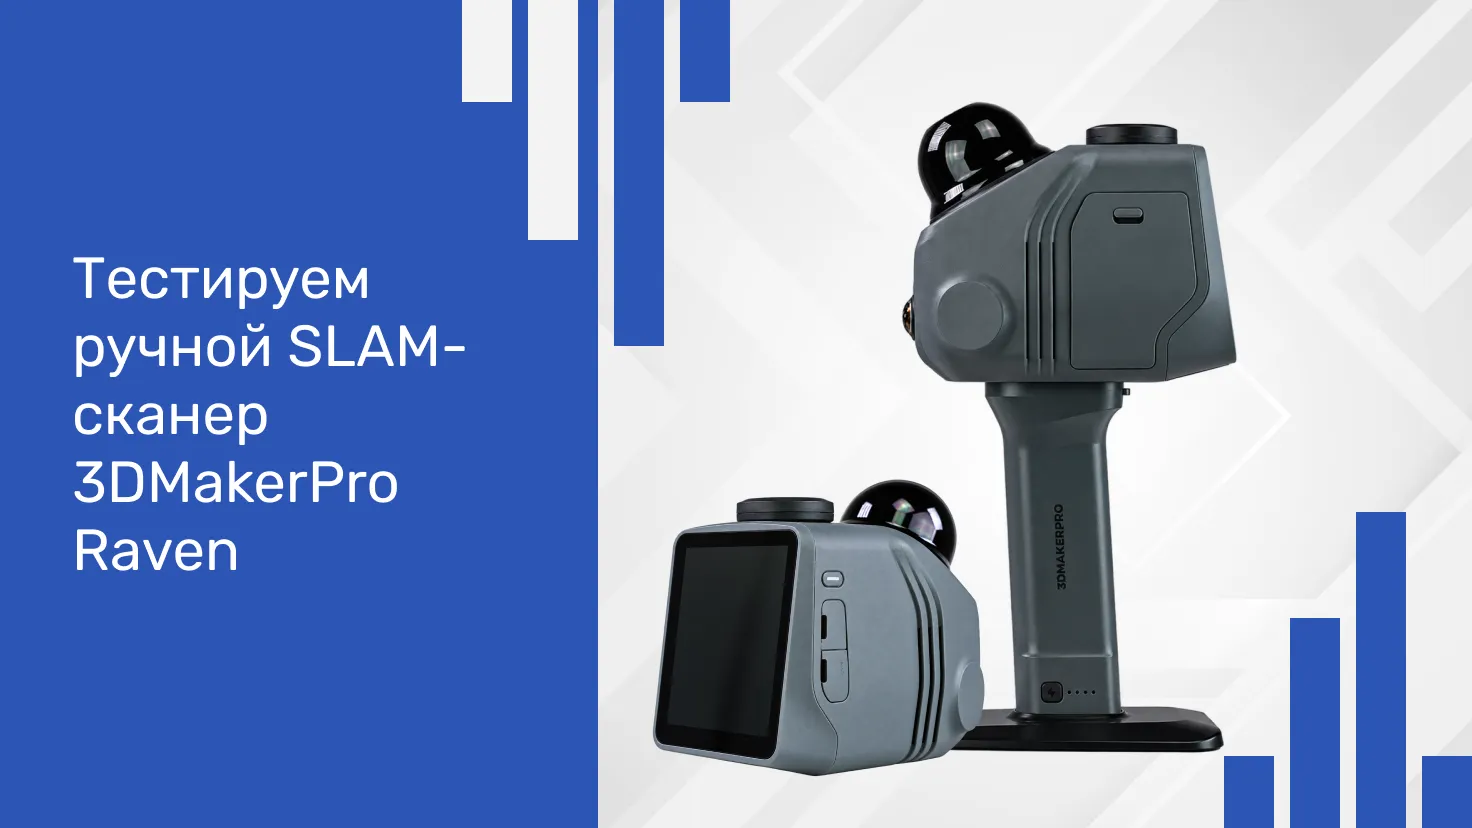
Тестируем ручной SLAM-сканер 3DMakerPro Raven
-
сканер, помещённый в силиконовый чехол;
-
опора, позволяющая поставить прибор на ровную поверхность;
-
пять вариантов силового кабеля для разных розеток;
-
блок питания для подзарядки;
-
рукоятка с аккумулятором на 6400 мАч;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
штативная площадка с необходимым крепежом;
-
инструкция на английском языке.
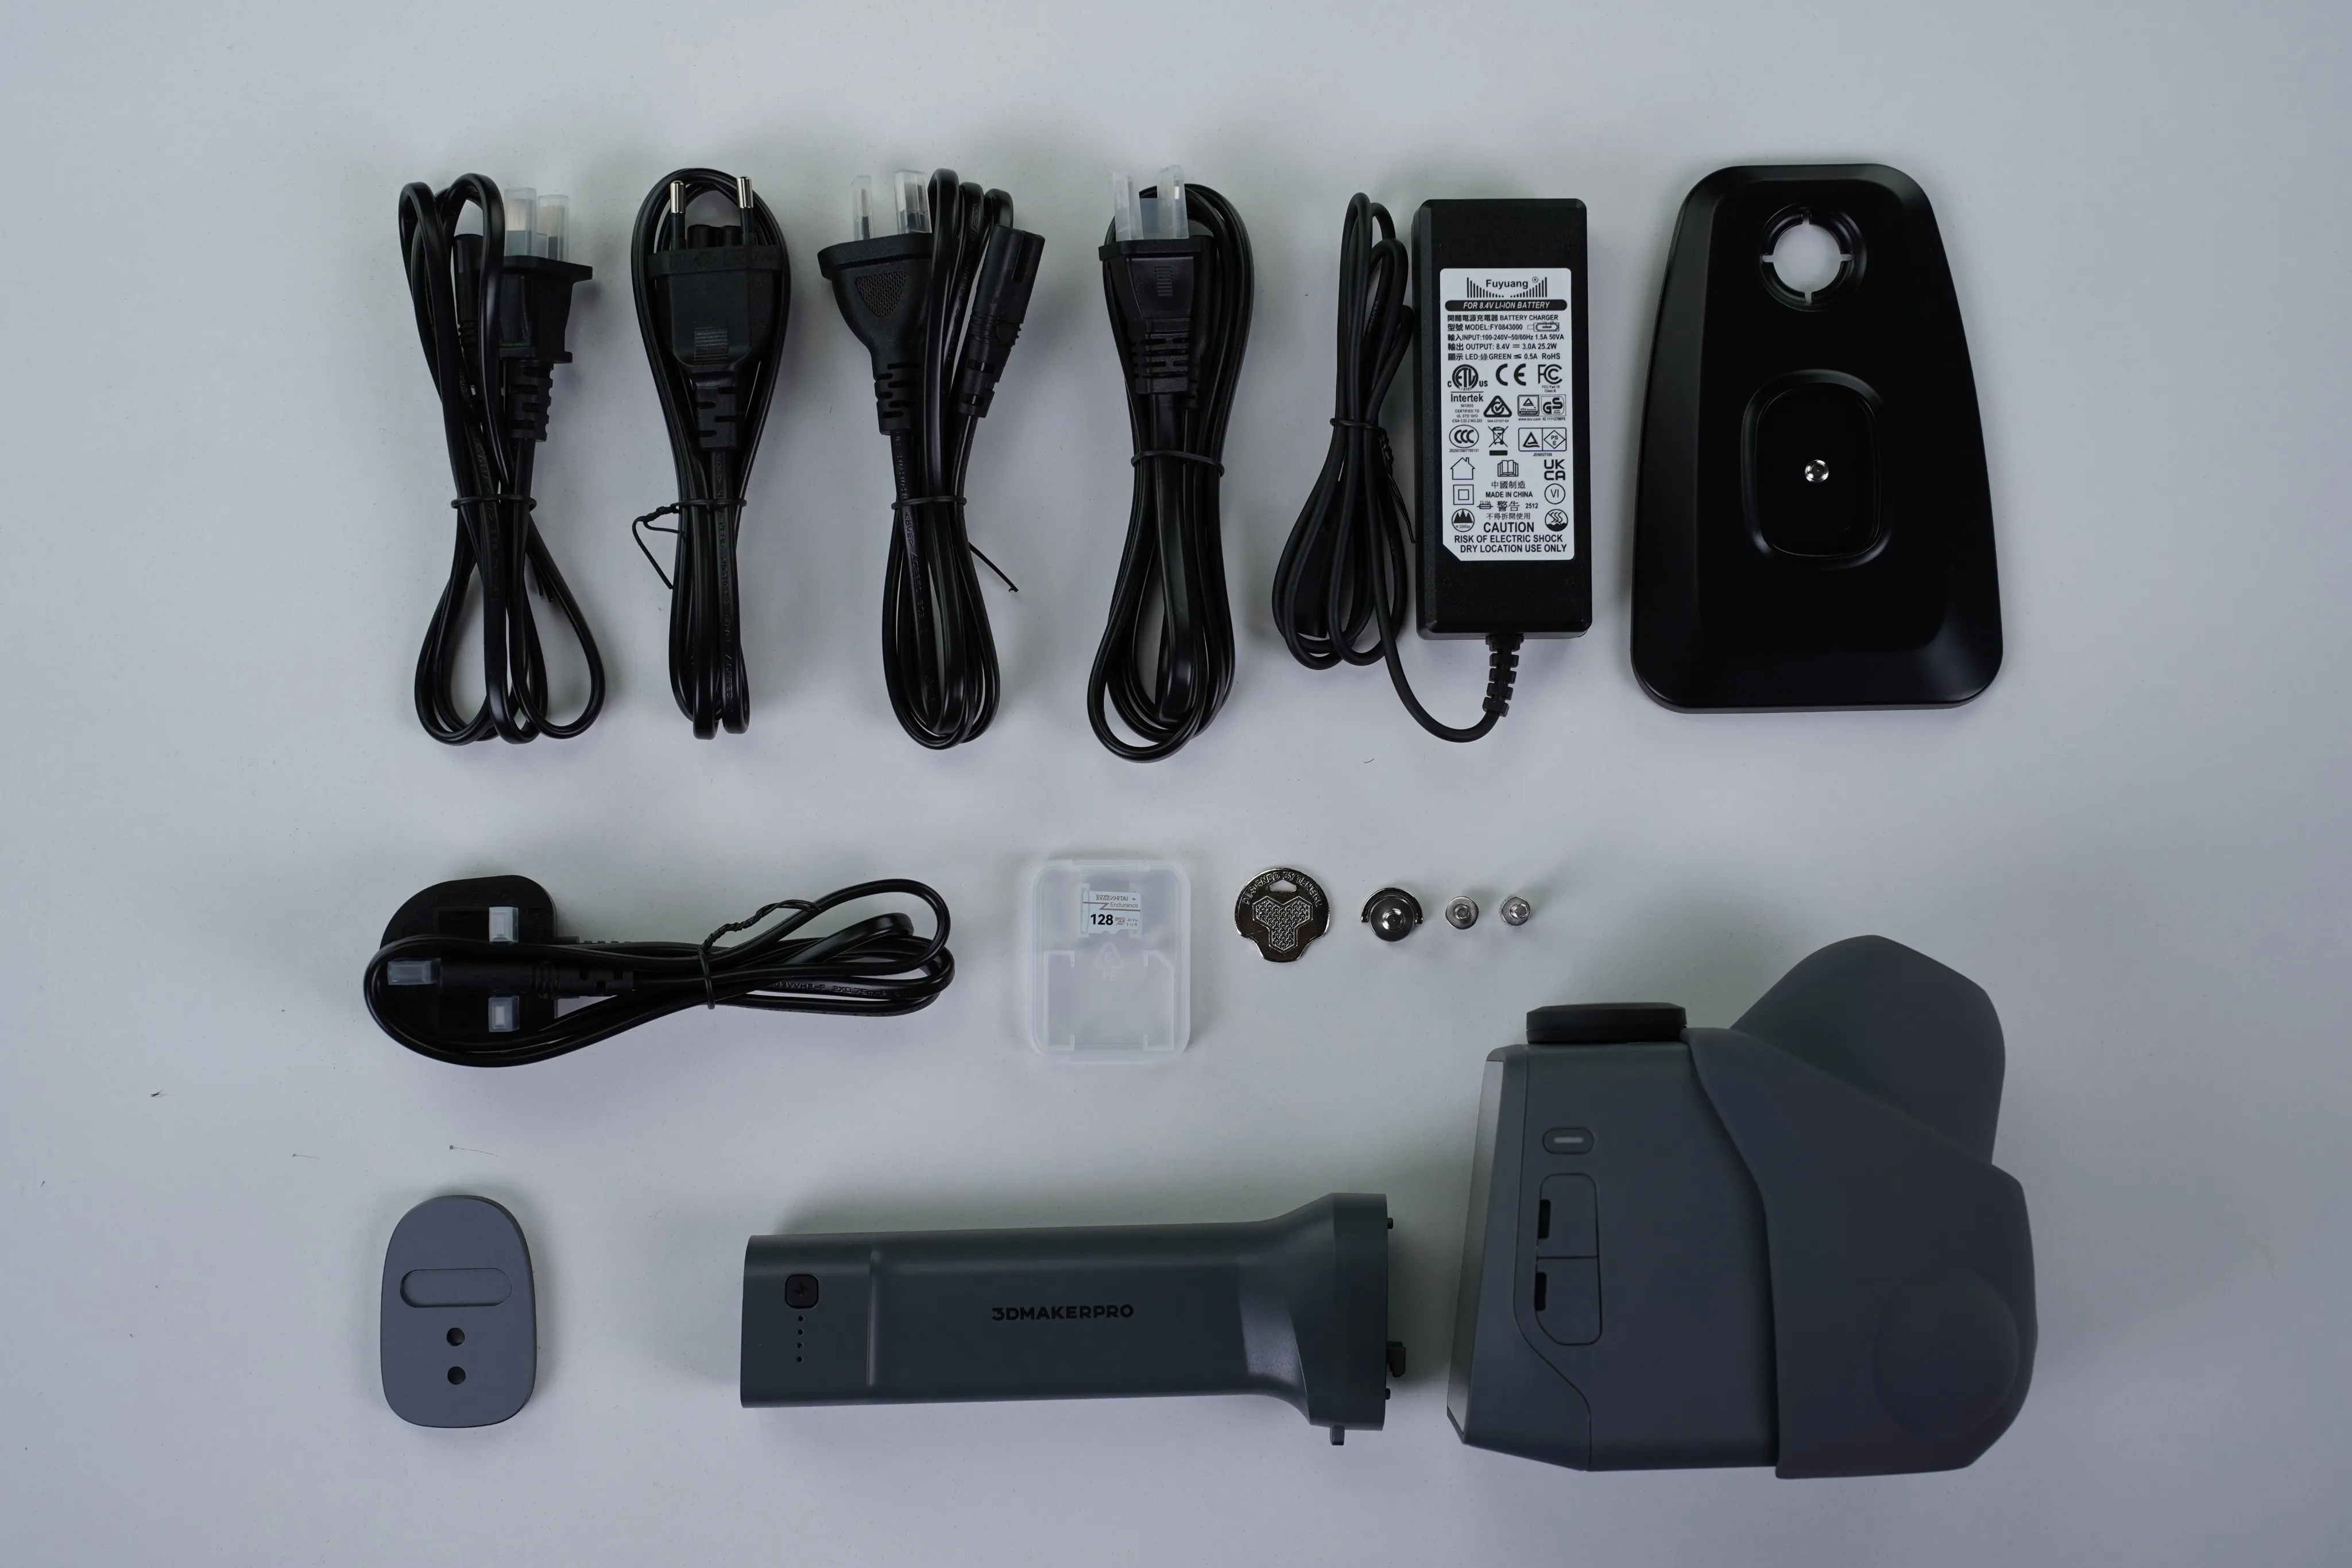
Аксессуары из комплекта
Принадлежностей здесь меньше, чем у Hawk, но начать сканирование можно сразу после распаковки. Дальнейшая обработка требует ПК под Windows и программы RayStudio. Это ПО для SLAM-устройств 3DMakerPro можно загрузить с сайта компании.
Корпус, разъёмы и сборка
При габаритах 120×145×85 мм сканер весит 1 100 г. Его фронтальная часть занята лидаром и камерой.
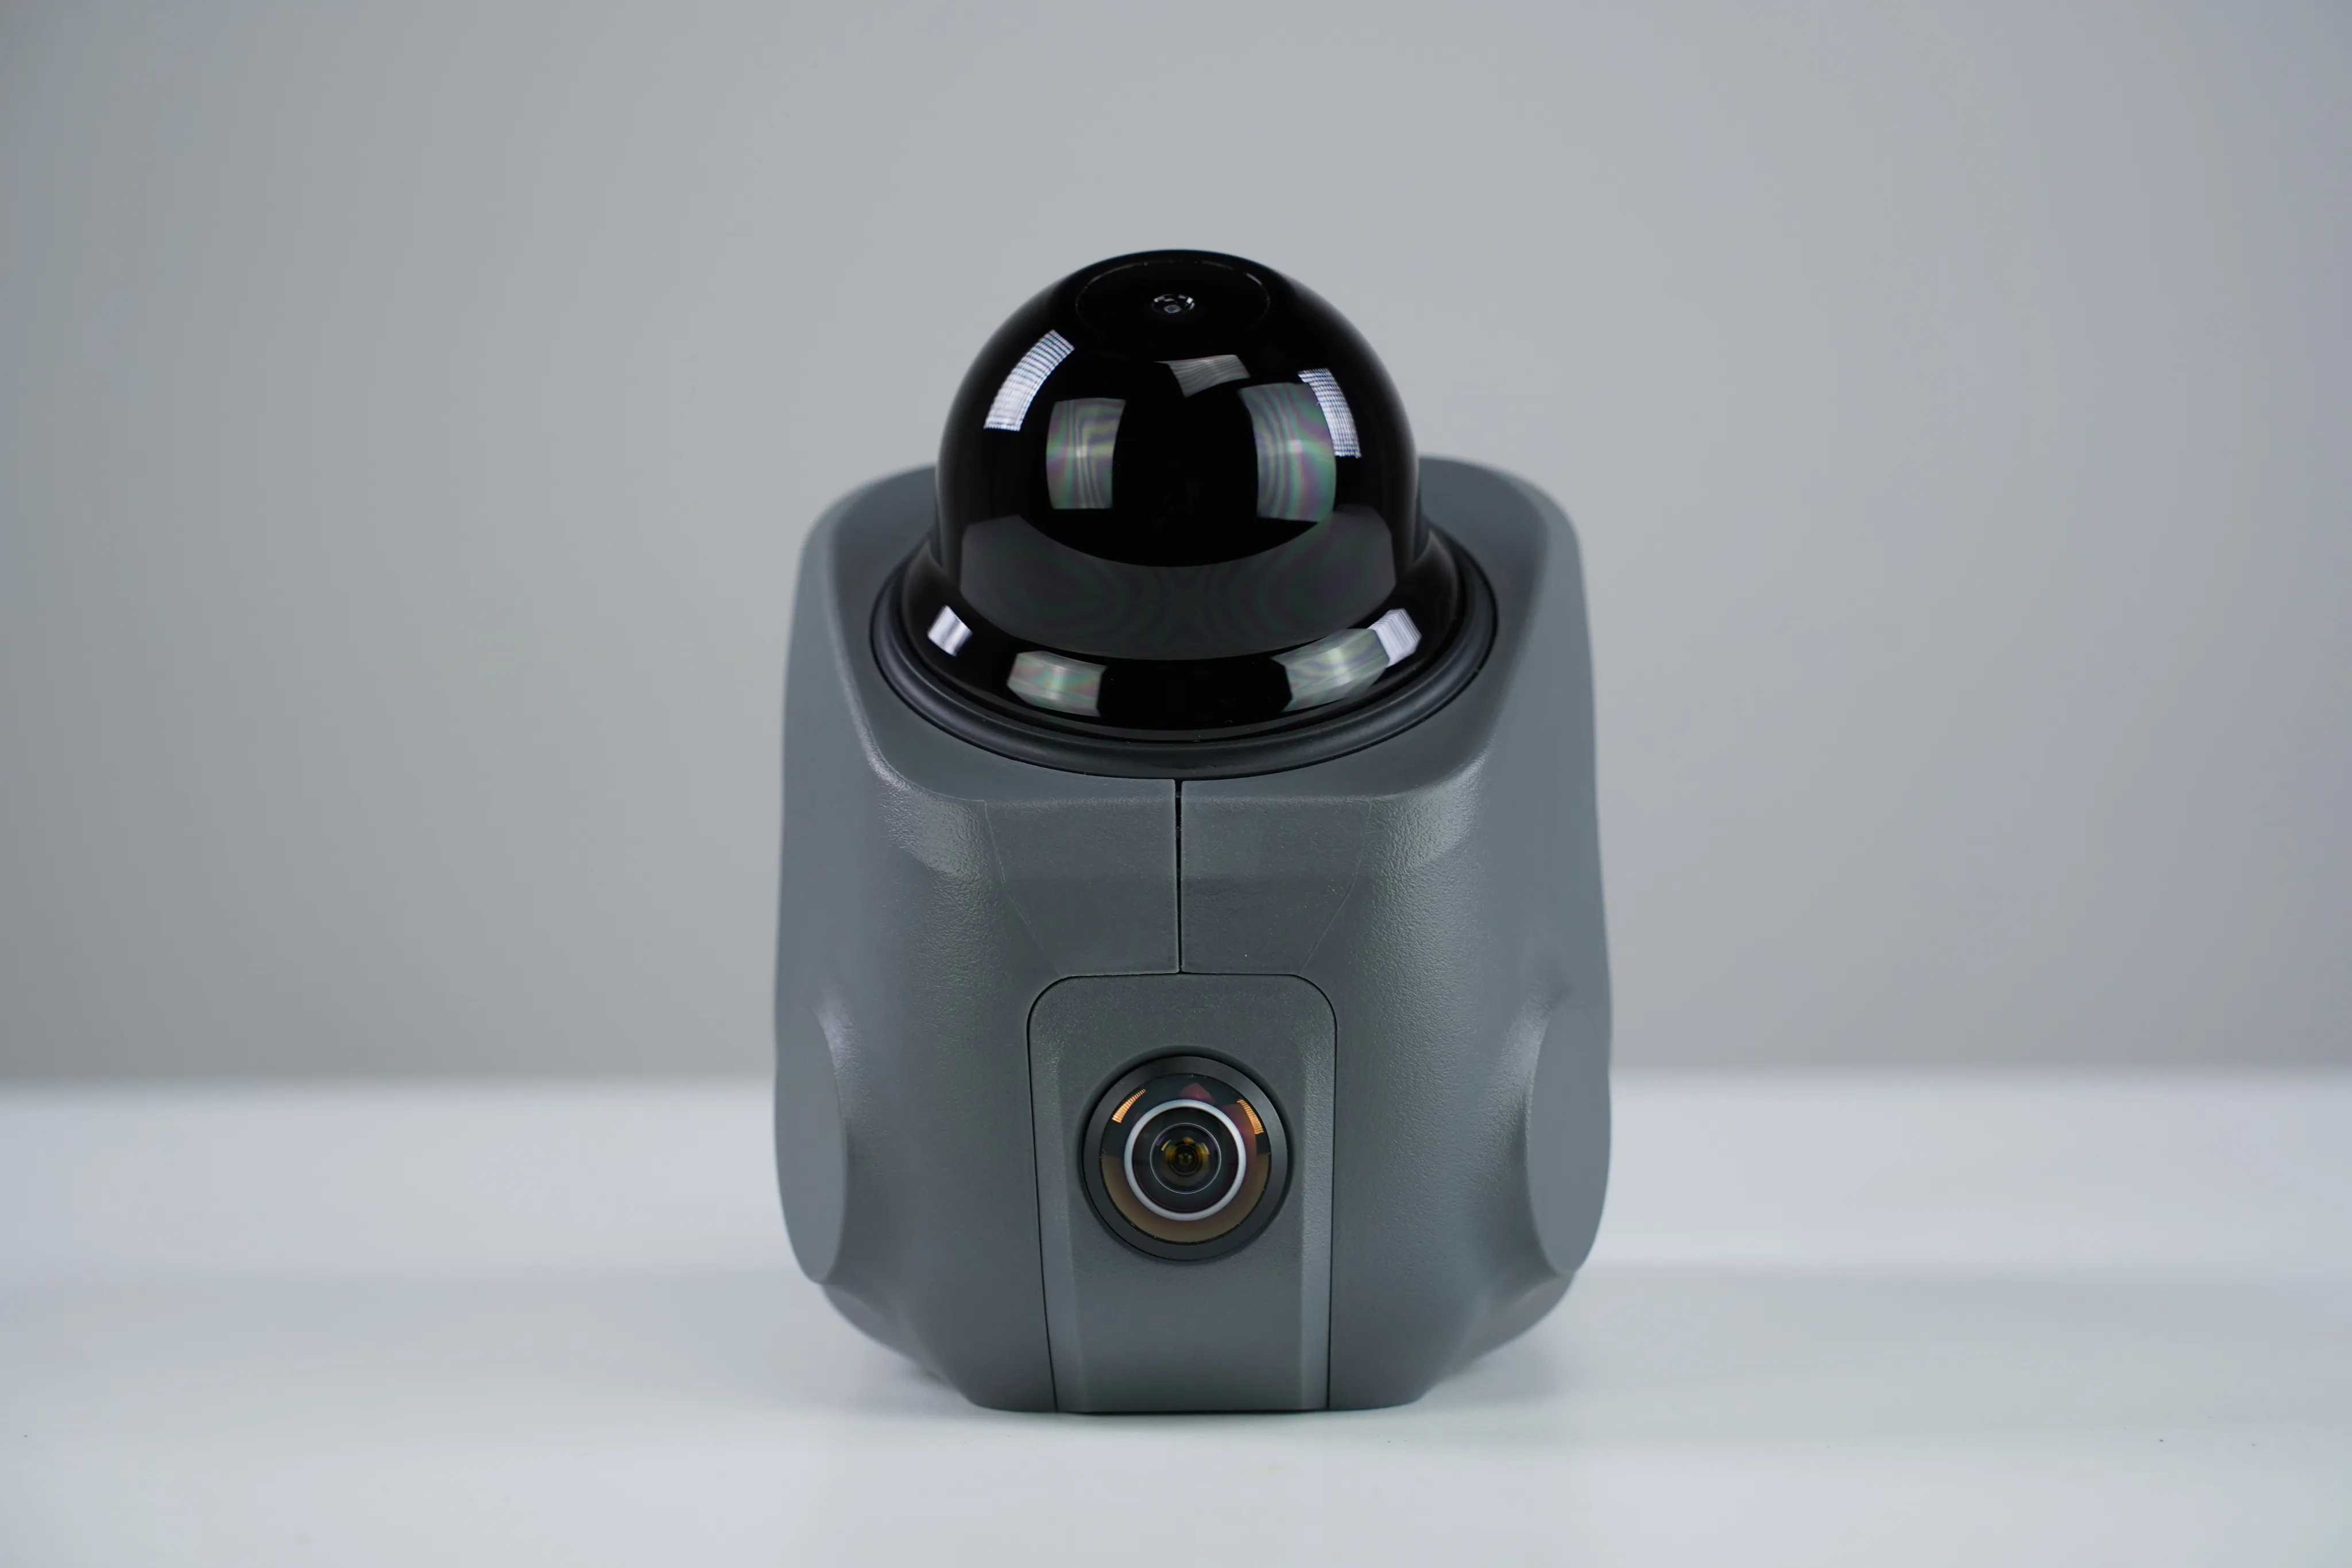
За сбор геометрии отвечает прежде всего лидар. Измеряя дистанцию до окружающих поверхностей, он получает данные для облака точек. Камера с разрешением 12 Мп снимает в цвете, помогает отслеживать положение прибора и используется для захвата текстур.
Слева вынесены USB-C-порты и кнопка включения.
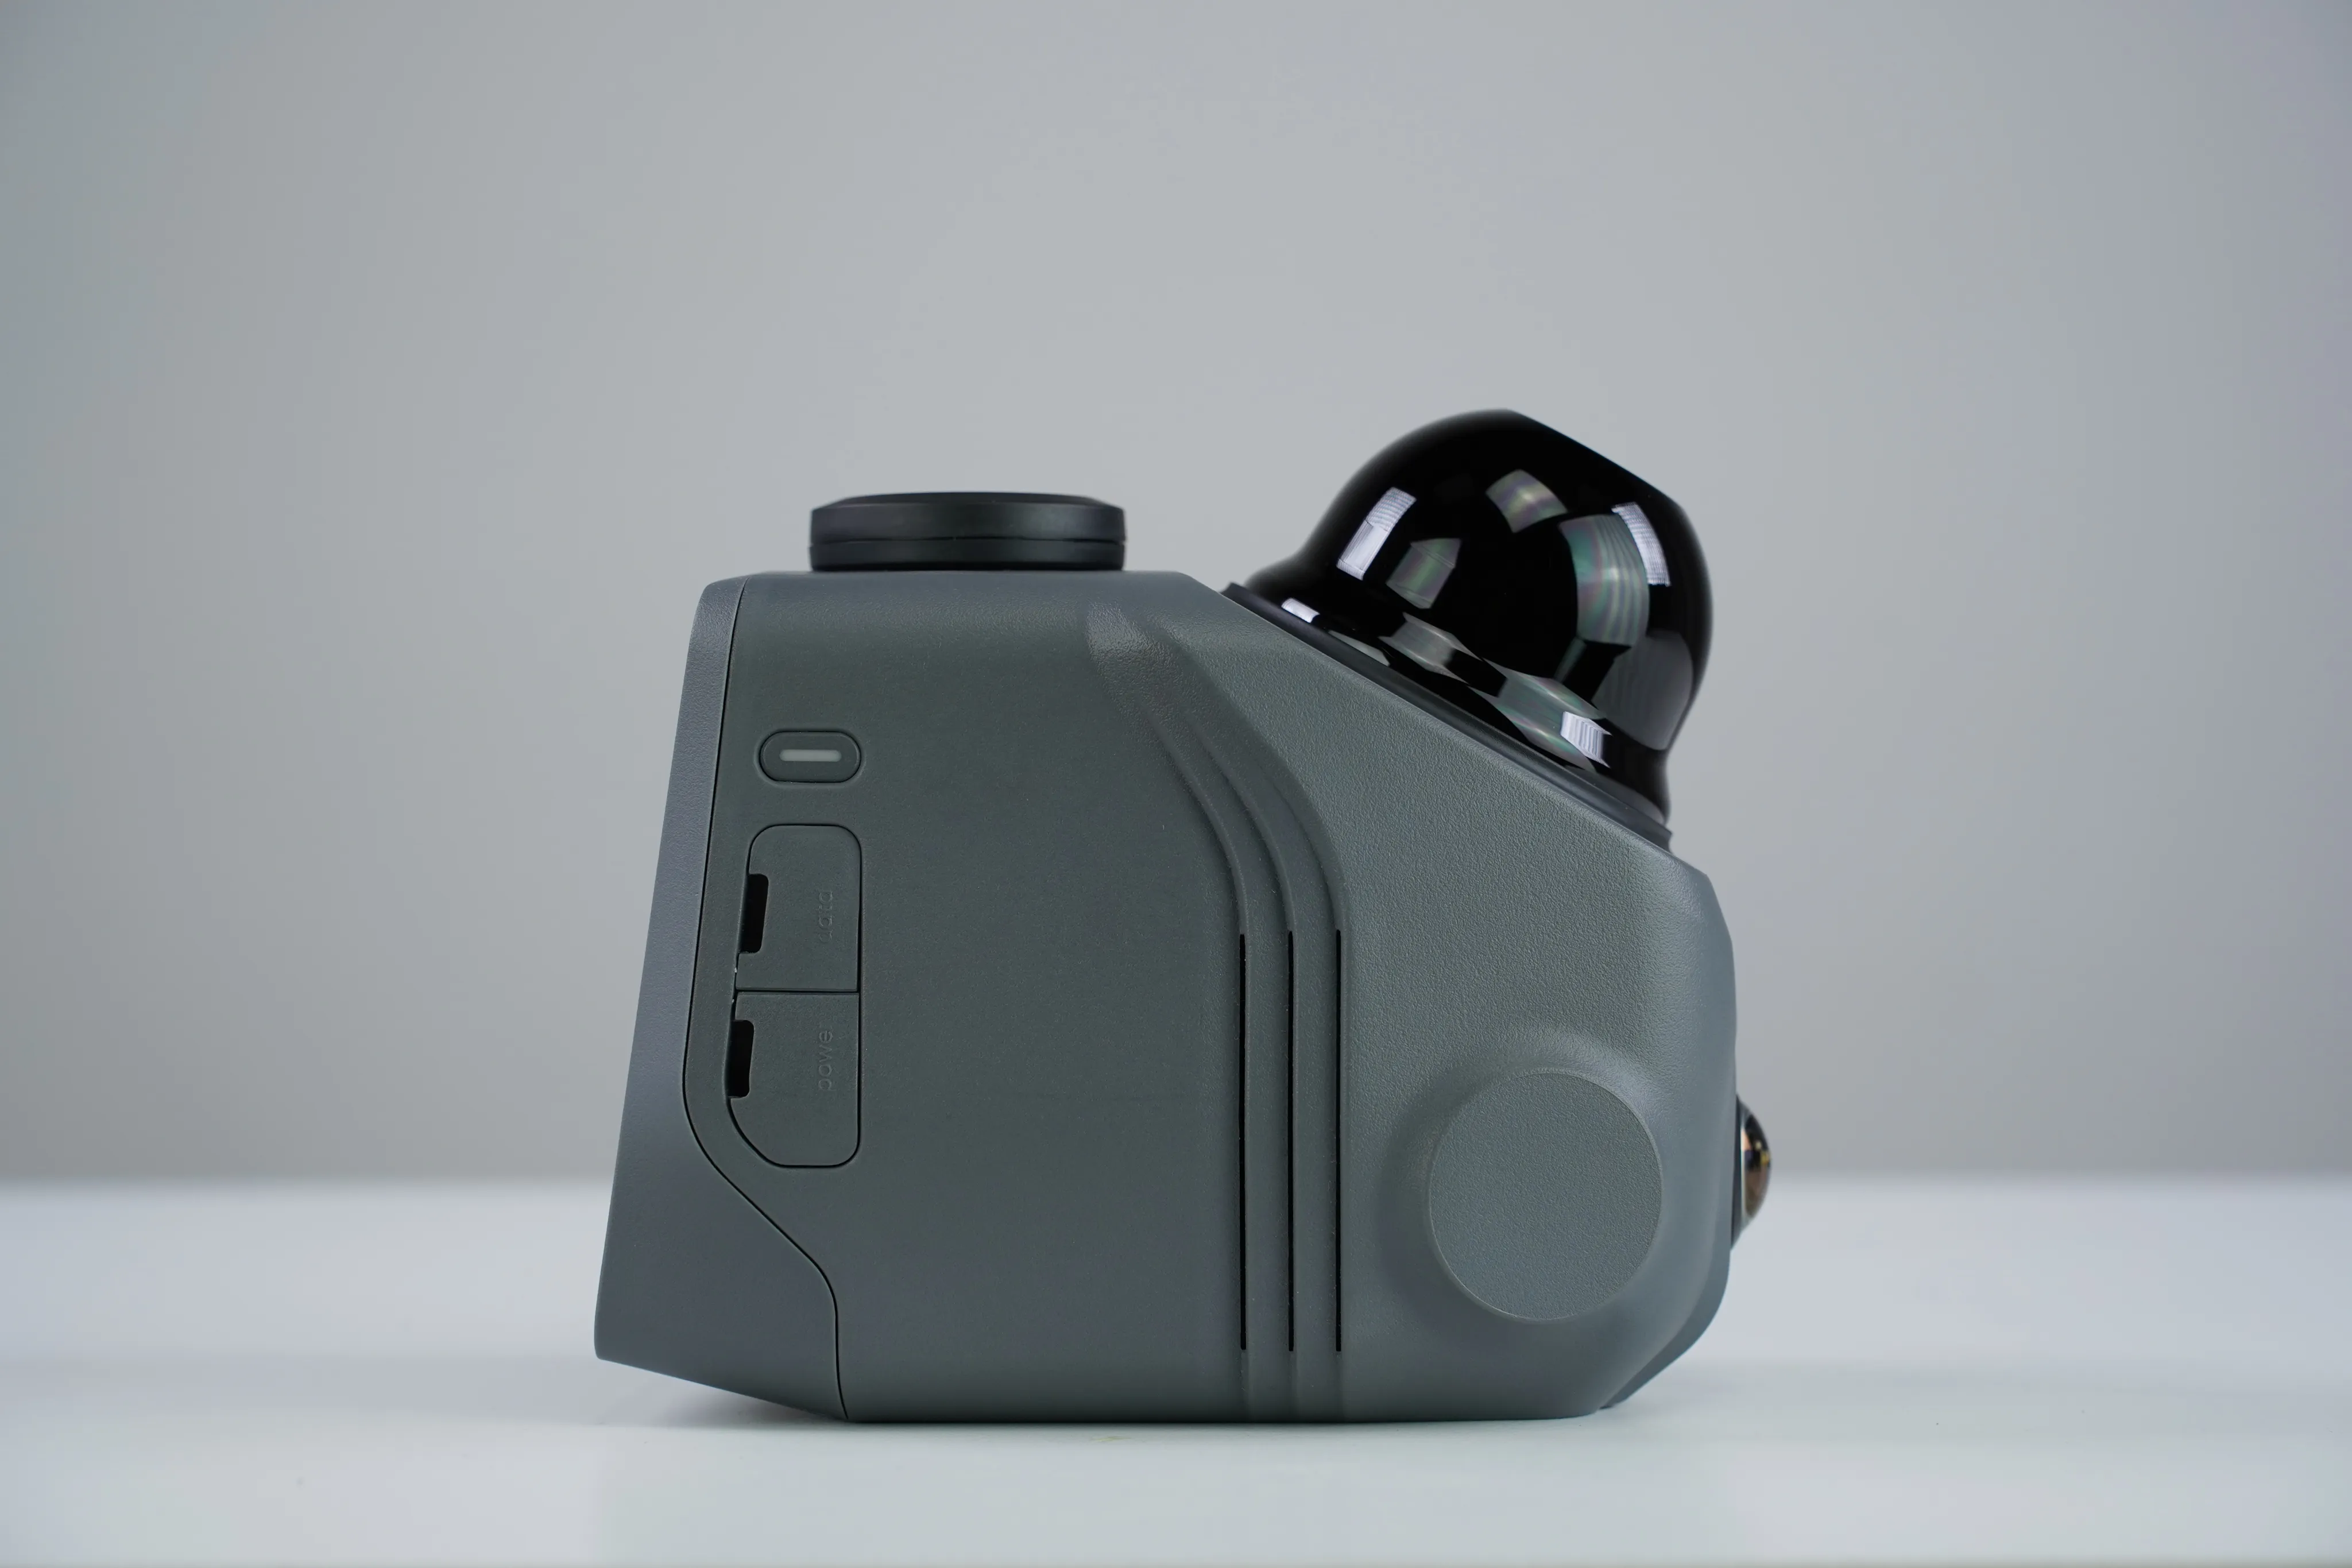
Через один USB-C передаются данные, через второй подключается повербанк. Такой способ питания предусмотрен для работы с дроном, на крыше машины, велосипеде или специальном рюкзаке. Соответствующие установочные наборы доступны как дополнительные опции.
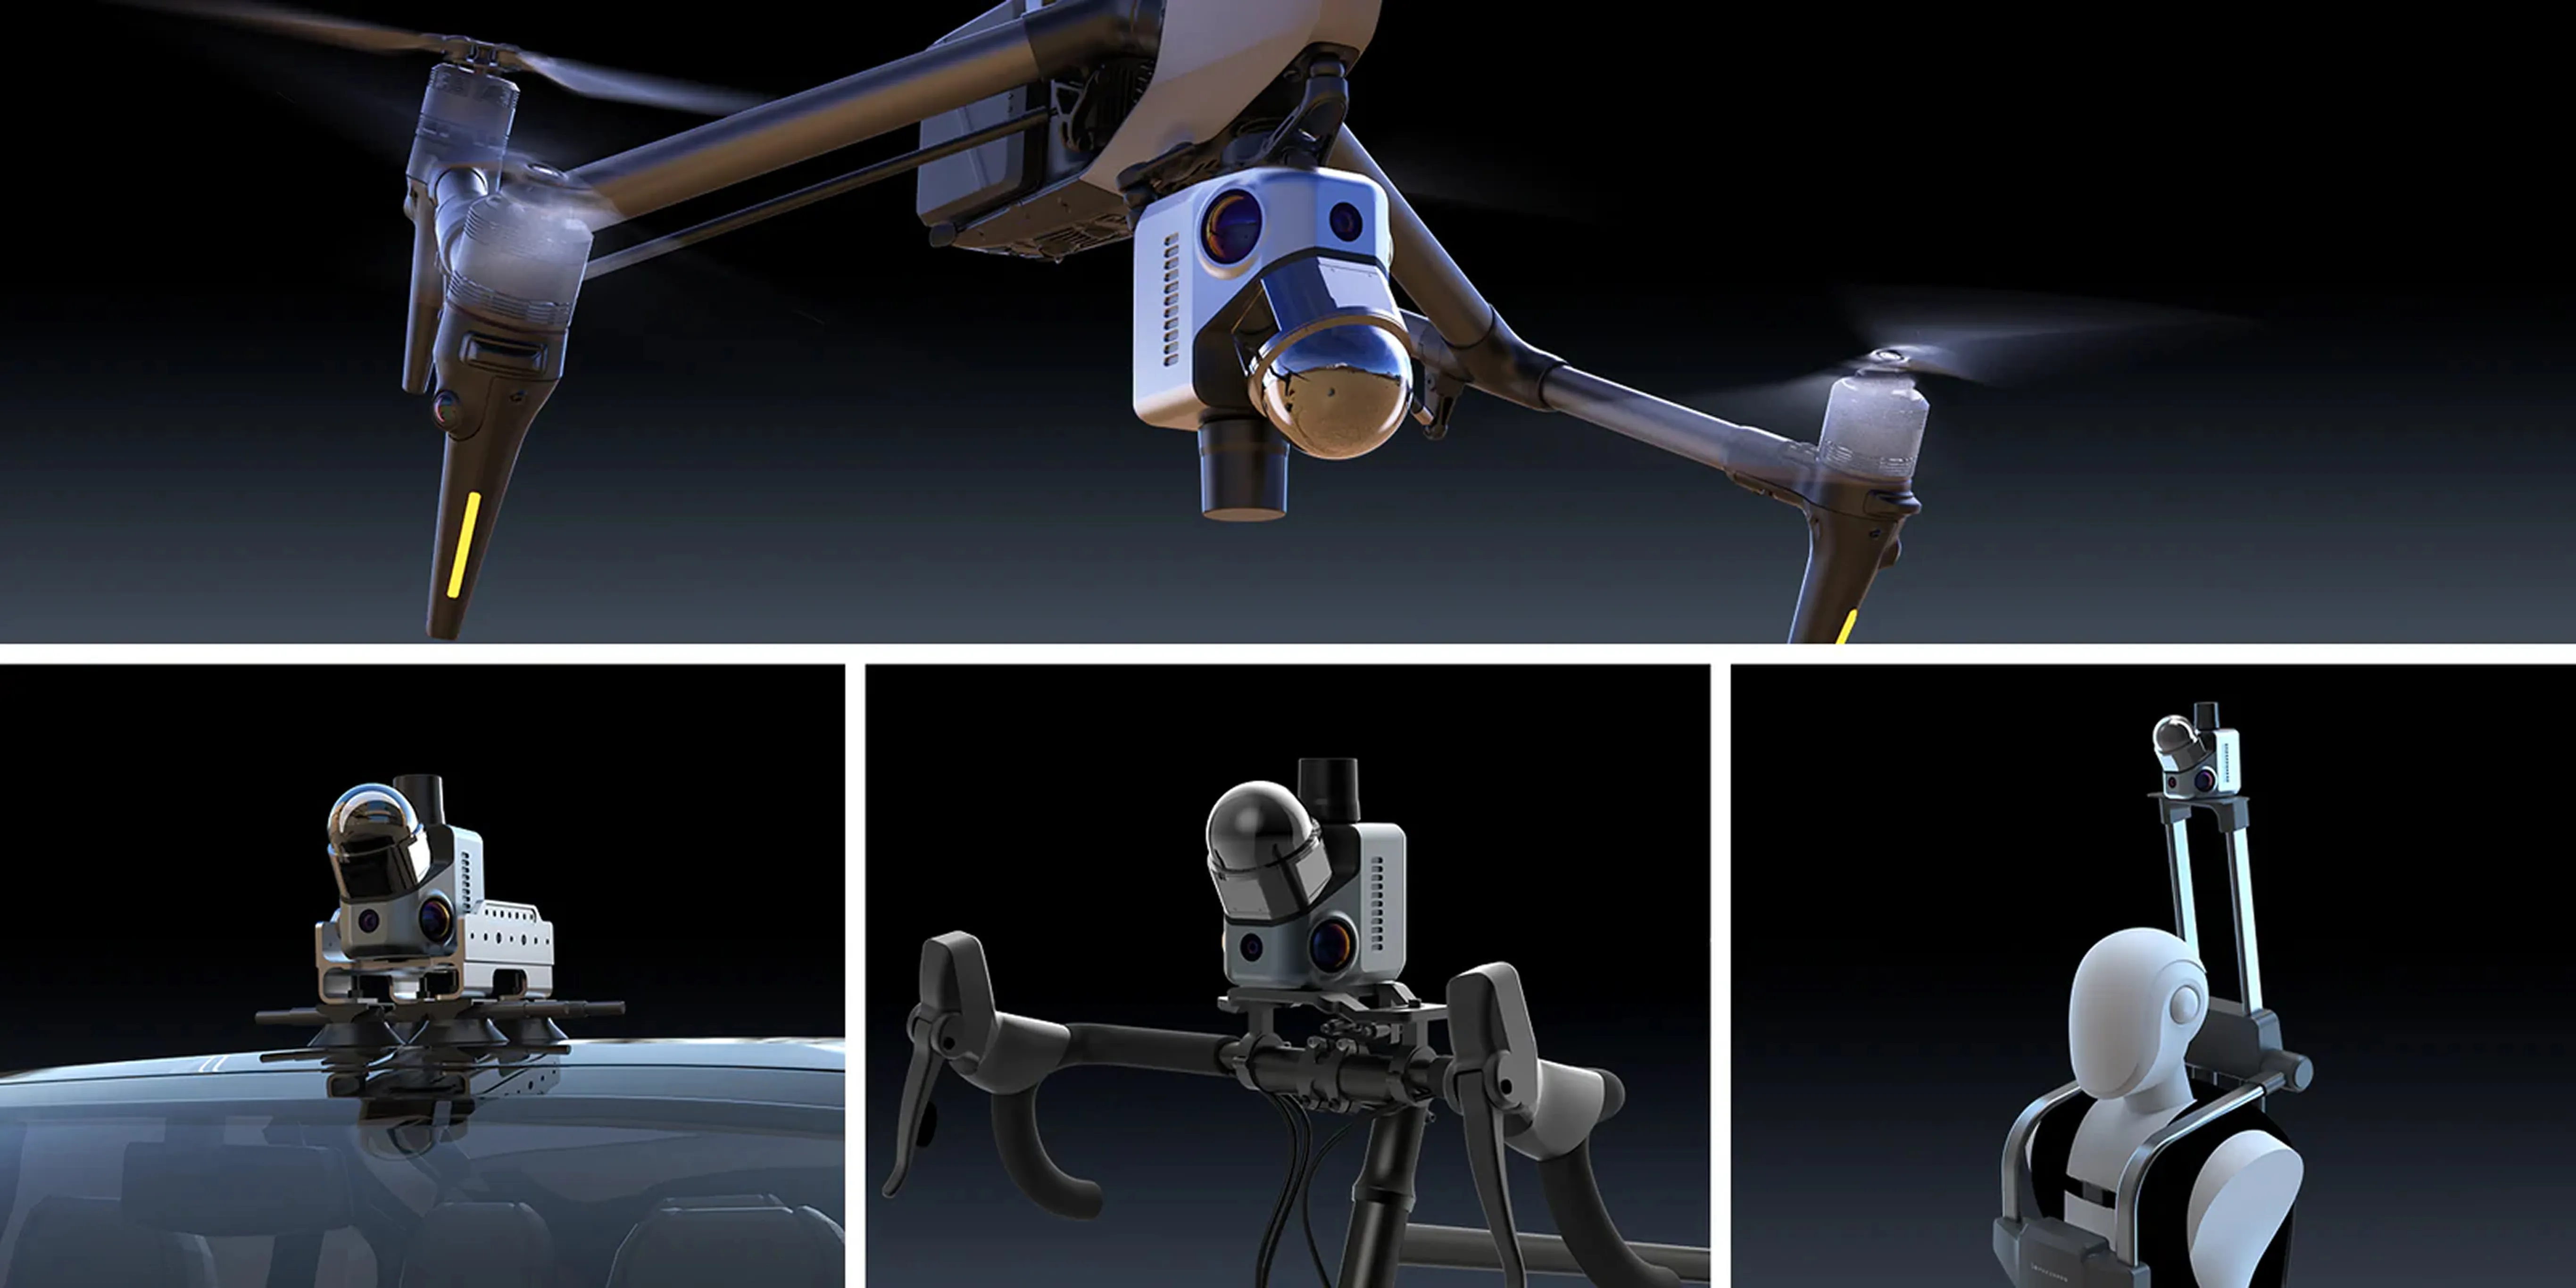
Изображение производителя
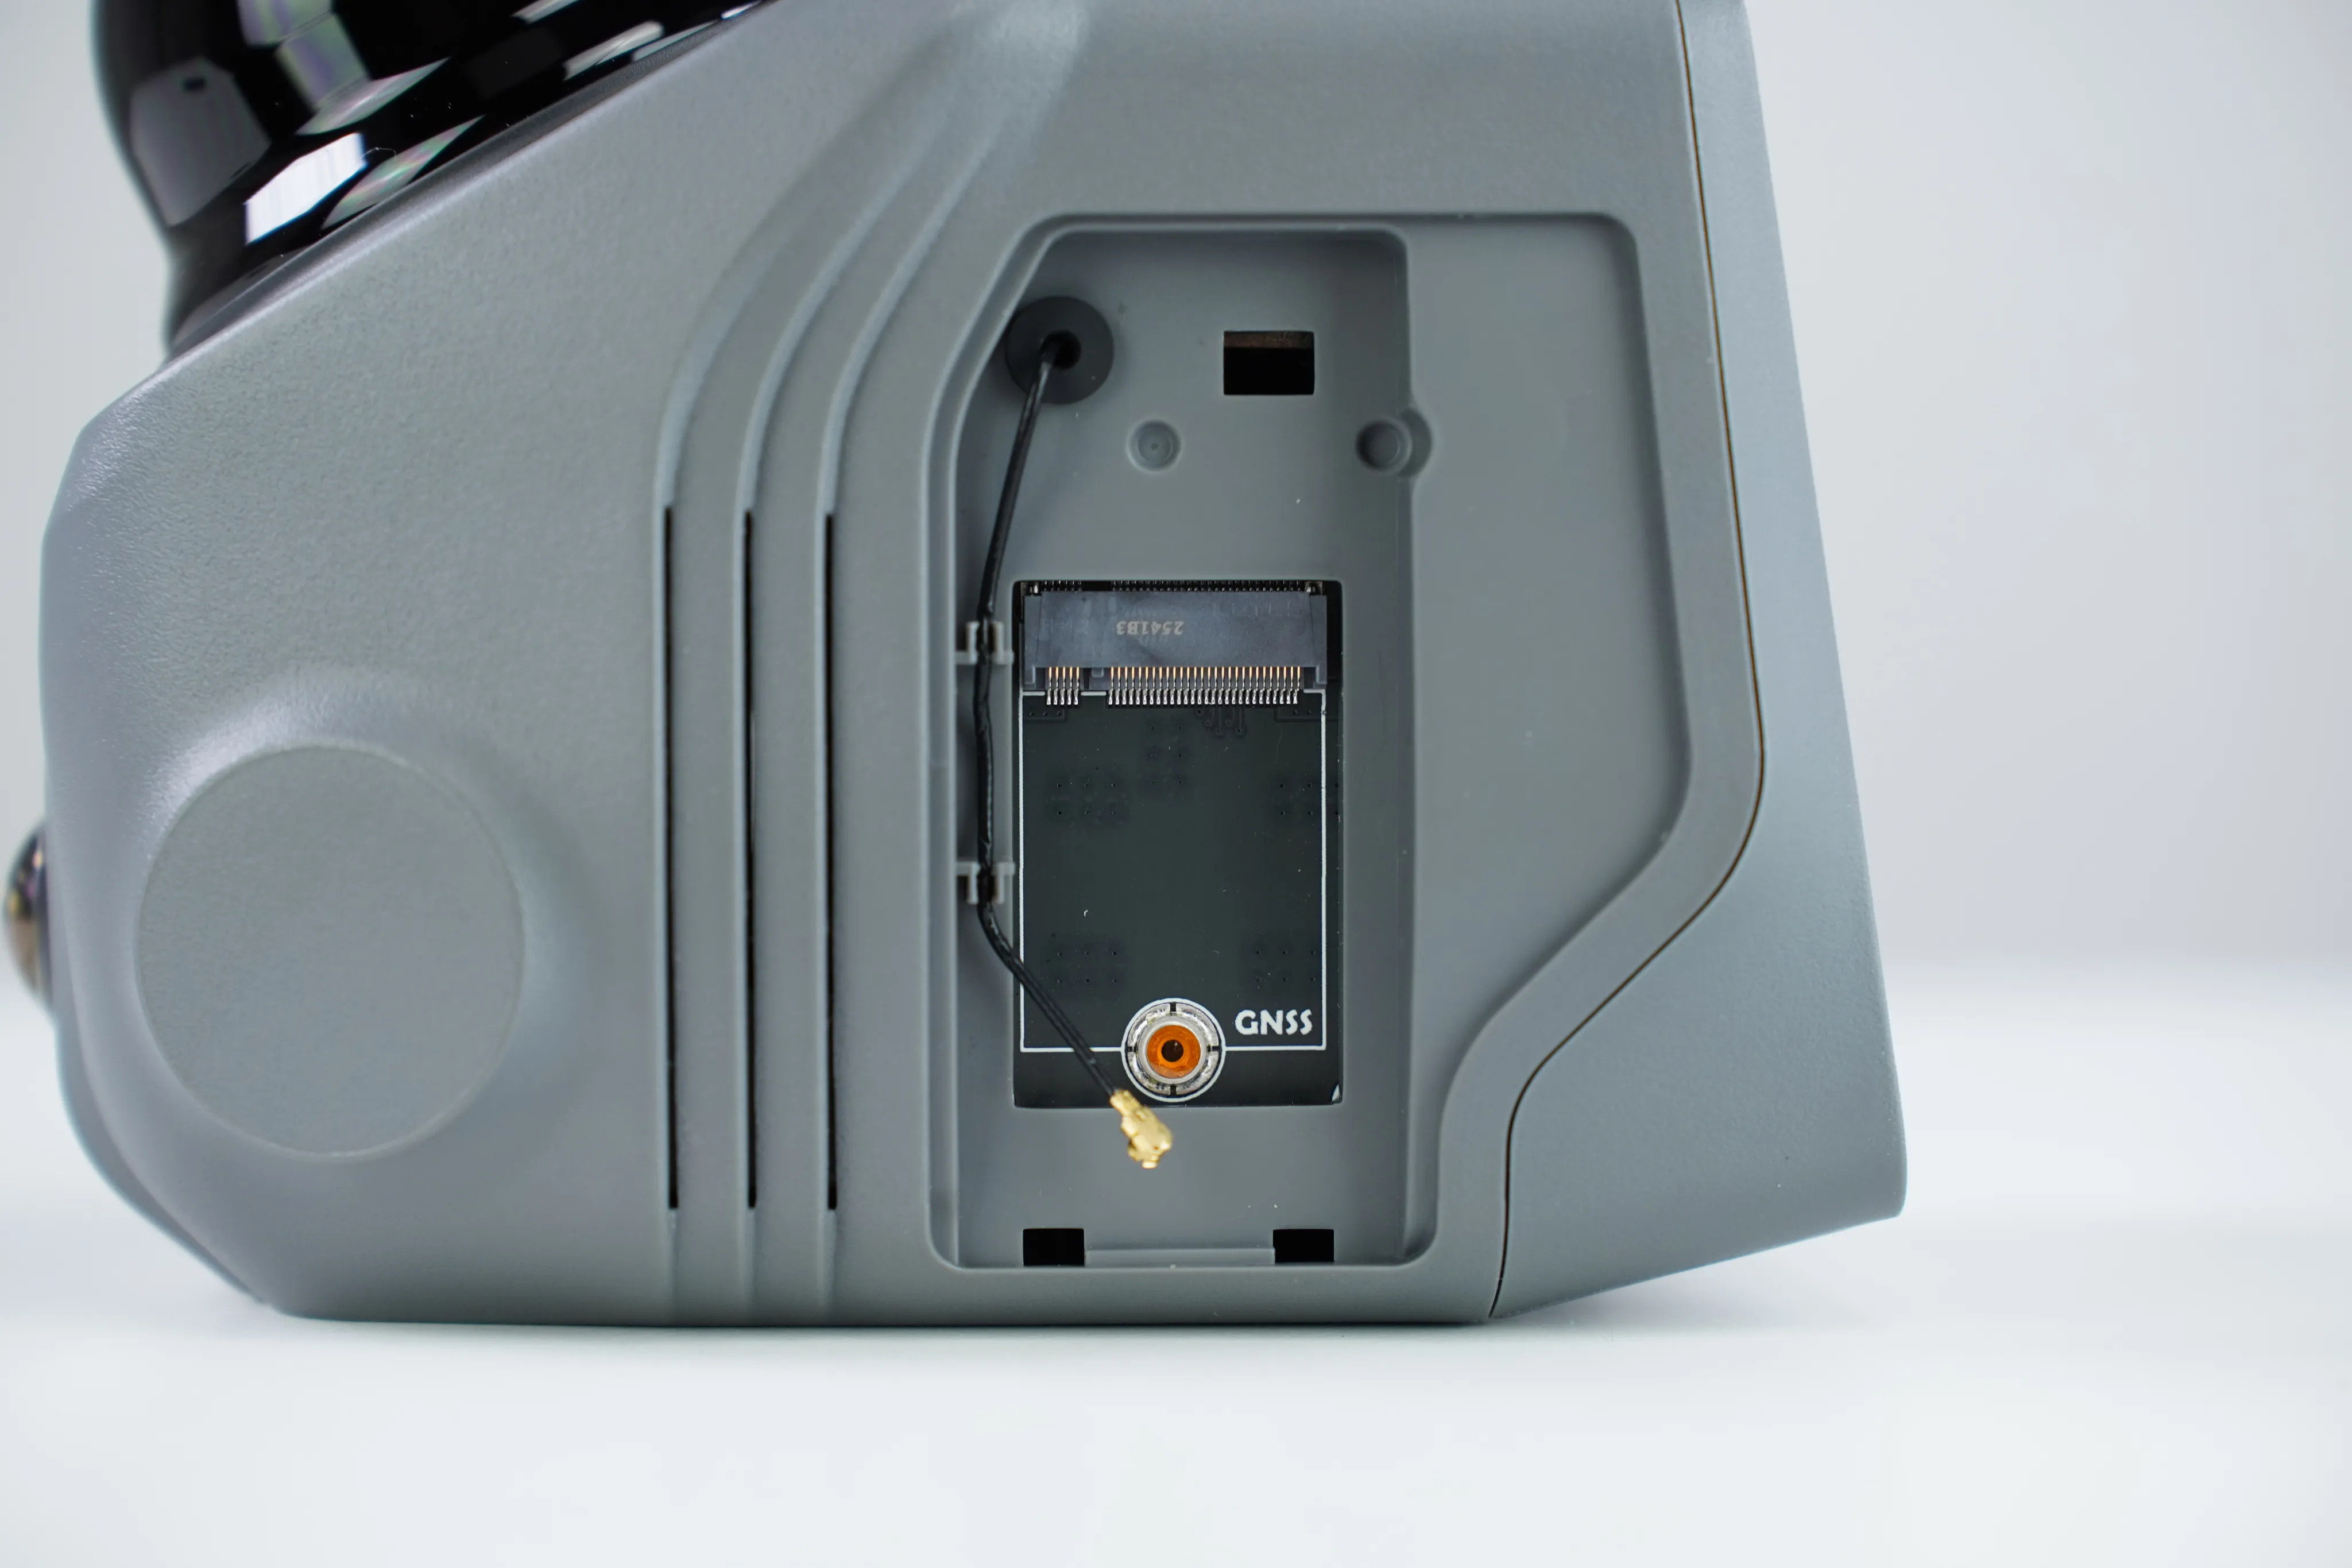
Под заглушкой сверху расположен разъём GPS-антенны, а боковые стороны отведены под вентиляционные отверстия.
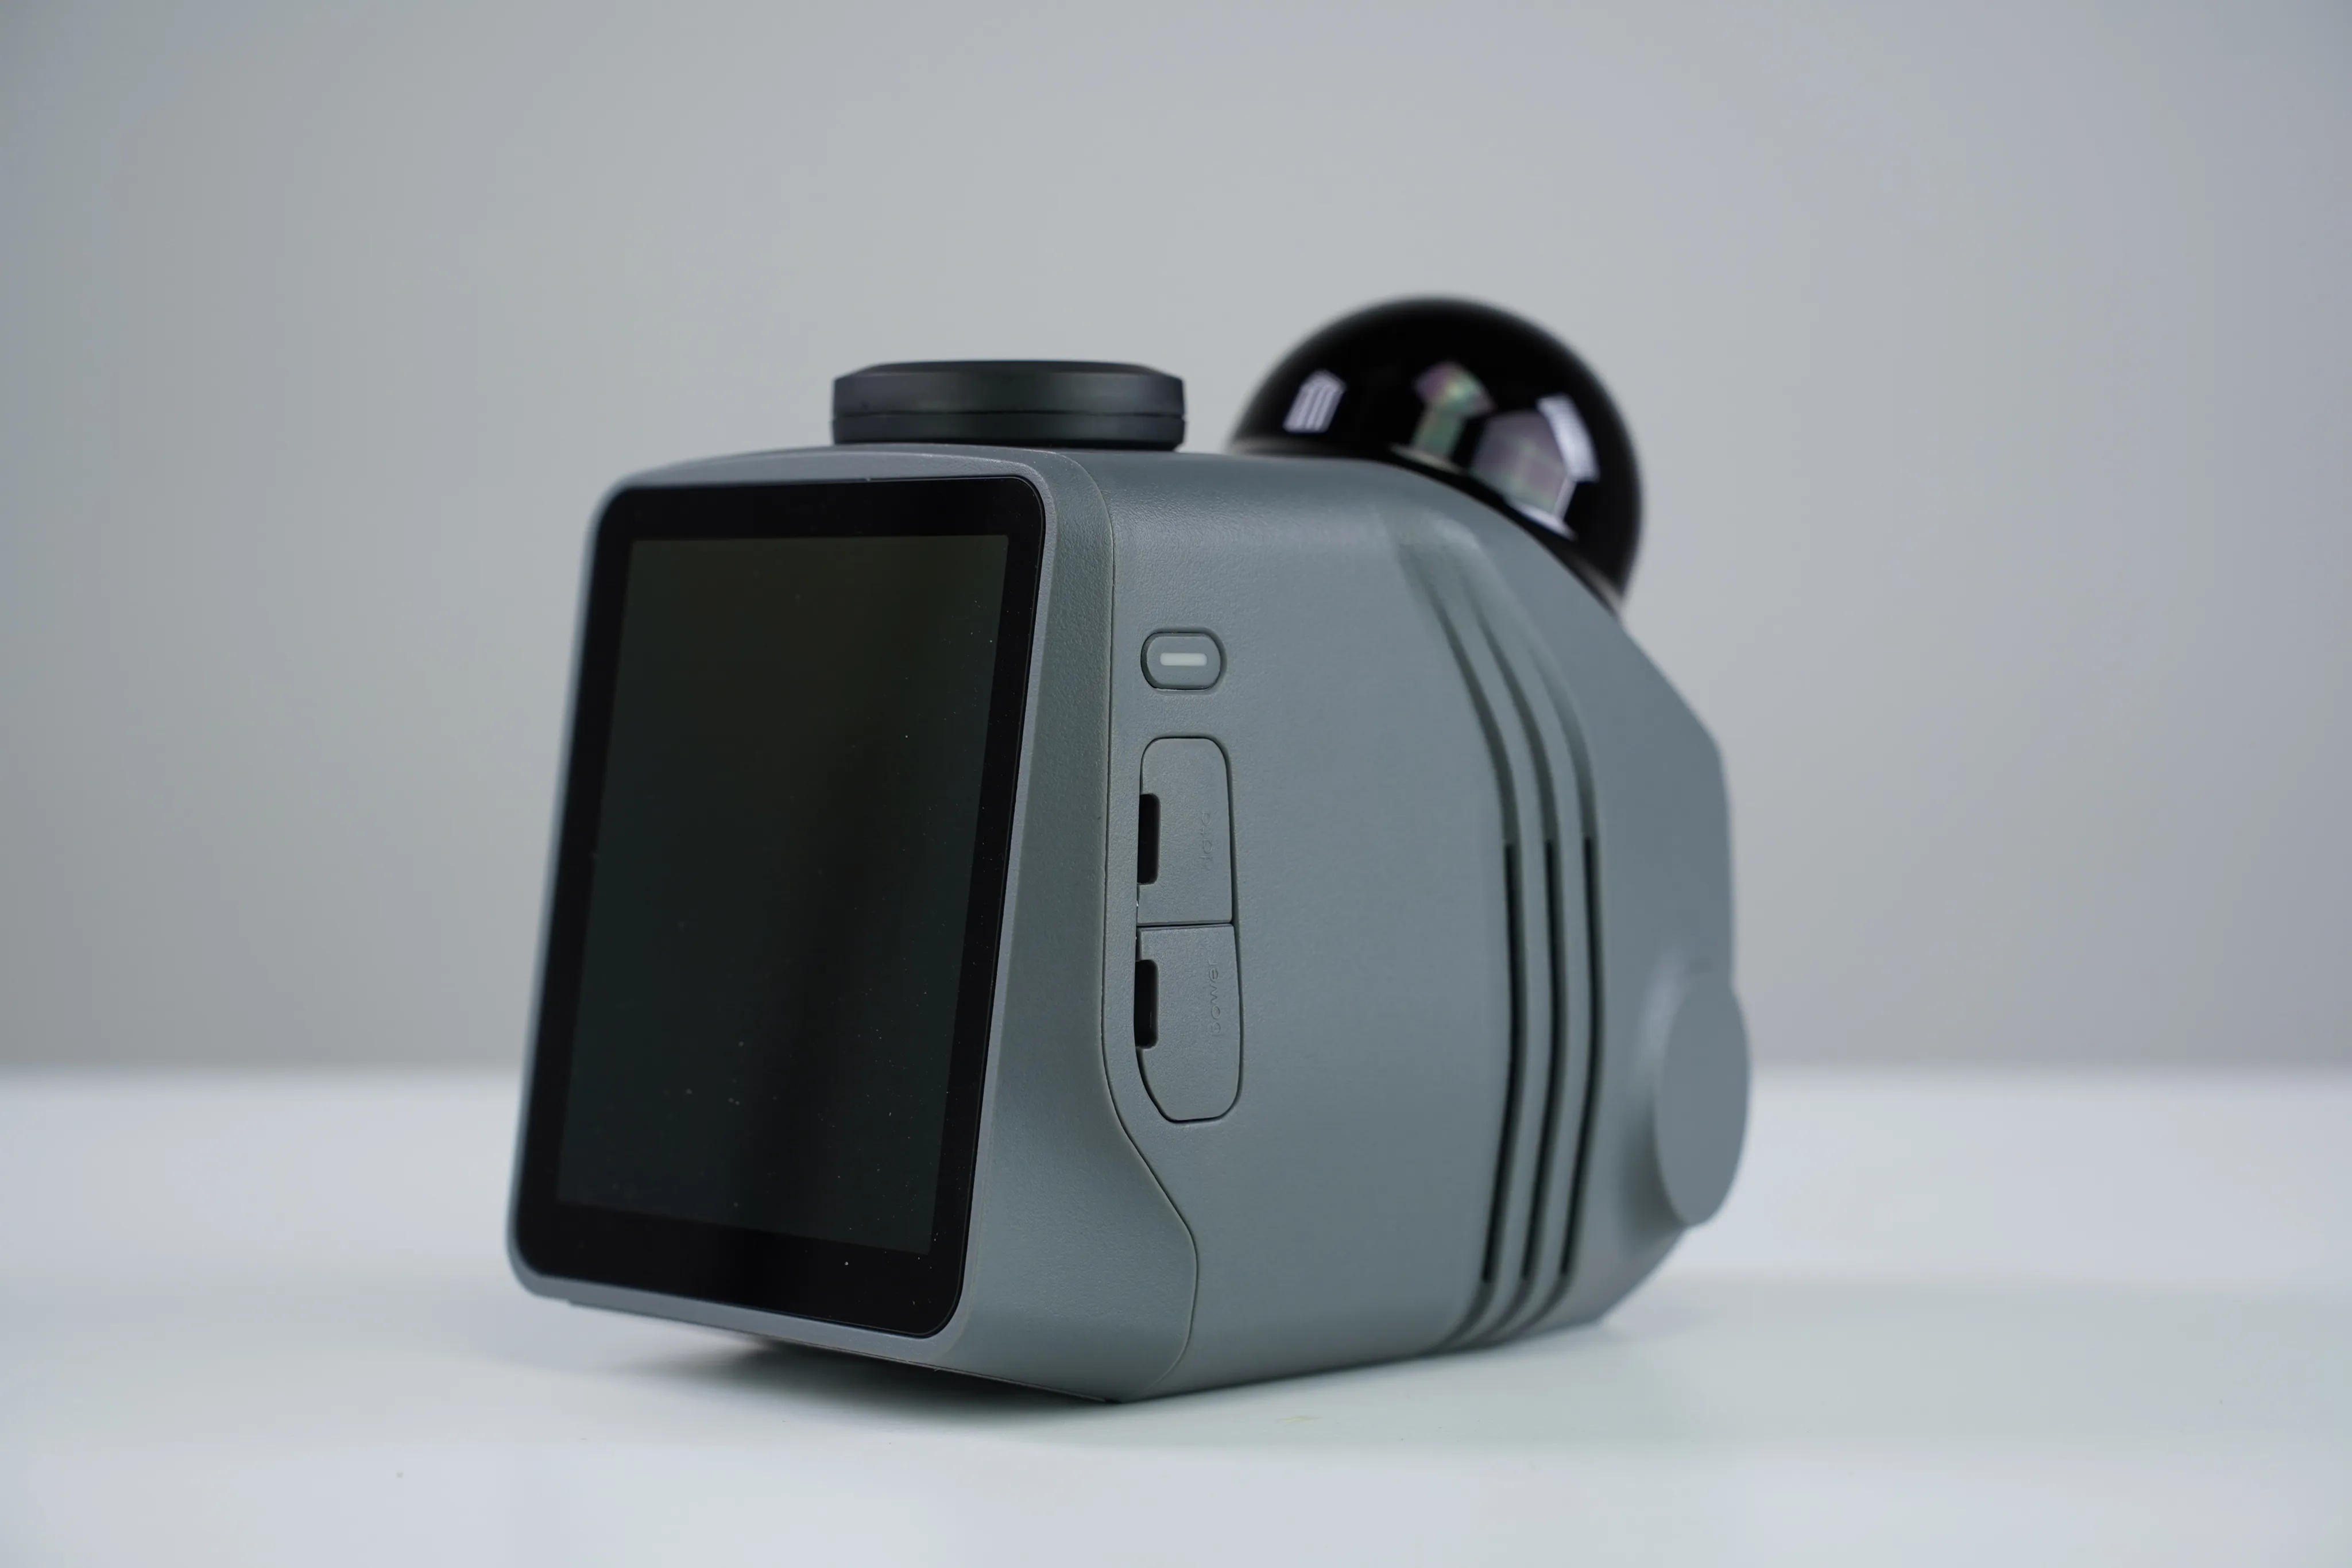
Raven получил пластиковый корпус без заявленного класса защиты от внешних воздействий, которым отличается Hawk.
Вычислительная часть включает 32 Гб оперативной памяти и процессор с восемью ядрами, работающий на частоте 2,4 ГГц. Настройки доступны на 3,9-дюймовом сенсорном экране. Система управления знакома по Hawk — ранее мы писали о нём статью.
Правую крышку можно открыть, чтобы добраться до места под GPS-чип. Сам чип придётся приобретать отдельно либо выбирать Raven Max RTK Combo, где он уже установлен.
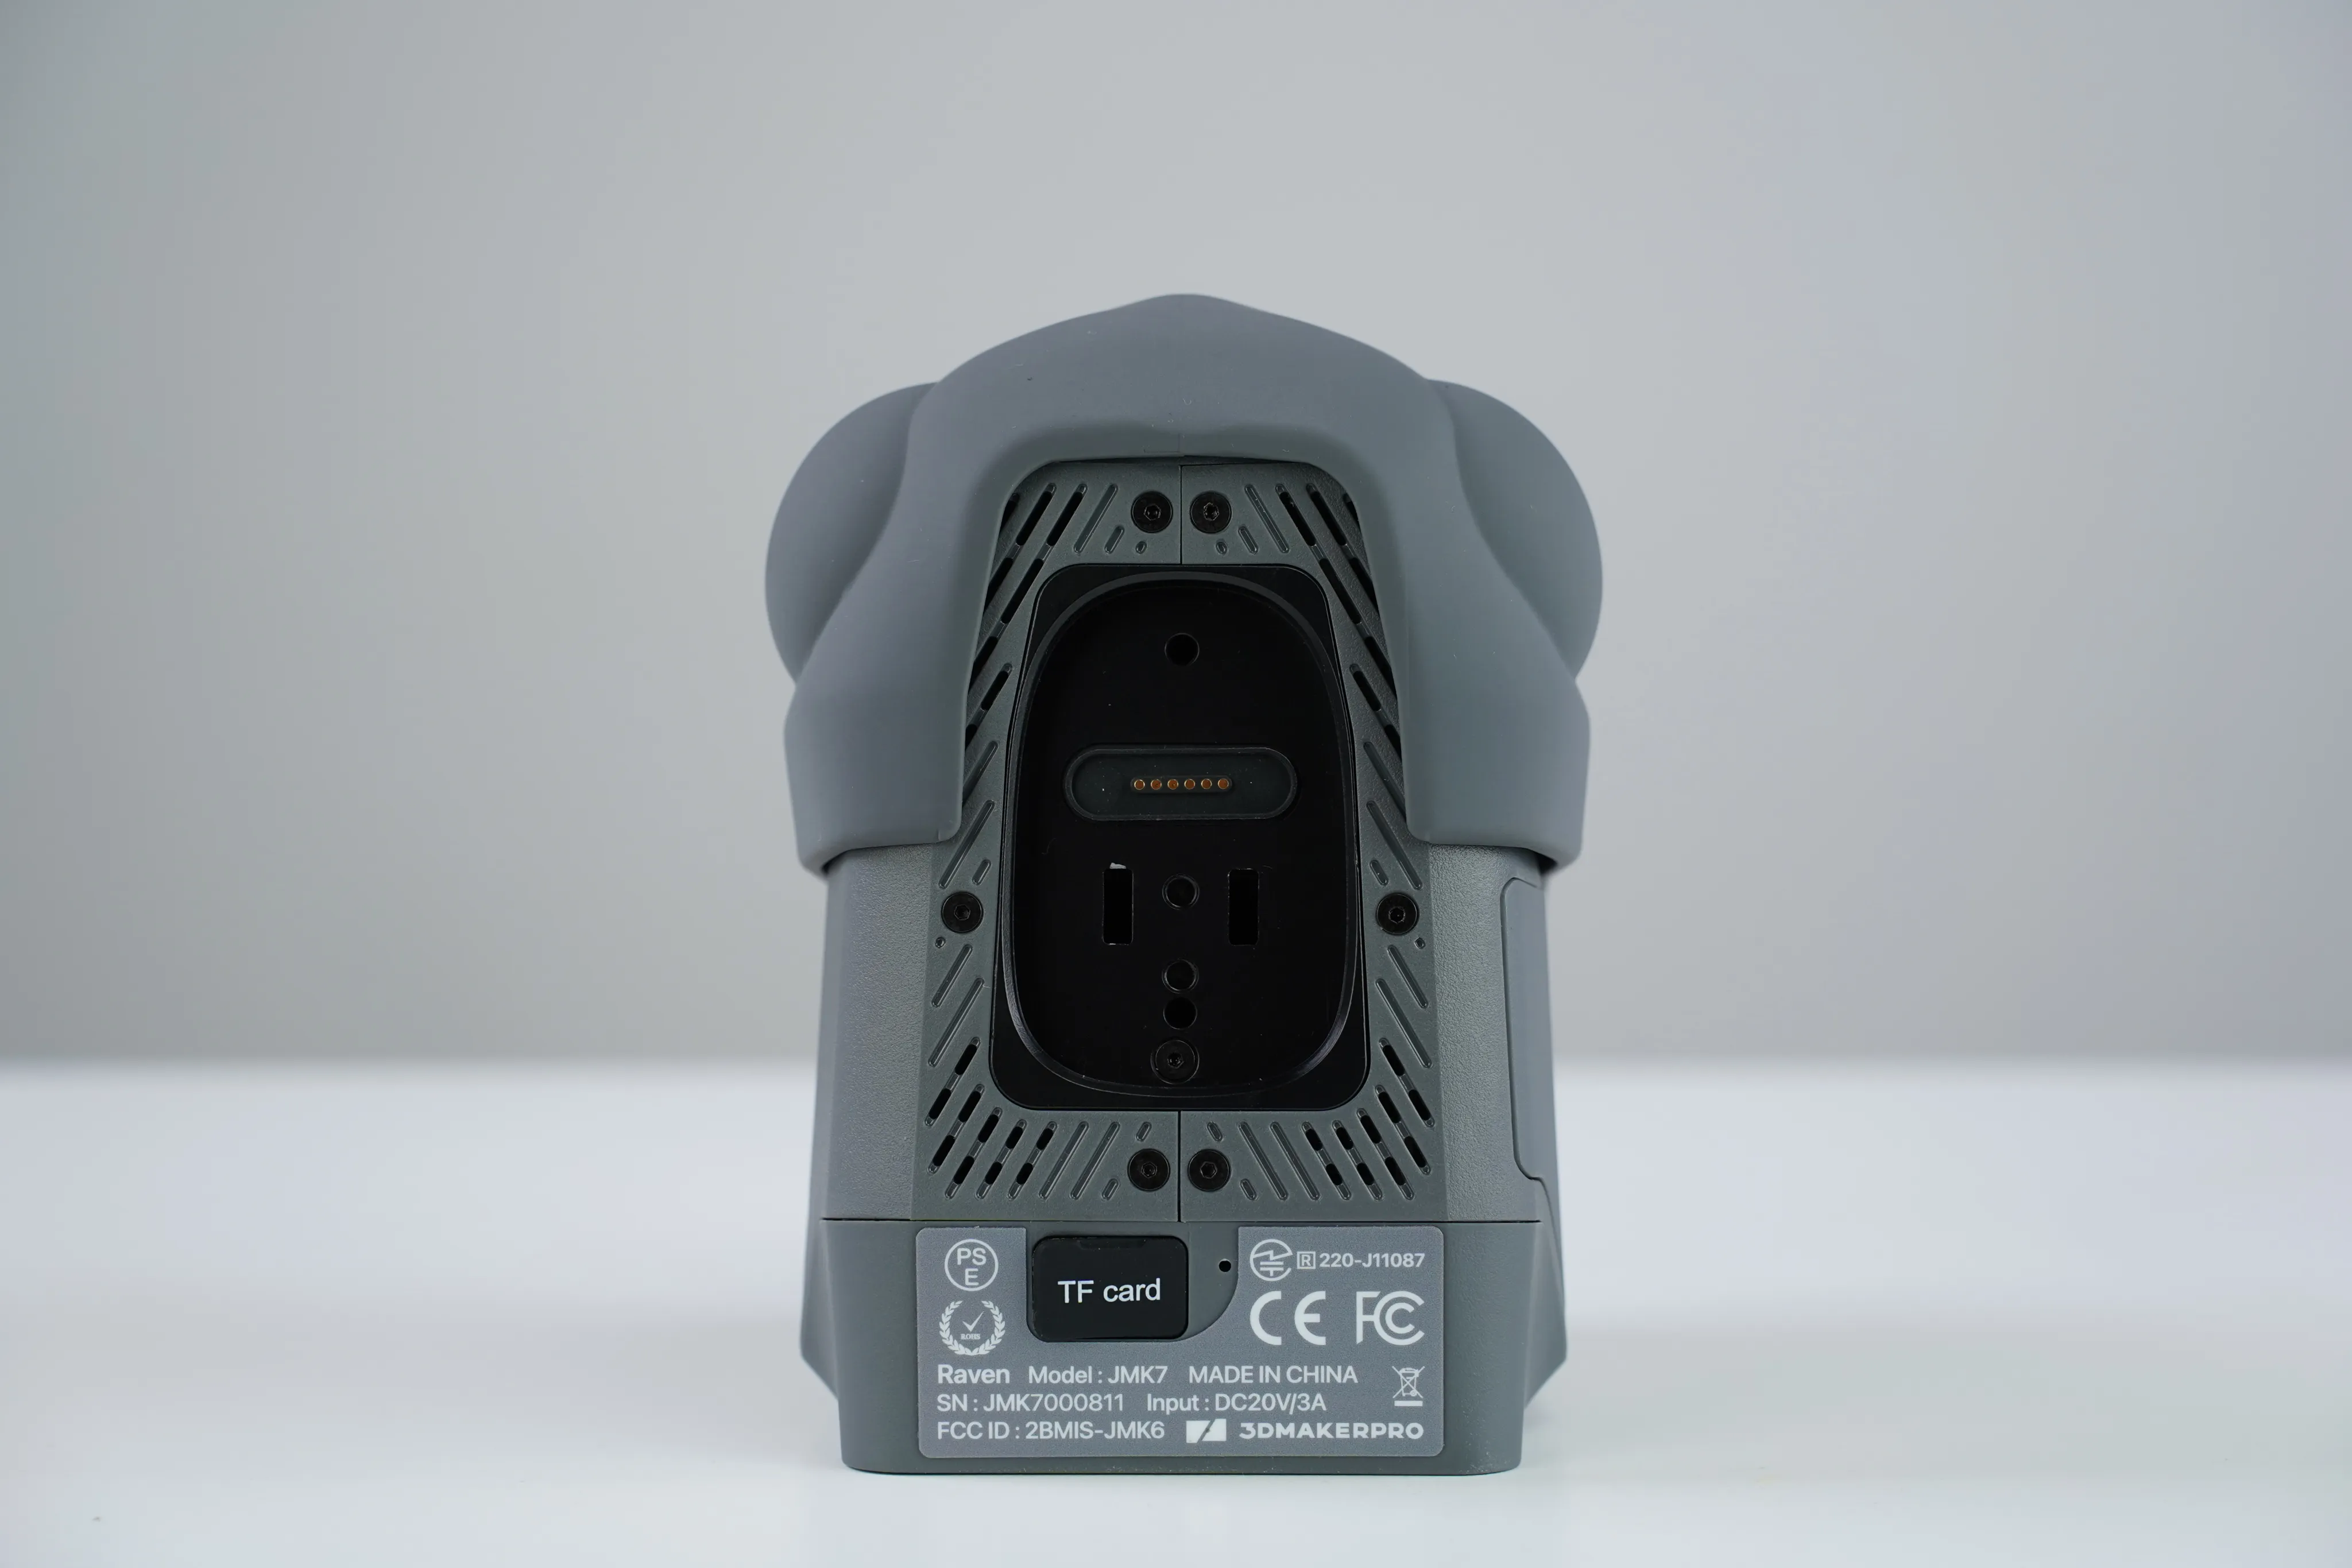
Снизу размещены разъём для карты памяти и контактная площадка батареи.
Для подготовки прибора соединяем аккумуляторную ручку с нижней площадкой, вставляем MicroSD и прикручиваем опору. Габариты готового к работе устройства — 148×288×98 мм, масса — 1 100 г. Результат сборки на фото:
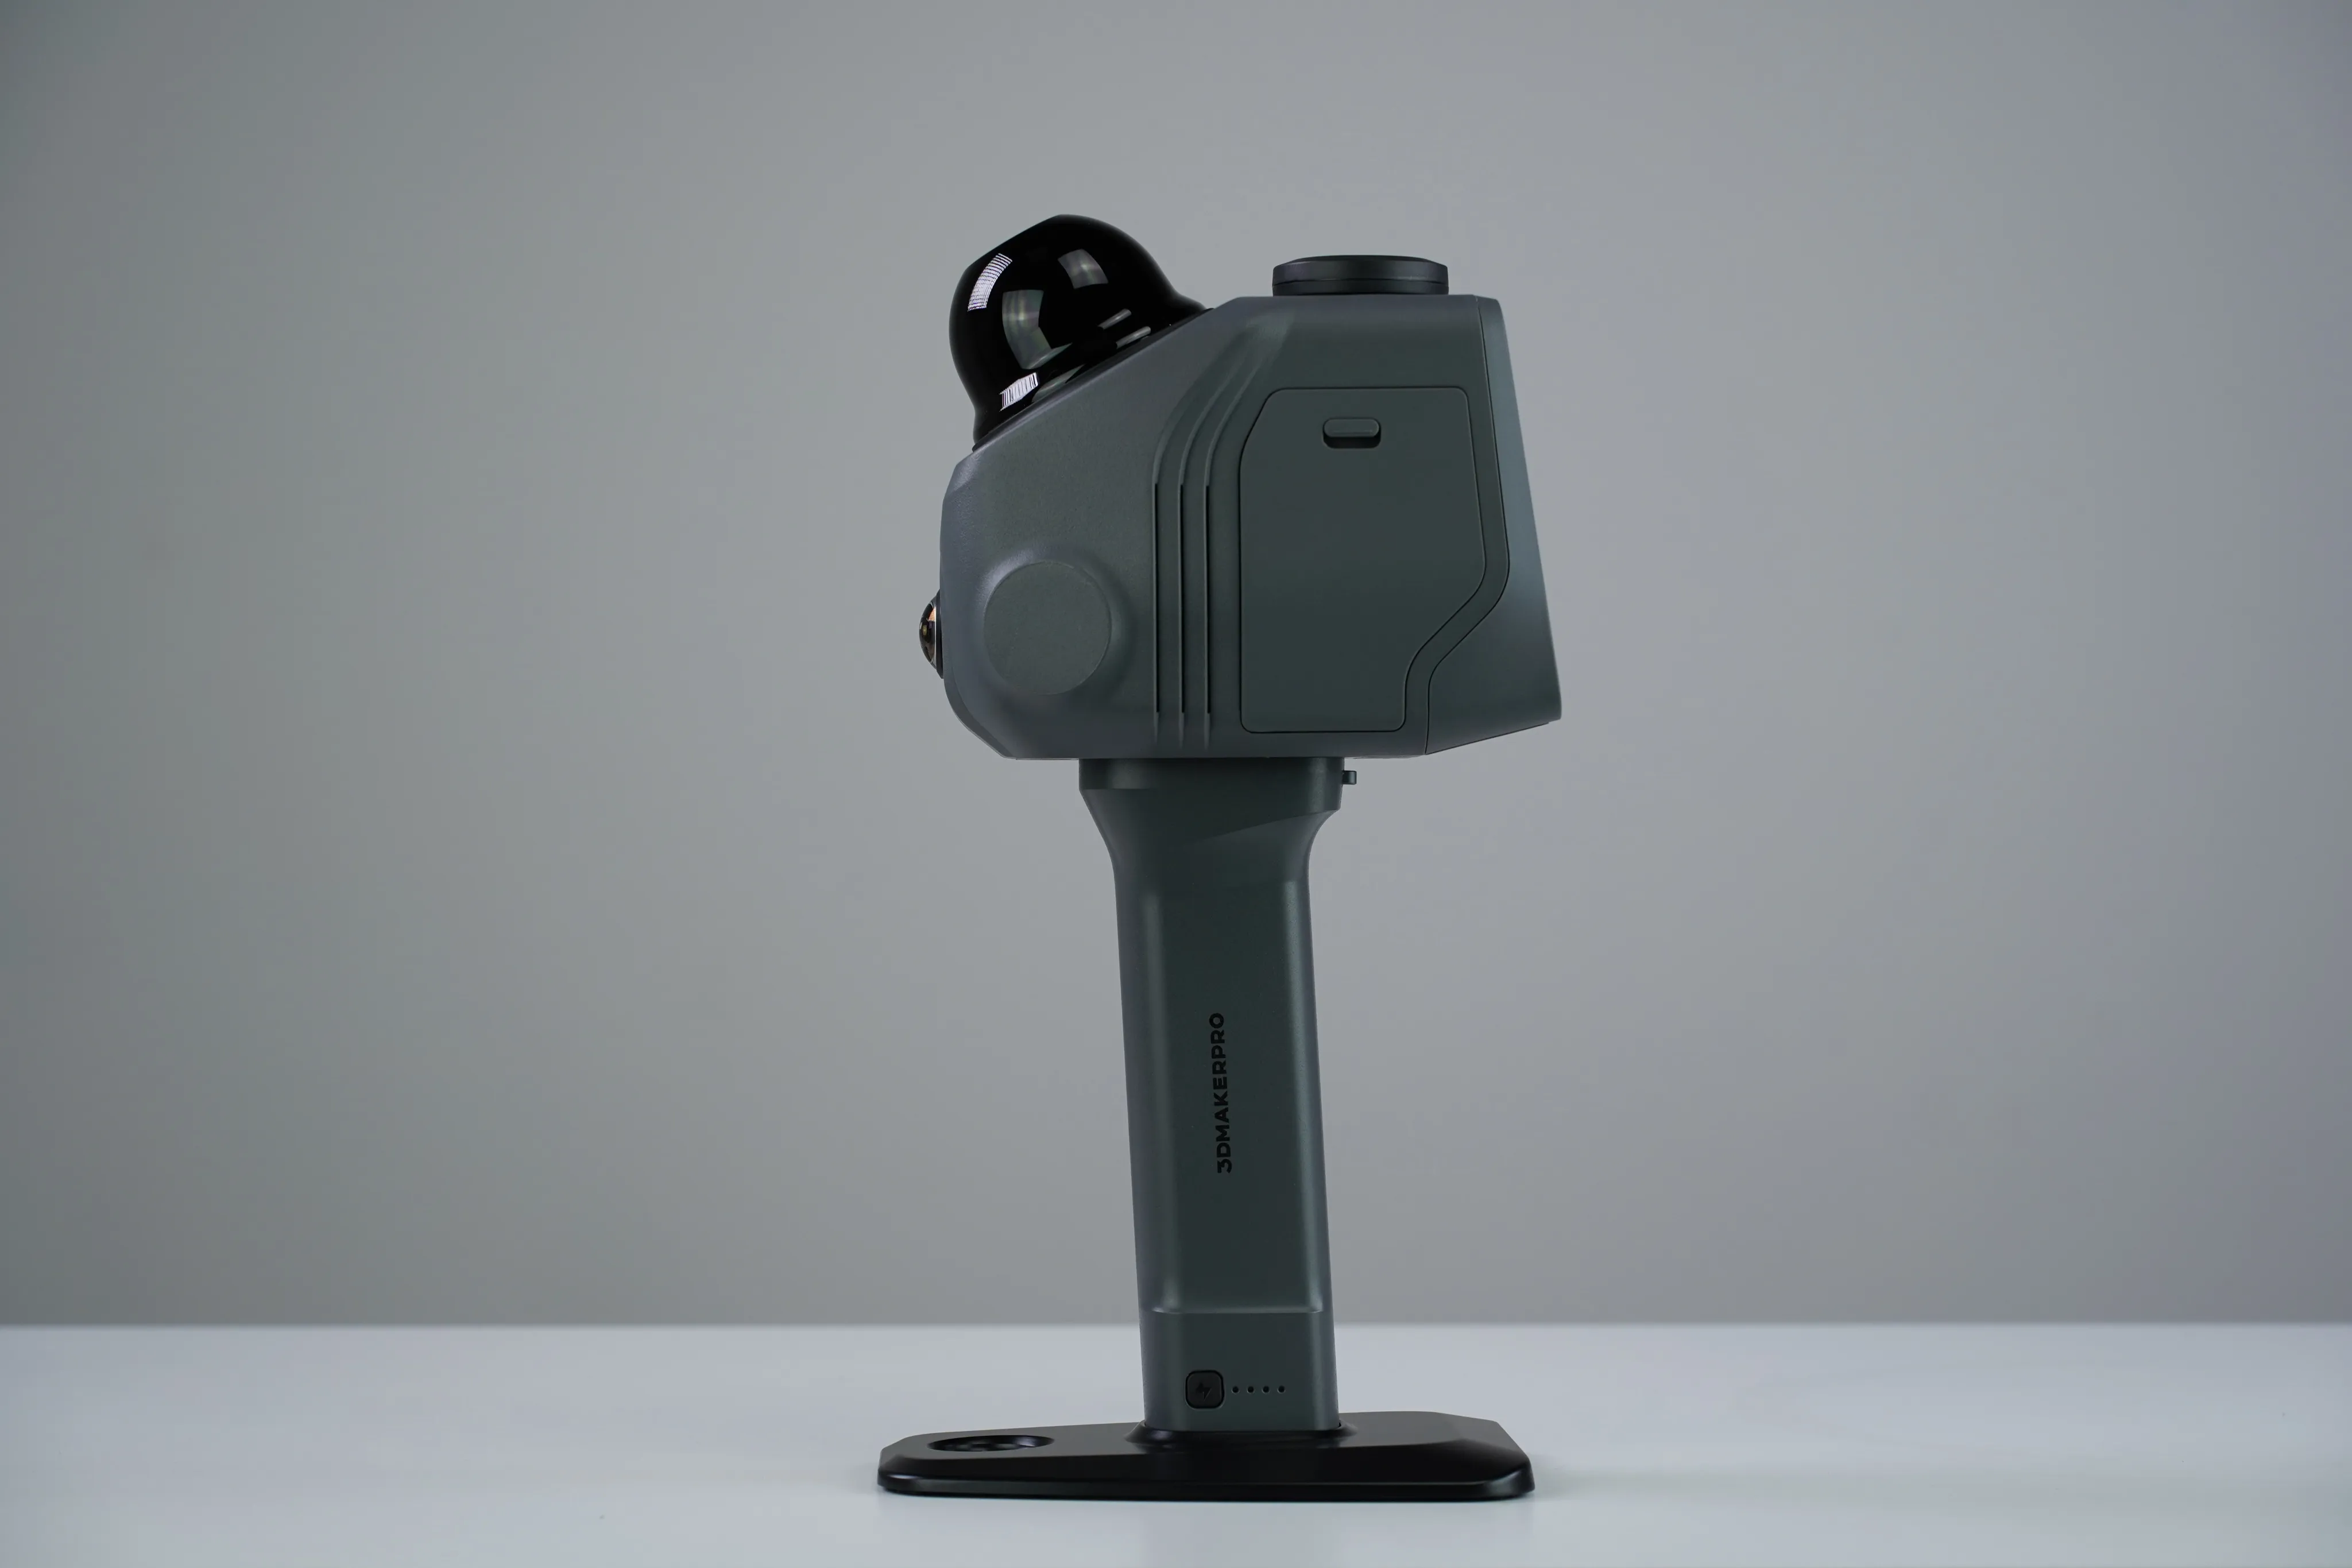
Уровень заряда отображается на ручке, автономность составляет около двух часов. Если питание закончится в процессе сканирования, файл останется в памяти, однако окажется повреждённым и не поддастся обработке в ПО. Сканер не предупреждает о разряде: проверять индикатор придётся самому.
В комплекте используется зарядное устройство на 25 Вт. До отметки 80% батарея заряжается приблизительно за час.
Принцип работы SLAM
Для начала коротко поговорим о сборе данных, помощи гироскопа и трудностях, возникающих при работе SLAM. Если теория вам сейчас не нужна, переходите в следующий раздел.
В основе Raven лежит SLAM, или Simultaneous Localization and Mapping. По-русски это означает «одновременная локализация и построение карты». Система получает сведения от сенсоров и по мере обновления карты уточняет, где находится сама. Рассмотрим, как это реализовано в Raven.
Расстояния лидар вычисляет по задержке возвращённого импульса относительно излучённого. Его лазер работает на длине волны 905 нм в ближнем ИК-диапазоне и безопасен для глаз. Освещённость не мешает сбору геометрии — прибор измеряет дистанции даже в полной темноте. Пока оператор идёт, несколько раз за секунду фиксируются расстояния до окружающих объектов. Алгоритм ищет общие элементы в предыдущем и текущем облаках точек, чтобы определить сдвиг между кадрами.
Положение сканера уточняется и по изображению RGB-камеры: каждый новый кадр сопоставляется с предыдущим. Эти же снимки дают цветные текстуры. При этом результат работы камеры зависит от количества света.
Инфракрасная камера использует похожий принцип, отчасти компенсируя чувствительность RGB-камеры к свету.
По мере движения ошибки SLAM складываются. Поэтому при съёмке просторного помещения положение точек может постепенно уходить от правильных координат.
Для борьбы с дрейфом используется замыкание контура. Когда лидар повторно фиксирует знакомый участок, алгоритм сопоставляет его с прежними данными и корректирует карту с учётом накопленной ошибки.
Такие методы востребованы в самых разных задачах. Изначально их разрабатывали для роботов, дронов и автономных автомобилей, которым для навигации требовались карта среды и непрерывное определение местоположения.
Если приоритетом служит скорость съёмки, а требования не включают миллиметровую точность, SLAM становится подходящим инструментом. Сканеры используют строители, архитекторы и геодезисты. Виртуальная и дополненная реальность дают ещё одну группу сценариев: игры, обучение, экскурсии. Также технология помогает составлять карты для сельского хозяйства, наблюдения за окружающей средой и картографических работ.
Теперь проверим всё это на реальных объектах.
Снимаем офисное пространство
Начали с участка собственного офиса. Подстроить разрешение или качество здесь не получится — эти параметры заданы заранее. Весь тест прошёл на стандартных значениях.
Перед запуском можно назвать проект и активировать GPS.
Камеру для записи текстур разрешается отключить; отдельно предусмотрен ночной режим. Отличие последнего в том, что он исключает сохранение кадров ИК-камеры, а не только выключает текстурную камеру.
Сам процесс сводится к прогулке со сканером в вытянутой перед собой руке. Экран показывает план сверху, перспективу либо картинку фронтальной камеры. Полный горизонтальный охват в 360° при вертикальном в 43° позволяет снимать окружение, двигаясь в одну сторону без постоянных поворотов.
Держать прибор комфортно с точки зрения хвата, хотя его масса быстро даёт о себе знать. Уже через несколько минут появляется усталость. Офис мы сняли за 10 минут. Темп сбора данных у Raven — 150 000 точек/с, что ниже показателей сопоставимых сканеров.
Просмотр результата начинается на компьютере: скан нужно скопировать и загрузить в RayStudio. На выбор есть три способа переноса:
-
Вставить в сканер USB-флешку с помощью комплектного адаптера.
-
Считать MicroSD через кардридер, поддерживающий как минимум USB 3.0.
-
Подключить ПК к Wi-Fi, который раздаёт сканер, и загрузить файлы проекта.
Импортированный проект поначалу не виден на рабочем экране RayStudio. Необходимо запустить обработку, которая в нашем случае длилась примерно полчаса. Готовое облако точек уже можно редактировать: убирать лишнее, измерять дистанции и сохранять результат в форматах LAS, PCD, PLY, e57 и XYZ.
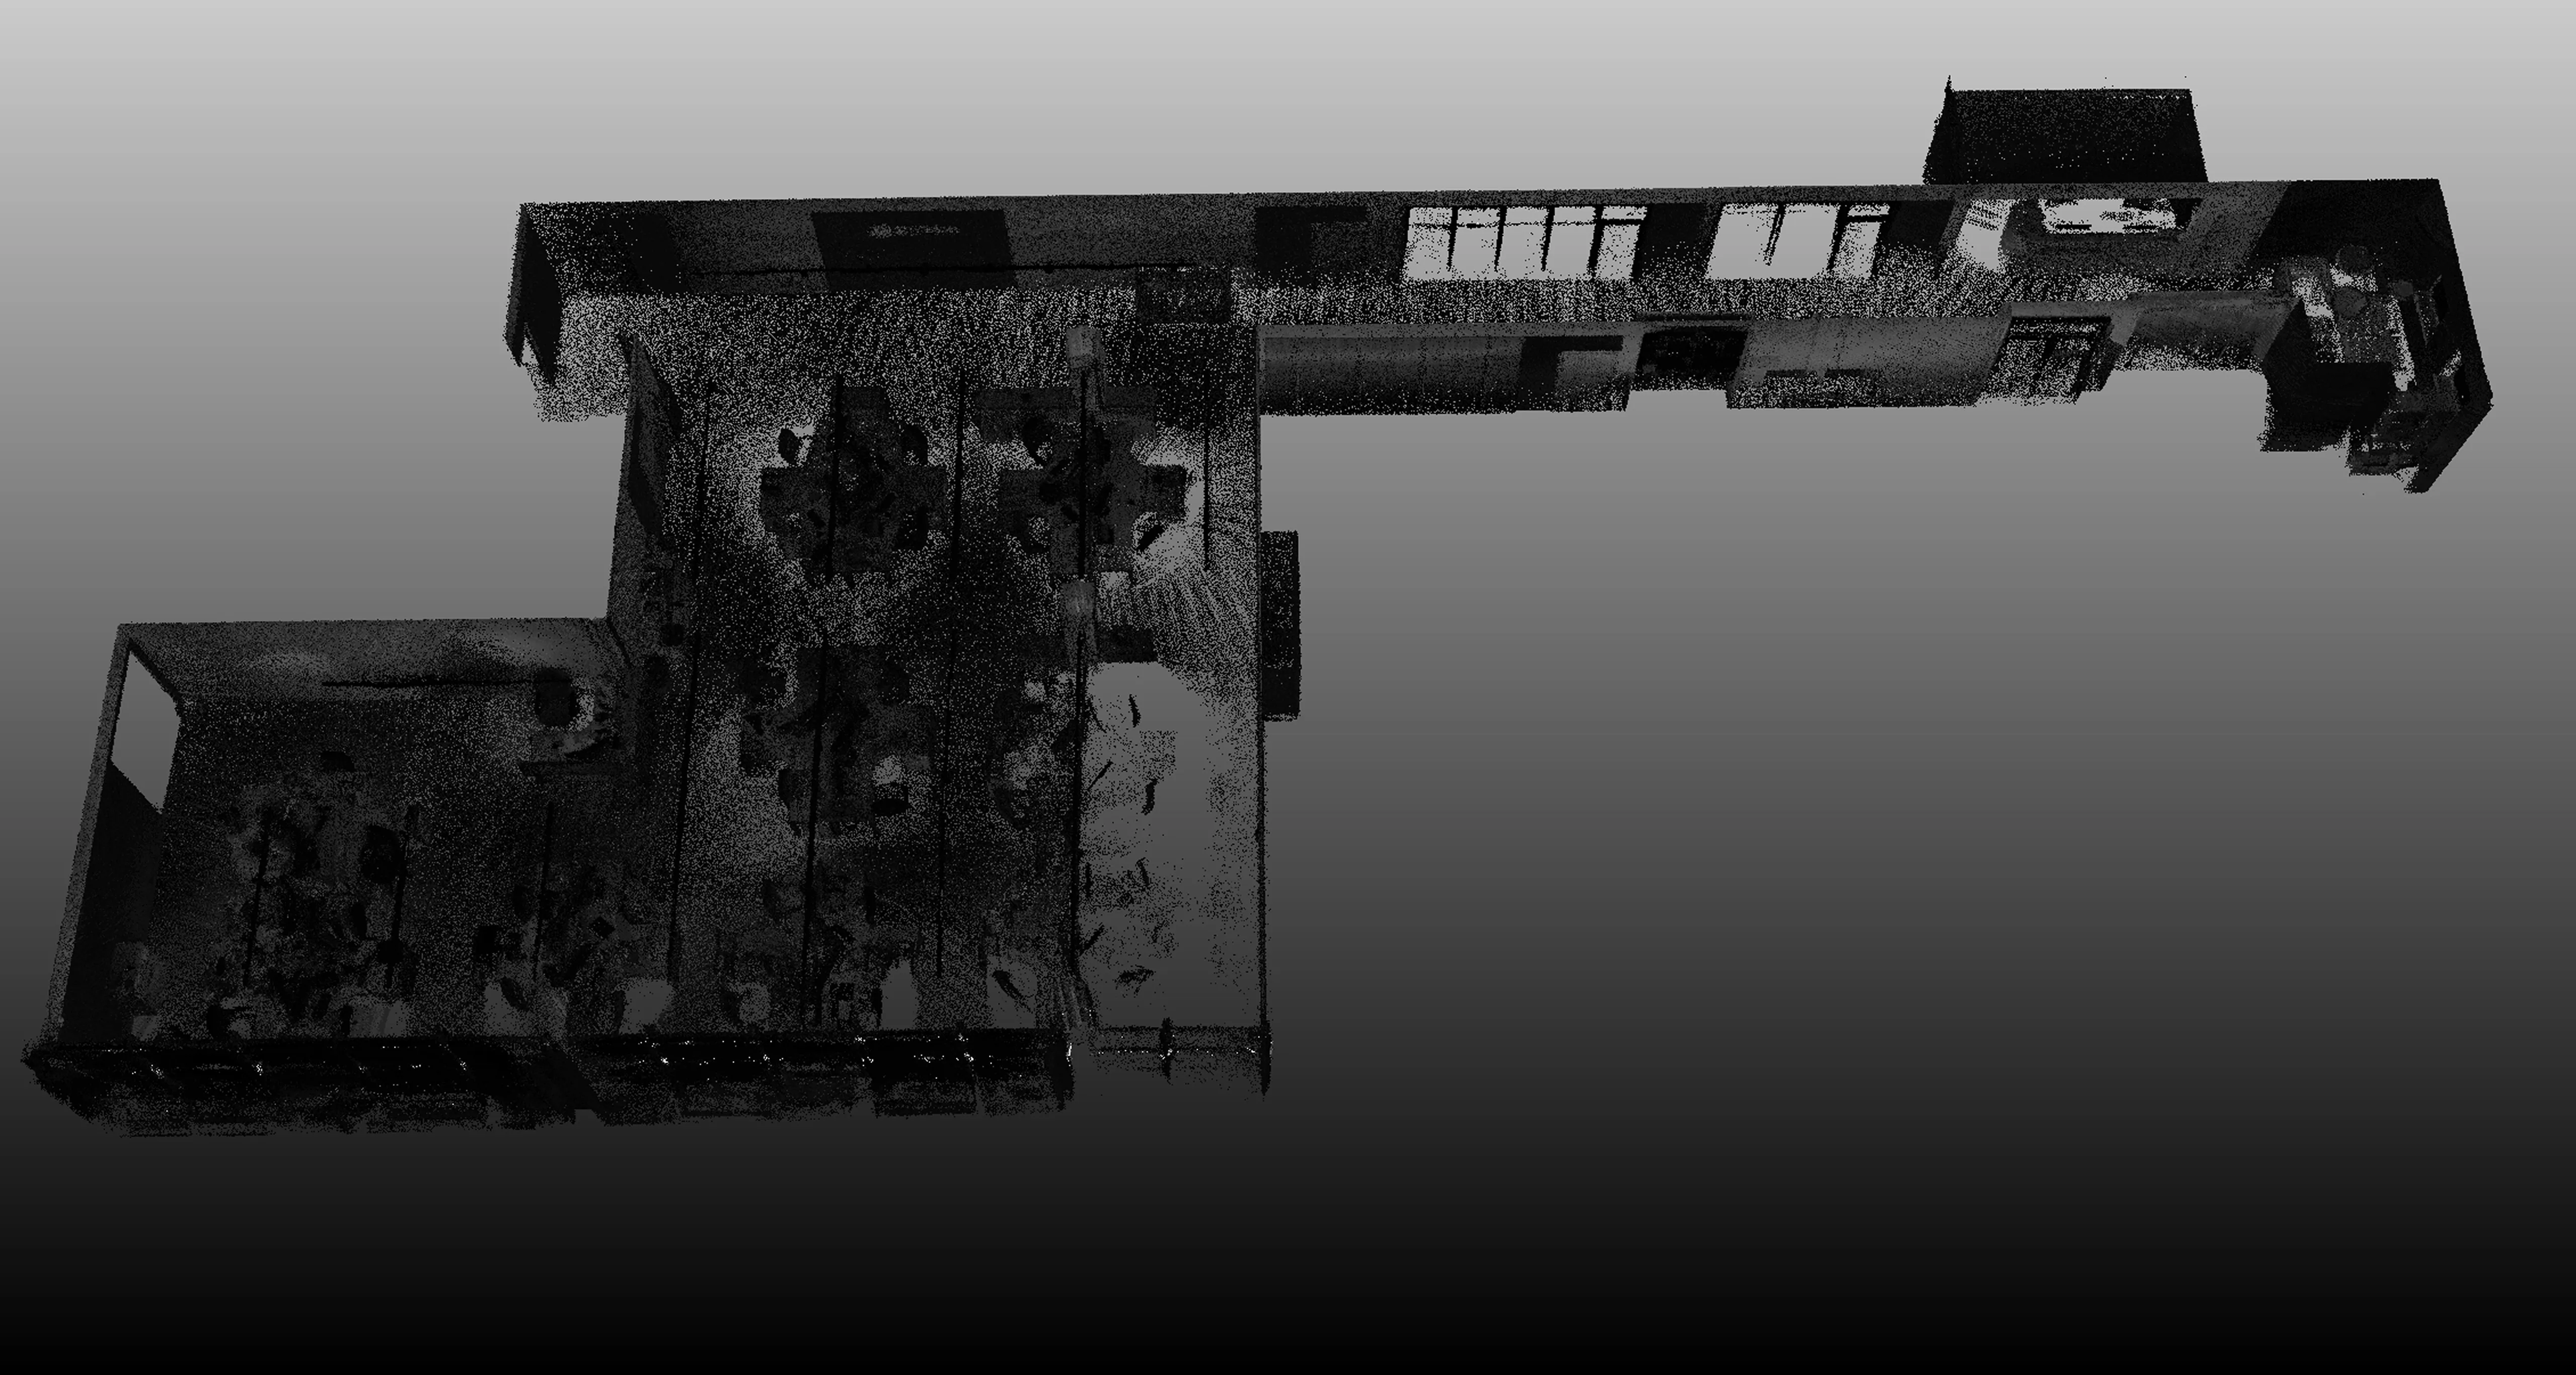
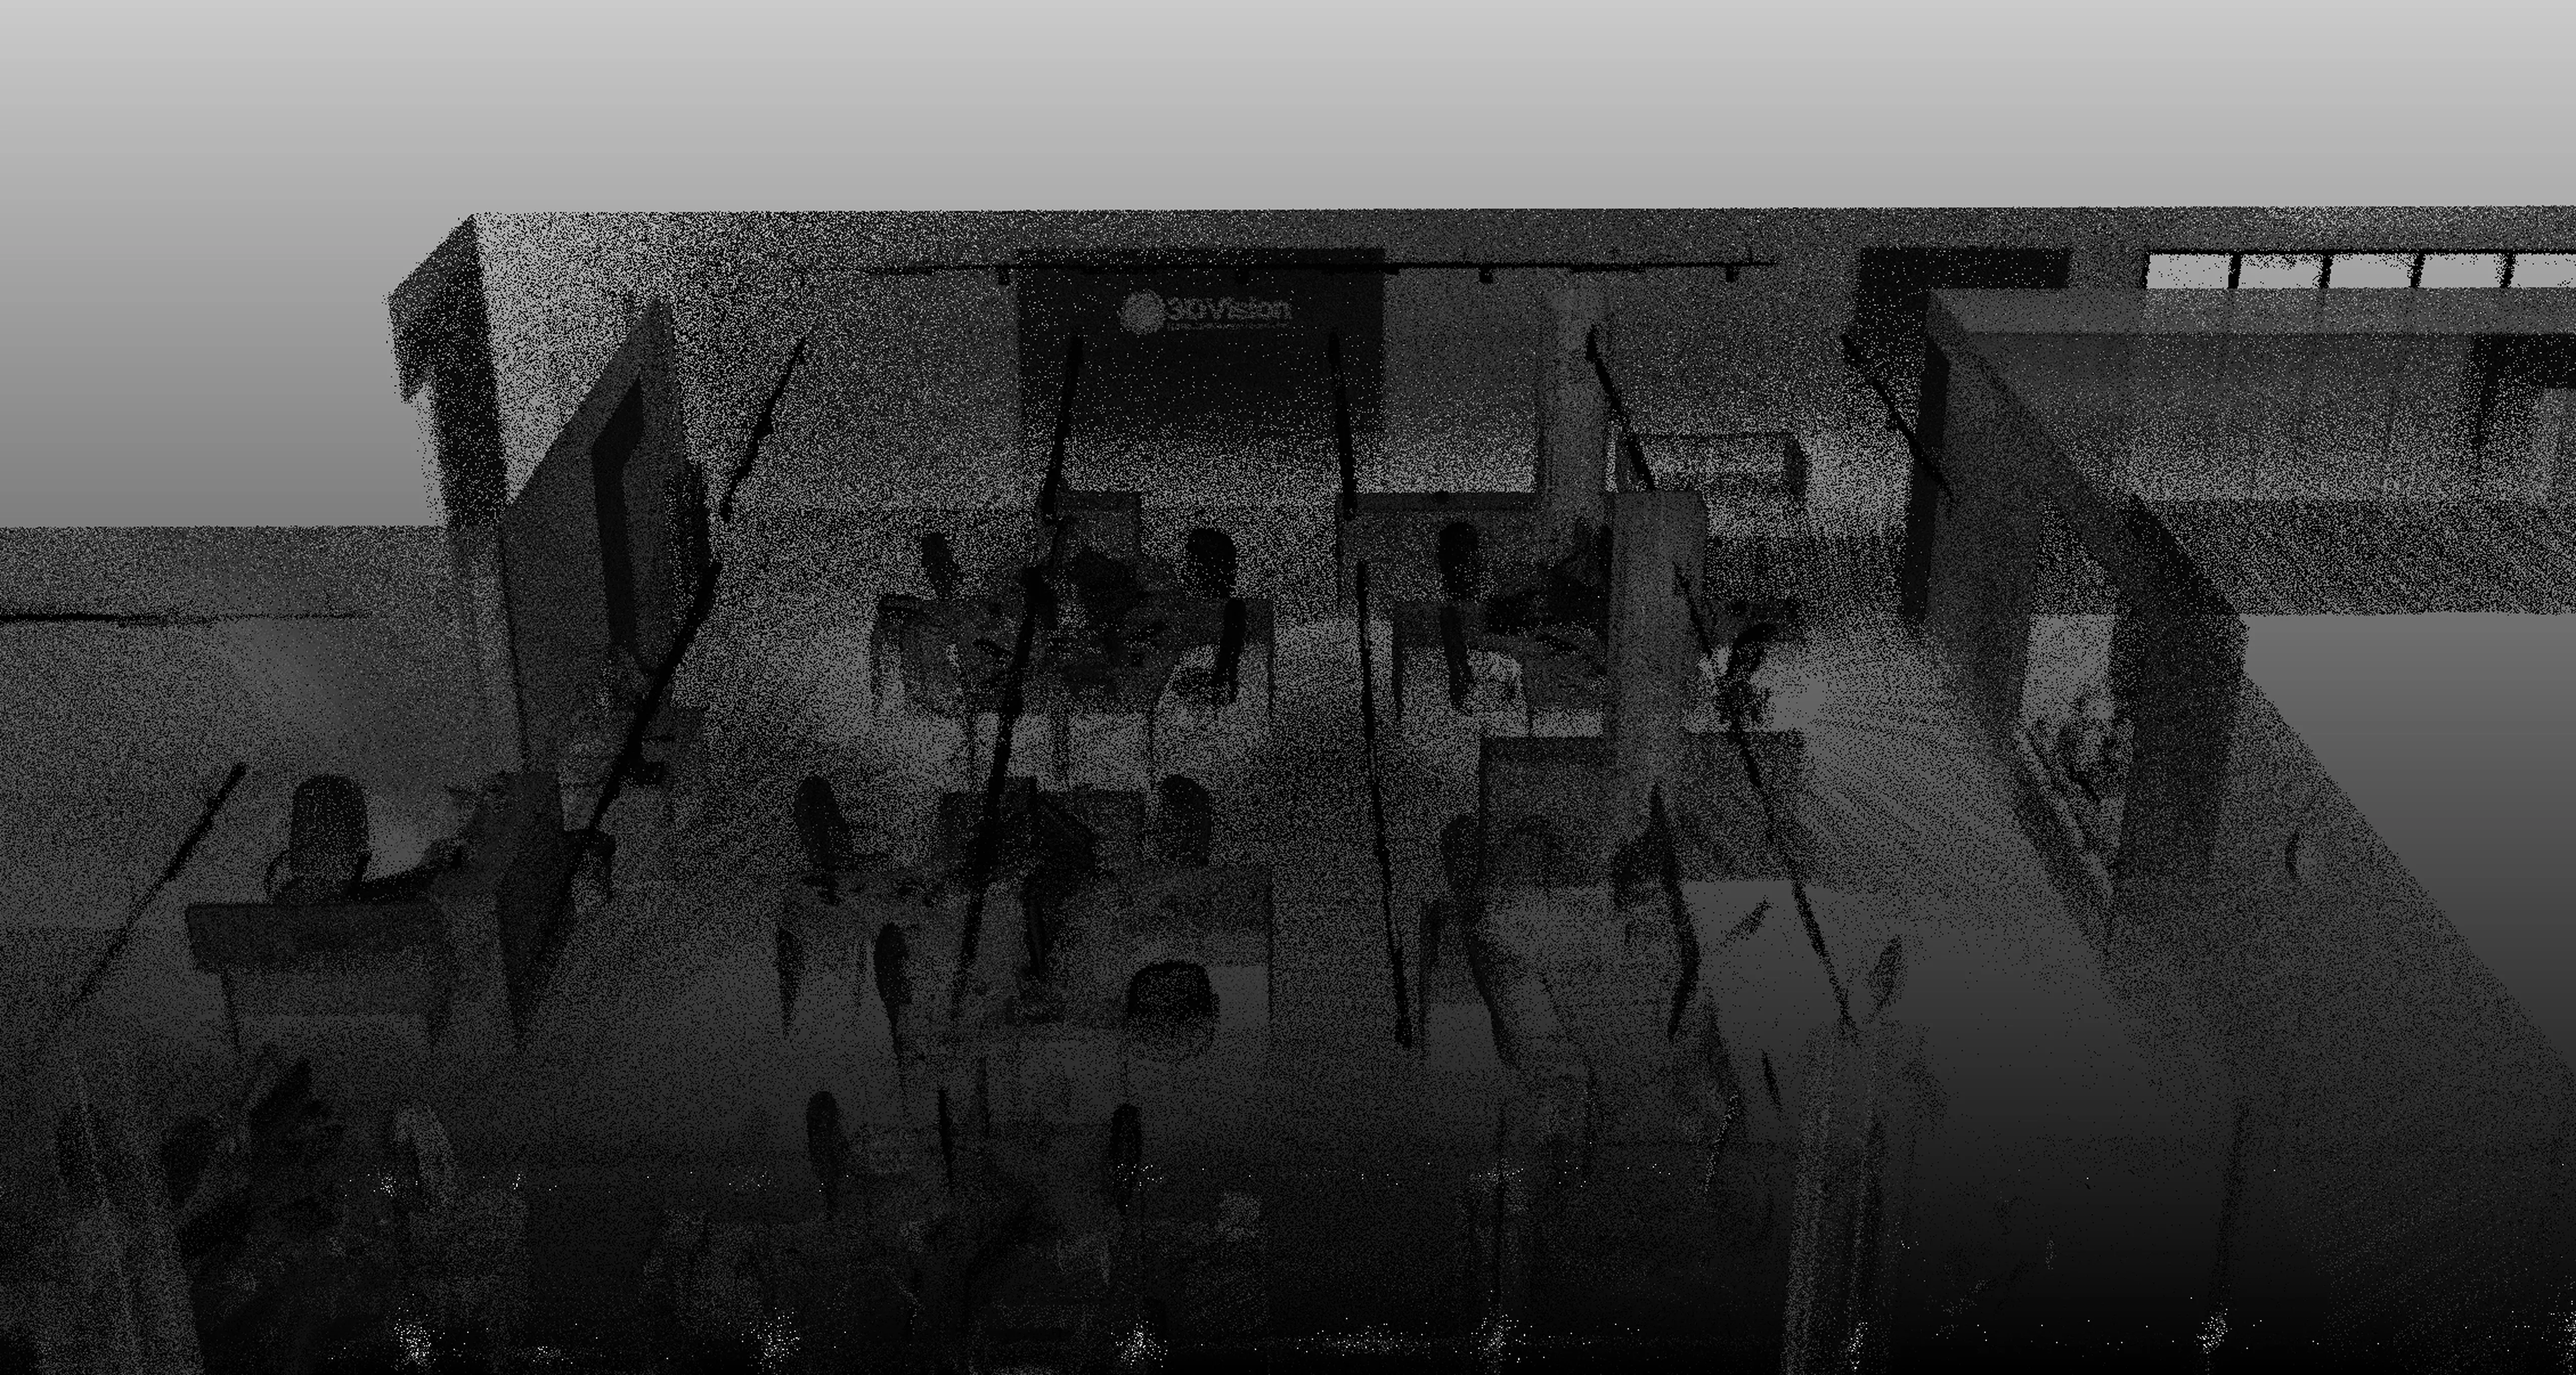
Результат в виде облака точек
Уличное сканирование
Площадкой для проверки под открытым небом стала небольшая улица в центральной части Петербурга. Отсутствие проводов и необходимости возить ПК заметно упрощает такую работу.
Небольшой участок можно снять без опасений за автономность. Но при масштабной съёмке потребуется доступ к питанию и пауза на зарядку, поскольку второй батареи в поставке нет.
После возвращения в офис уличный скан прошёл обработку. Для демонстрации выбрали рендер из RayStudio на основе Gaussian Splatting. Метод создаёт фотореалистичную 3D-сцену по фото или видео: её элементы описываются координатами, формой, цветом, прозрачностью и углом поворота.
Вот что получилось:
Для устройства стоимостью 200 000 ₽ качество выглядит убедительно.
Тест на производстве
Ещё одним объектом стал производственный участок с 3D-принтерами. Его оцифровка заняла 10 минут.
Визуализация результата:
Сопоставляем Raven и Hawk
В нашем распоряжении есть Hawk и Raven, поэтому можно оценить их в одинаковых условиях. Для этого покажем результаты офисной съёмки: облака точек, рендеры и измерения расстояний в одних и тех же местах.
На бумаге преимущество у Hawk: скорость достигает 480 тысяч точек в секунду, у Raven — 150 тысяч. Обзор лидара здесь сравнивается как 63,5° против 40°. Hawk снимает двумя камерами по 13 Мп с HDR; стандартный Raven использует одну на 12 Мп без HDR. В пользу Raven говорят меньший вес, более простое устройство и цена. Перейдём к результатам:
Разница в количестве данных видна сразу, а логотип помогает оценить чёткость изображения. В проекте Hawk насчитывается 33 миллиона точек, в проекте Raven — 8 миллионов. Почти четырёхкратный разрыв связан с углом обзора и производительностью сканирования.
Следом оценим рендеры.
Отдельные участки показывают различия в проработке деталей. Учитывая цену Raven, существенной проблемой это не выглядит.
Результаты наших измерений у Hawk и Raven превзошли заявленную производителем точность. В таблице сведены расстояния между одними и теми же точками офиса; контрольные значения получены лазерным дальномером.
|
Дальномер |
Hawk |
Raven |
|
| Расстояние 1, мм |
7045 |
7041 |
7049 |
| Расстояние 2, мм | 10733 | 10731 | 10730 |
| Расстояние 3, мм | 15418 | 15411 | 15421 |
| Расстояние 4, мм | 18727 | 18734 | 18722 |
| Расстояние 5, мм | 34106 | 34110 | 34108 |
Эти данные позволяют самостоятельно решить, стоит ли платить больше. Выбор между моделями определяется прежде всего тем, какие пространства и в каких условиях предстоит оцифровывать.
Выводы по Raven
Raven в ходе проверки показал достойные возможности для быстрой съёмки крупных объектов. Он сохраняет геометрию и цветные текстуры, что полезно в строительстве, геодезии, создании цифровых двойников и виртуальных прогулок. Однако к покупке сканера стоит добавить требование к рабочему месту: для полноценной обработки и рендеринга необходим производительный компьютер.
Ограничения устройства:
-
требуется мощный ПК для постобработки; рендеринг доступен на видеокартах уровня NVIDIA 4060 с 8 Гб памяти и выше;
-
программа работает исключительно под Windows;
-
корпус не защищён от внешних воздействий, поэтому для улицы подходит только хорошая погода.
Чем привлекателен Raven:
-
выгодная цена;
-
лёгкое освоение;
-
возможность снимать вручную либо закрепить прибор на специальном рюкзаке, машине, беспилотнике или мотоцикле. Для монтажа продаются соответствующие комплекты кронштейнов и креплений. Во всех случаях на улице нужна хорошая погода.
Что вы хотели бы оцифровать с помощью такого устройства? Поделитесь в комментариях. Спасибо за внимание и до новых обзоров!
" ["~DETAIL_TEXT"]=> string(23529) "Распаковка и комплектация
Упаковкой Raven служит коробка с ложементом для прибора и принадлежностей. В отличие от Hawk, отдельный кейс для транспортировки в поставку не входит.
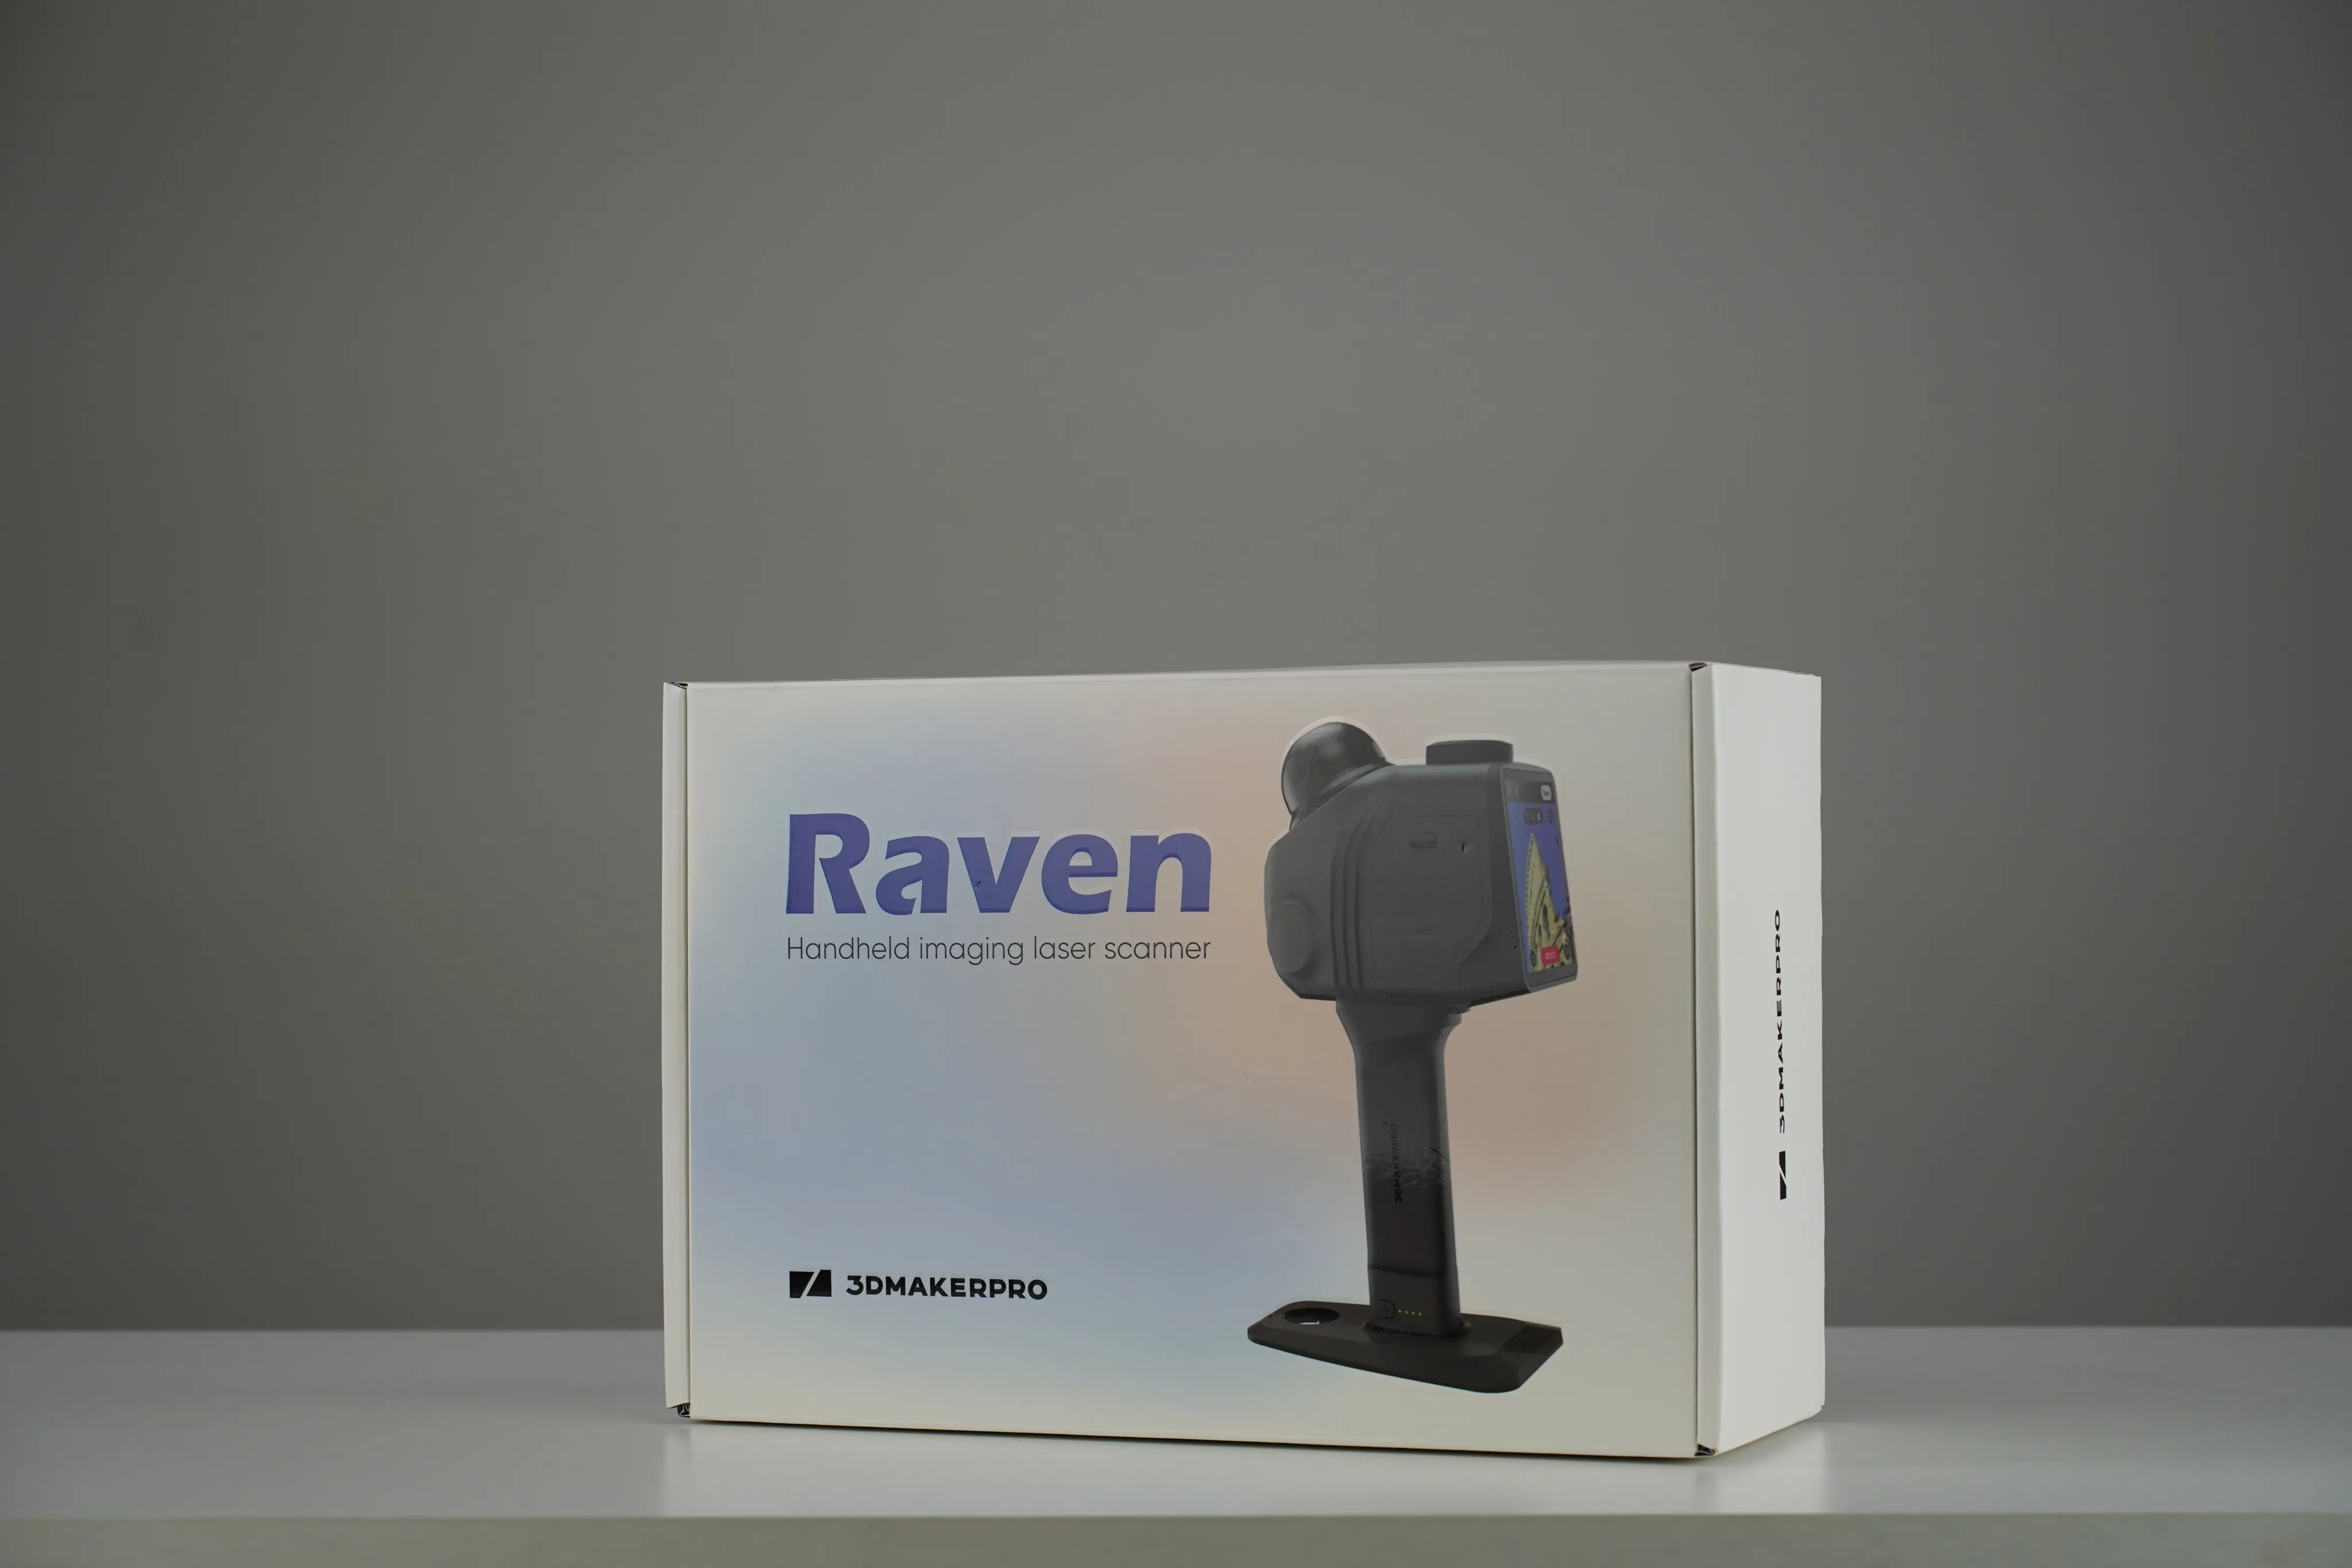
Коробка с устройством
В поставку Raven включены:
-
сканер, помещённый в силиконовый чехол;
-
опора, позволяющая поставить прибор на ровную поверхность;
-
пять вариантов силового кабеля для разных розеток;
-
блок питания для подзарядки;
-
рукоятка с аккумулятором на 6400 мАч;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
штативная площадка с необходимым крепежом;
-
инструкция на английском языке.
Аксессуары из комплекта
Принадлежностей здесь меньше, чем у Hawk, но начать сканирование можно сразу после распаковки. Дальнейшая обработка требует ПК под Windows и программы RayStudio. Это ПО для SLAM-устройств 3DMakerPro можно загрузить с сайта компании.
Корпус, разъёмы и сборка
При габаритах 120×145×85 мм сканер весит 1 100 г. Его фронтальная часть занята лидаром и камерой.
За сбор геометрии отвечает прежде всего лидар. Измеряя дистанцию до окружающих поверхностей, он получает данные для облака точек. Камера с разрешением 12 Мп снимает в цвете, помогает отслеживать положение прибора и используется для захвата текстур.
Слева вынесены USB-C-порты и кнопка включения.
Через один USB-C передаются данные, через второй подключается повербанк. Такой способ питания предусмотрен для работы с дроном, на крыше машины, велосипеде или специальном рюкзаке. Соответствующие установочные наборы доступны как дополнительные опции.
Изображение производителя
Под заглушкой сверху расположен разъём GPS-антенны, а боковые стороны отведены под вентиляционные отверстия.
Raven получил пластиковый корпус без заявленного класса защиты от внешних воздействий, которым отличается Hawk.
Вычислительная часть включает 32 Гб оперативной памяти и процессор с восемью ядрами, работающий на частоте 2,4 ГГц. Настройки доступны на 3,9-дюймовом сенсорном экране. Система управления знакома по Hawk — ранее мы писали о нём статью.
Правую крышку можно открыть, чтобы добраться до места под GPS-чип. Сам чип придётся приобретать отдельно либо выбирать Raven Max RTK Combo, где он уже установлен.
Снизу размещены разъём для карты памяти и контактная площадка батареи.
Для подготовки прибора соединяем аккумуляторную ручку с нижней площадкой, вставляем MicroSD и прикручиваем опору. Габариты готового к работе устройства — 148×288×98 мм, масса — 1 100 г. Результат сборки на фото:
Уровень заряда отображается на ручке, автономность составляет около двух часов. Если питание закончится в процессе сканирования, файл останется в памяти, однако окажется повреждённым и не поддастся обработке в ПО. Сканер не предупреждает о разряде: проверять индикатор придётся самому.
В комплекте используется зарядное устройство на 25 Вт. До отметки 80% батарея заряжается приблизительно за час.
Принцип работы SLAM
Для начала коротко поговорим о сборе данных, помощи гироскопа и трудностях, возникающих при работе SLAM. Если теория вам сейчас не нужна, переходите в следующий раздел.
В основе Raven лежит SLAM, или Simultaneous Localization and Mapping. По-русски это означает «одновременная локализация и построение карты». Система получает сведения от сенсоров и по мере обновления карты уточняет, где находится сама. Рассмотрим, как это реализовано в Raven.
Расстояния лидар вычисляет по задержке возвращённого импульса относительно излучённого. Его лазер работает на длине волны 905 нм в ближнем ИК-диапазоне и безопасен для глаз. Освещённость не мешает сбору геометрии — прибор измеряет дистанции даже в полной темноте. Пока оператор идёт, несколько раз за секунду фиксируются расстояния до окружающих объектов. Алгоритм ищет общие элементы в предыдущем и текущем облаках точек, чтобы определить сдвиг между кадрами.
Положение сканера уточняется и по изображению RGB-камеры: каждый новый кадр сопоставляется с предыдущим. Эти же снимки дают цветные текстуры. При этом результат работы камеры зависит от количества света.
Инфракрасная камера использует похожий принцип, отчасти компенсируя чувствительность RGB-камеры к свету.
По мере движения ошибки SLAM складываются. Поэтому при съёмке просторного помещения положение точек может постепенно уходить от правильных координат.
Для борьбы с дрейфом используется замыкание контура. Когда лидар повторно фиксирует знакомый участок, алгоритм сопоставляет его с прежними данными и корректирует карту с учётом накопленной ошибки.
Такие методы востребованы в самых разных задачах. Изначально их разрабатывали для роботов, дронов и автономных автомобилей, которым для навигации требовались карта среды и непрерывное определение местоположения.
Если приоритетом служит скорость съёмки, а требования не включают миллиметровую точность, SLAM становится подходящим инструментом. Сканеры используют строители, архитекторы и геодезисты. Виртуальная и дополненная реальность дают ещё одну группу сценариев: игры, обучение, экскурсии. Также технология помогает составлять карты для сельского хозяйства, наблюдения за окружающей средой и картографических работ.
Теперь проверим всё это на реальных объектах.
Снимаем офисное пространство
Начали с участка собственного офиса. Подстроить разрешение или качество здесь не получится — эти параметры заданы заранее. Весь тест прошёл на стандартных значениях.
Перед запуском можно назвать проект и активировать GPS.
Камеру для записи текстур разрешается отключить; отдельно предусмотрен ночной режим. Отличие последнего в том, что он исключает сохранение кадров ИК-камеры, а не только выключает текстурную камеру.
Сам процесс сводится к прогулке со сканером в вытянутой перед собой руке. Экран показывает план сверху, перспективу либо картинку фронтальной камеры. Полный горизонтальный охват в 360° при вертикальном в 43° позволяет снимать окружение, двигаясь в одну сторону без постоянных поворотов.
Держать прибор комфортно с точки зрения хвата, хотя его масса быстро даёт о себе знать. Уже через несколько минут появляется усталость. Офис мы сняли за 10 минут. Темп сбора данных у Raven — 150 000 точек/с, что ниже показателей сопоставимых сканеров.
Просмотр результата начинается на компьютере: скан нужно скопировать и загрузить в RayStudio. На выбор есть три способа переноса:
-
Вставить в сканер USB-флешку с помощью комплектного адаптера.
-
Считать MicroSD через кардридер, поддерживающий как минимум USB 3.0.
-
Подключить ПК к Wi-Fi, который раздаёт сканер, и загрузить файлы проекта.
Импортированный проект поначалу не виден на рабочем экране RayStudio. Необходимо запустить обработку, которая в нашем случае длилась примерно полчаса. Готовое облако точек уже можно редактировать: убирать лишнее, измерять дистанции и сохранять результат в форматах LAS, PCD, PLY, e57 и XYZ.
Результат в виде облака точек
Уличное сканирование
Площадкой для проверки под открытым небом стала небольшая улица в центральной части Петербурга. Отсутствие проводов и необходимости возить ПК заметно упрощает такую работу.
Небольшой участок можно снять без опасений за автономность. Но при масштабной съёмке потребуется доступ к питанию и пауза на зарядку, поскольку второй батареи в поставке нет.
После возвращения в офис уличный скан прошёл обработку. Для демонстрации выбрали рендер из RayStudio на основе Gaussian Splatting. Метод создаёт фотореалистичную 3D-сцену по фото или видео: её элементы описываются координатами, формой, цветом, прозрачностью и углом поворота.
Вот что получилось:
Для устройства стоимостью 200 000 ₽ качество выглядит убедительно.
Тест на производстве
Ещё одним объектом стал производственный участок с 3D-принтерами. Его оцифровка заняла 10 минут.
Визуализация результата:
Сопоставляем Raven и Hawk
В нашем распоряжении есть Hawk и Raven, поэтому можно оценить их в одинаковых условиях. Для этого покажем результаты офисной съёмки: облака точек, рендеры и измерения расстояний в одних и тех же местах.
На бумаге преимущество у Hawk: скорость достигает 480 тысяч точек в секунду, у Raven — 150 тысяч. Обзор лидара здесь сравнивается как 63,5° против 40°. Hawk снимает двумя камерами по 13 Мп с HDR; стандартный Raven использует одну на 12 Мп без HDR. В пользу Raven говорят меньший вес, более простое устройство и цена. Перейдём к результатам:
Разница в количестве данных видна сразу, а логотип помогает оценить чёткость изображения. В проекте Hawk насчитывается 33 миллиона точек, в проекте Raven — 8 миллионов. Почти четырёхкратный разрыв связан с углом обзора и производительностью сканирования.
Следом оценим рендеры.
Отдельные участки показывают различия в проработке деталей. Учитывая цену Raven, существенной проблемой это не выглядит.
Результаты наших измерений у Hawk и Raven превзошли заявленную производителем точность. В таблице сведены расстояния между одними и теми же точками офиса; контрольные значения получены лазерным дальномером.
|
Дальномер |
Hawk |
Raven |
|
| Расстояние 1, мм |
7045 |
7041 |
7049 |
| Расстояние 2, мм | 10733 | 10731 | 10730 |
| Расстояние 3, мм | 15418 | 15411 | 15421 |
| Расстояние 4, мм | 18727 | 18734 | 18722 |
| Расстояние 5, мм | 34106 | 34110 | 34108 |
Эти данные позволяют самостоятельно решить, стоит ли платить больше. Выбор между моделями определяется прежде всего тем, какие пространства и в каких условиях предстоит оцифровывать.
Выводы по Raven
Raven в ходе проверки показал достойные возможности для быстрой съёмки крупных объектов. Он сохраняет геометрию и цветные текстуры, что полезно в строительстве, геодезии, создании цифровых двойников и виртуальных прогулок. Однако к покупке сканера стоит добавить требование к рабочему месту: для полноценной обработки и рендеринга необходим производительный компьютер.
Ограничения устройства:
-
требуется мощный ПК для постобработки; рендеринг доступен на видеокартах уровня NVIDIA 4060 с 8 Гб памяти и выше;
-
программа работает исключительно под Windows;
-
корпус не защищён от внешних воздействий, поэтому для улицы подходит только хорошая погода.
Чем привлекателен Raven:
-
выгодная цена;
-
лёгкое освоение;
-
возможность снимать вручную либо закрепить прибор на специальном рюкзаке, машине, беспилотнике или мотоцикле. Для монтажа продаются соответствующие комплекты кронштейнов и креплений. Во всех случаях на улице нужна хорошая погода.
Что вы хотели бы оцифровать с помощью такого устройства? Поделитесь в комментариях. Спасибо за внимание и до новых обзоров!
" ["DETAIL_PICTURE"]=> array(20) { ["ID"]=> string(5) "48212" ["TIMESTAMP_X"]=> string(19) "16.11.2026 13:50:32" ["MODULE_ID"]=> string(6) "iblock" ["HEIGHT"]=> string(3) "828" ["WIDTH"]=> string(4) "1472" ["FILE_SIZE"]=> string(6) "421762" ["CONTENT_TYPE"]=> string(9) "image/png" ["SUBDIR"]=> string(43) "iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9" ["FILE_NAME"]=> string(14) "Frame 2131.png" ["ORIGINAL_NAME"]=> string(14) "Frame 2131.png" ["DESCRIPTION"]=> string(0) "" ["HANDLER_ID"]=> NULL ["EXTERNAL_ID"]=> string(32) "oeu66zff8to03nn3rvukglekitqcdmkd" ["VERSION_ORIGINAL_ID"]=> NULL ["META"]=> string(0) "" ["SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9/Frame%202131.webp" ["UNSAFE_SRC"]=> string(94) "/upload/dev2fun.imagecompress/webp/iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9/Frame 2131.webp" ["SAFE_SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9/Frame%202131.webp" ["ALT"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["TITLE"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" } ["~DETAIL_PICTURE"]=> string(5) "48212" ["DATE_ACTIVE_FROM"]=> string(10) "16.11.2026" ["~DATE_ACTIVE_FROM"]=> string(10) "16.11.2026" ["ACTIVE_FROM_X"]=> string(19) "2026-11-16 00:00:00" ["~ACTIVE_FROM_X"]=> string(19) "2026-11-16 00:00:00" ["ACTIVE_FROM"]=> string(10) "16.11.2026" ["~ACTIVE_FROM"]=> string(10) "16.11.2026" ["DATE_ACTIVE_TO"]=> NULL ["~DATE_ACTIVE_TO"]=> NULL ["ACTIVE_TO"]=> NULL ["~ACTIVE_TO"]=> NULL ["ID"]=> string(5) "11406" ["~ID"]=> string(5) "11406" ["NAME"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["~NAME"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["IBLOCK_ID"]=> string(1) "1" ["~IBLOCK_ID"]=> string(1) "1" ["IBLOCK_SECTION_ID"]=> NULL ["~IBLOCK_SECTION_ID"]=> NULL ["DETAIL_TEXT_TYPE"]=> string(4) "html" ["~DETAIL_TEXT_TYPE"]=> string(4) "html" ["PREVIEW_TEXT_TYPE"]=> string(4) "html" ["~PREVIEW_TEXT_TYPE"]=> string(4) "html" ["TIMESTAMP_X"]=> string(19) "16.11.2026 13:50:32" ["~TIMESTAMP_X"]=> string(19) "16.11.2026 13:50:32" ["LIST_PAGE_URL"]=> string(6) "/blog/" ["~LIST_PAGE_URL"]=> string(6) "/blog/" ["DETAIL_PAGE_URL"]=> string(53) "/blog/testiruem-ruchnoy-slam-skaner-3dmakerpro-raven/" ["~DETAIL_PAGE_URL"]=> string(53) "/blog/testiruem-ruchnoy-slam-skaner-3dmakerpro-raven/" ["CANONICAL_PAGE_URL"]=> string(0) "" ["~CANONICAL_PAGE_URL"]=> string(0) "" ["LANG_DIR"]=> string(1) "/" ["~LANG_DIR"]=> string(1) "/" ["CODE"]=> string(46) "testiruem-ruchnoy-slam-skaner-3dmakerpro-raven" ["~CODE"]=> string(46) "testiruem-ruchnoy-slam-skaner-3dmakerpro-raven" ["EXTERNAL_ID"]=> string(5) "11406" ["~EXTERNAL_ID"]=> string(5) "11406" ["IBLOCK_TYPE_ID"]=> string(4) "news" ["~IBLOCK_TYPE_ID"]=> string(4) "news" ["IBLOCK_CODE"]=> string(4) "news" ["~IBLOCK_CODE"]=> string(4) "news" ["IBLOCK_EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["~IBLOCK_EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["LID"]=> string(2) "s1" ["~LID"]=> string(2) "s1" ["NAV_RESULT"]=> bool(false) ["NAV_CACHED_DATA"]=> NULL ["DISPLAY_ACTIVE_FROM"]=> string(10) "16.11.2026" ["IPROPERTY_VALUES"]=> array(1) { ["ELEMENT_META_TITLE"]=> string(84) "Тестируем ручной SLAM-сканер 3DMakerPro Raven | Блог 3Dtech" } ["FIELDS"]=> array(8) { ["PREVIEW_TEXT"]=> string(751) "
Привет! Этот обзор посвящён ручному SLAM-сканеру 3DMakerPro Raven. Начнём с комплектации, конструкции и технических параметров, а после перейдём к практике. Результаты сопоставим с возможностями 3DMakerPro Hawk — сканера с ценой в три раза выше. Ему мы ранее посвятили отдельную статью.
Обзор подготовила команда 3DTech. Начинаем
" ["PREVIEW_PICTURE"]=> array(20) { ["ID"]=> string(5) "48211" ["TIMESTAMP_X"]=> string(19) "16.11.2026 13:50:32" ["MODULE_ID"]=> string(6) "iblock" ["HEIGHT"]=> string(3) "828" ["WIDTH"]=> string(4) "1472" ["FILE_SIZE"]=> string(6) "421762" ["CONTENT_TYPE"]=> string(9) "image/png" ["SUBDIR"]=> string(43) "iblock/9e1/eib2gr316bnqn2m00zg9evkygvffara7" ["FILE_NAME"]=> string(14) "Frame 2131.png" ["ORIGINAL_NAME"]=> string(14) "Frame 2131.png" ["DESCRIPTION"]=> string(0) "" ["HANDLER_ID"]=> NULL ["EXTERNAL_ID"]=> string(32) "gy41umj39gygclmzm27m4308kzzf2ezt" ["VERSION_ORIGINAL_ID"]=> NULL ["META"]=> string(0) "" ["SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/9e1/eib2gr316bnqn2m00zg9evkygvffara7/Frame%202131.webp" ["UNSAFE_SRC"]=> string(94) "/upload/dev2fun.imagecompress/webp/iblock/9e1/eib2gr316bnqn2m00zg9evkygvffara7/Frame 2131.webp" ["SAFE_SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/9e1/eib2gr316bnqn2m00zg9evkygvffara7/Frame%202131.webp" ["ALT"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["TITLE"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" } ["DETAIL_TEXT"]=> string(23529) "Распаковка и комплектация
Упаковкой Raven служит коробка с ложементом для прибора и принадлежностей. В отличие от Hawk, отдельный кейс для транспортировки в поставку не входит.
Коробка с устройством
В поставку Raven включены:
-
сканер, помещённый в силиконовый чехол;
-
опора, позволяющая поставить прибор на ровную поверхность;
-
пять вариантов силового кабеля для разных розеток;
-
блок питания для подзарядки;
-
рукоятка с аккумулятором на 6400 мАч;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
штативная площадка с необходимым крепежом;
-
инструкция на английском языке.
Аксессуары из комплекта
Принадлежностей здесь меньше, чем у Hawk, но начать сканирование можно сразу после распаковки. Дальнейшая обработка требует ПК под Windows и программы RayStudio. Это ПО для SLAM-устройств 3DMakerPro можно загрузить с сайта компании.
Корпус, разъёмы и сборка
При габаритах 120×145×85 мм сканер весит 1 100 г. Его фронтальная часть занята лидаром и камерой.
За сбор геометрии отвечает прежде всего лидар. Измеряя дистанцию до окружающих поверхностей, он получает данные для облака точек. Камера с разрешением 12 Мп снимает в цвете, помогает отслеживать положение прибора и используется для захвата текстур.
Слева вынесены USB-C-порты и кнопка включения.
Через один USB-C передаются данные, через второй подключается повербанк. Такой способ питания предусмотрен для работы с дроном, на крыше машины, велосипеде или специальном рюкзаке. Соответствующие установочные наборы доступны как дополнительные опции.
Изображение производителя
Под заглушкой сверху расположен разъём GPS-антенны, а боковые стороны отведены под вентиляционные отверстия.
Raven получил пластиковый корпус без заявленного класса защиты от внешних воздействий, которым отличается Hawk.
Вычислительная часть включает 32 Гб оперативной памяти и процессор с восемью ядрами, работающий на частоте 2,4 ГГц. Настройки доступны на 3,9-дюймовом сенсорном экране. Система управления знакома по Hawk — ранее мы писали о нём статью.
Правую крышку можно открыть, чтобы добраться до места под GPS-чип. Сам чип придётся приобретать отдельно либо выбирать Raven Max RTK Combo, где он уже установлен.
Снизу размещены разъём для карты памяти и контактная площадка батареи.
Для подготовки прибора соединяем аккумуляторную ручку с нижней площадкой, вставляем MicroSD и прикручиваем опору. Габариты готового к работе устройства — 148×288×98 мм, масса — 1 100 г. Результат сборки на фото:
Уровень заряда отображается на ручке, автономность составляет около двух часов. Если питание закончится в процессе сканирования, файл останется в памяти, однако окажется повреждённым и не поддастся обработке в ПО. Сканер не предупреждает о разряде: проверять индикатор придётся самому.
В комплекте используется зарядное устройство на 25 Вт. До отметки 80% батарея заряжается приблизительно за час.
Принцип работы SLAM
Для начала коротко поговорим о сборе данных, помощи гироскопа и трудностях, возникающих при работе SLAM. Если теория вам сейчас не нужна, переходите в следующий раздел.
В основе Raven лежит SLAM, или Simultaneous Localization and Mapping. По-русски это означает «одновременная локализация и построение карты». Система получает сведения от сенсоров и по мере обновления карты уточняет, где находится сама. Рассмотрим, как это реализовано в Raven.
Расстояния лидар вычисляет по задержке возвращённого импульса относительно излучённого. Его лазер работает на длине волны 905 нм в ближнем ИК-диапазоне и безопасен для глаз. Освещённость не мешает сбору геометрии — прибор измеряет дистанции даже в полной темноте. Пока оператор идёт, несколько раз за секунду фиксируются расстояния до окружающих объектов. Алгоритм ищет общие элементы в предыдущем и текущем облаках точек, чтобы определить сдвиг между кадрами.
Положение сканера уточняется и по изображению RGB-камеры: каждый новый кадр сопоставляется с предыдущим. Эти же снимки дают цветные текстуры. При этом результат работы камеры зависит от количества света.
Инфракрасная камера использует похожий принцип, отчасти компенсируя чувствительность RGB-камеры к свету.
По мере движения ошибки SLAM складываются. Поэтому при съёмке просторного помещения положение точек может постепенно уходить от правильных координат.
Для борьбы с дрейфом используется замыкание контура. Когда лидар повторно фиксирует знакомый участок, алгоритм сопоставляет его с прежними данными и корректирует карту с учётом накопленной ошибки.
Такие методы востребованы в самых разных задачах. Изначально их разрабатывали для роботов, дронов и автономных автомобилей, которым для навигации требовались карта среды и непрерывное определение местоположения.
Если приоритетом служит скорость съёмки, а требования не включают миллиметровую точность, SLAM становится подходящим инструментом. Сканеры используют строители, архитекторы и геодезисты. Виртуальная и дополненная реальность дают ещё одну группу сценариев: игры, обучение, экскурсии. Также технология помогает составлять карты для сельского хозяйства, наблюдения за окружающей средой и картографических работ.
Теперь проверим всё это на реальных объектах.
Снимаем офисное пространство
Начали с участка собственного офиса. Подстроить разрешение или качество здесь не получится — эти параметры заданы заранее. Весь тест прошёл на стандартных значениях.
Перед запуском можно назвать проект и активировать GPS.
Камеру для записи текстур разрешается отключить; отдельно предусмотрен ночной режим. Отличие последнего в том, что он исключает сохранение кадров ИК-камеры, а не только выключает текстурную камеру.
Сам процесс сводится к прогулке со сканером в вытянутой перед собой руке. Экран показывает план сверху, перспективу либо картинку фронтальной камеры. Полный горизонтальный охват в 360° при вертикальном в 43° позволяет снимать окружение, двигаясь в одну сторону без постоянных поворотов.
Держать прибор комфортно с точки зрения хвата, хотя его масса быстро даёт о себе знать. Уже через несколько минут появляется усталость. Офис мы сняли за 10 минут. Темп сбора данных у Raven — 150 000 точек/с, что ниже показателей сопоставимых сканеров.
Просмотр результата начинается на компьютере: скан нужно скопировать и загрузить в RayStudio. На выбор есть три способа переноса:
-
Вставить в сканер USB-флешку с помощью комплектного адаптера.
-
Считать MicroSD через кардридер, поддерживающий как минимум USB 3.0.
-
Подключить ПК к Wi-Fi, который раздаёт сканер, и загрузить файлы проекта.
Импортированный проект поначалу не виден на рабочем экране RayStudio. Необходимо запустить обработку, которая в нашем случае длилась примерно полчаса. Готовое облако точек уже можно редактировать: убирать лишнее, измерять дистанции и сохранять результат в форматах LAS, PCD, PLY, e57 и XYZ.
Результат в виде облака точек
Уличное сканирование
Площадкой для проверки под открытым небом стала небольшая улица в центральной части Петербурга. Отсутствие проводов и необходимости возить ПК заметно упрощает такую работу.
Небольшой участок можно снять без опасений за автономность. Но при масштабной съёмке потребуется доступ к питанию и пауза на зарядку, поскольку второй батареи в поставке нет.
После возвращения в офис уличный скан прошёл обработку. Для демонстрации выбрали рендер из RayStudio на основе Gaussian Splatting. Метод создаёт фотореалистичную 3D-сцену по фото или видео: её элементы описываются координатами, формой, цветом, прозрачностью и углом поворота.
Вот что получилось:
Для устройства стоимостью 200 000 ₽ качество выглядит убедительно.
Тест на производстве
Ещё одним объектом стал производственный участок с 3D-принтерами. Его оцифровка заняла 10 минут.
Визуализация результата:
Сопоставляем Raven и Hawk
В нашем распоряжении есть Hawk и Raven, поэтому можно оценить их в одинаковых условиях. Для этого покажем результаты офисной съёмки: облака точек, рендеры и измерения расстояний в одних и тех же местах.
На бумаге преимущество у Hawk: скорость достигает 480 тысяч точек в секунду, у Raven — 150 тысяч. Обзор лидара здесь сравнивается как 63,5° против 40°. Hawk снимает двумя камерами по 13 Мп с HDR; стандартный Raven использует одну на 12 Мп без HDR. В пользу Raven говорят меньший вес, более простое устройство и цена. Перейдём к результатам:
Разница в количестве данных видна сразу, а логотип помогает оценить чёткость изображения. В проекте Hawk насчитывается 33 миллиона точек, в проекте Raven — 8 миллионов. Почти четырёхкратный разрыв связан с углом обзора и производительностью сканирования.
Следом оценим рендеры.
Отдельные участки показывают различия в проработке деталей. Учитывая цену Raven, существенной проблемой это не выглядит.
Результаты наших измерений у Hawk и Raven превзошли заявленную производителем точность. В таблице сведены расстояния между одними и теми же точками офиса; контрольные значения получены лазерным дальномером.
|
Дальномер |
Hawk |
Raven |
|
| Расстояние 1, мм |
7045 |
7041 |
7049 |
| Расстояние 2, мм | 10733 | 10731 | 10730 |
| Расстояние 3, мм | 15418 | 15411 | 15421 |
| Расстояние 4, мм | 18727 | 18734 | 18722 |
| Расстояние 5, мм | 34106 | 34110 | 34108 |
Эти данные позволяют самостоятельно решить, стоит ли платить больше. Выбор между моделями определяется прежде всего тем, какие пространства и в каких условиях предстоит оцифровывать.
Выводы по Raven
Raven в ходе проверки показал достойные возможности для быстрой съёмки крупных объектов. Он сохраняет геометрию и цветные текстуры, что полезно в строительстве, геодезии, создании цифровых двойников и виртуальных прогулок. Однако к покупке сканера стоит добавить требование к рабочему месту: для полноценной обработки и рендеринга необходим производительный компьютер.
Ограничения устройства:
-
требуется мощный ПК для постобработки; рендеринг доступен на видеокартах уровня NVIDIA 4060 с 8 Гб памяти и выше;
-
программа работает исключительно под Windows;
-
корпус не защищён от внешних воздействий, поэтому для улицы подходит только хорошая погода.
Чем привлекателен Raven:
-
выгодная цена;
-
лёгкое освоение;
-
возможность снимать вручную либо закрепить прибор на специальном рюкзаке, машине, беспилотнике или мотоцикле. Для монтажа продаются соответствующие комплекты кронштейнов и креплений. Во всех случаях на улице нужна хорошая погода.
Что вы хотели бы оцифровать с помощью такого устройства? Поделитесь в комментариях. Спасибо за внимание и до новых обзоров!
" ["DETAIL_PICTURE"]=> array(20) { ["ID"]=> string(5) "48212" ["TIMESTAMP_X"]=> string(19) "16.11.2026 13:50:32" ["MODULE_ID"]=> string(6) "iblock" ["HEIGHT"]=> string(3) "828" ["WIDTH"]=> string(4) "1472" ["FILE_SIZE"]=> string(6) "421762" ["CONTENT_TYPE"]=> string(9) "image/png" ["SUBDIR"]=> string(43) "iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9" ["FILE_NAME"]=> string(14) "Frame 2131.png" ["ORIGINAL_NAME"]=> string(14) "Frame 2131.png" ["DESCRIPTION"]=> string(0) "" ["HANDLER_ID"]=> NULL ["EXTERNAL_ID"]=> string(32) "oeu66zff8to03nn3rvukglekitqcdmkd" ["VERSION_ORIGINAL_ID"]=> NULL ["META"]=> string(0) "" ["SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9/Frame%202131.webp" ["UNSAFE_SRC"]=> string(94) "/upload/dev2fun.imagecompress/webp/iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9/Frame 2131.webp" ["SAFE_SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/ed3/vcevyblhihy0vpavr628lx2qhpcwmnx9/Frame%202131.webp" ["ALT"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["TITLE"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" } ["DATE_ACTIVE_FROM"]=> string(10) "16.11.2026" ["ACTIVE_FROM"]=> string(10) "16.11.2026" ["DATE_ACTIVE_TO"]=> NULL ["ACTIVE_TO"]=> NULL } ["PROPERTIES"]=> array(7) { ["PICS_NEWS"]=> array(36) { ["ID"]=> string(1) "1" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(33) "Картинки новостей" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(9) "PICS_NEWS" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "F" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> string(3) "240" ["FILE_TYPE"]=> string(24) "jpg, gif, bmp, png, jpeg" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> bool(false) ["VALUE"]=> bool(false) ["DESCRIPTION"]=> bool(false) ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> bool(false) ["~DESCRIPTION"]=> bool(false) ["~NAME"]=> string(33) "Картинки новостей" ["~DEFAULT_VALUE"]=> string(0) "" } ["TYPE_POST"]=> &array(37) { ["ID"]=> string(2) "26" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(17) "Тип поста" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(9) "TYPE_POST" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "L" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "Y" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> string(6) "286033" ["VALUE"]=> string(12) "Статьи" ["DESCRIPTION"]=> NULL ["VALUE_ENUM"]=> string(12) "Статьи" ["VALUE_XML_ID"]=> string(32) "59bbd8886dc571e0a99ab66d5247803e" ["VALUE_SORT"]=> string(3) "500" ["VALUE_ENUM_ID"]=> string(2) "19" ["~VALUE"]=> string(12) "Статьи" ["~DESCRIPTION"]=> NULL ["~NAME"]=> string(17) "Тип поста" ["~DEFAULT_VALUE"]=> string(0) "" } ["FORUM_TOPIC_ID"]=> array(36) { ["ID"]=> string(3) "195" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(53) "Тема форума для комментариев" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(14) "FORUM_TOPIC_ID" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "N" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> NULL ["VALUE"]=> string(0) "" ["DESCRIPTION"]=> string(0) "" ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> string(0) "" ["~DESCRIPTION"]=> string(0) "" ["~NAME"]=> string(53) "Тема форума для комментариев" ["~DEFAULT_VALUE"]=> string(0) "" } ["FORUM_MESSAGE_CNT"]=> array(36) { ["ID"]=> string(3) "196" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(65) "Количество комментариев к элементу" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(17) "FORUM_MESSAGE_CNT" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "N" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> NULL ["VALUE"]=> string(0) "" ["DESCRIPTION"]=> string(0) "" ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> string(0) "" ["~DESCRIPTION"]=> string(0) "" ["~NAME"]=> string(65) "Количество комментариев к элементу" ["~DEFAULT_VALUE"]=> string(0) "" } ["TAG"]=> array(36) { ["ID"]=> string(3) "224" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(8) "Теги" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(3) "TAG" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "S" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> array(1) { [0]=> string(6) "286029" } ["VALUE"]=> array(1) { [0]=> string(15) "3D-сканер" } ["DESCRIPTION"]=> array(1) { [0]=> string(0) "" } ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> array(1) { [0]=> string(15) "3D-сканер" } ["~DESCRIPTION"]=> array(1) { [0]=> string(0) "" } ["~NAME"]=> string(8) "Теги" ["~DEFAULT_VALUE"]=> string(0) "" } ["FOR_PRODUCT"]=> array(36) { ["ID"]=> string(3) "253" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(30) "Обзор для товара" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(11) "FOR_PRODUCT" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "E" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "7" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> array(1) { [0]=> string(6) "286030" } ["VALUE"]=> array(1) { [0]=> string(5) "11145" } ["DESCRIPTION"]=> array(1) { [0]=> string(0) "" } ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> array(1) { [0]=> string(5) "11145" } ["~DESCRIPTION"]=> array(1) { [0]=> string(0) "" } ["~NAME"]=> string(30) "Обзор для товара" ["~DEFAULT_VALUE"]=> string(0) "" } ["CONTENTS_LIST"]=> array(36) { ["ID"]=> string(3) "273" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(20) "Оглавление" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(13) "CONTENTS_LIST" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "S" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "Y" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> NULL ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> bool(false) ["VALUE"]=> bool(false) ["DESCRIPTION"]=> bool(false) ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> bool(false) ["~DESCRIPTION"]=> bool(false) ["~NAME"]=> string(20) "Оглавление" ["~DEFAULT_VALUE"]=> string(0) "" } } ["DISPLAY_PROPERTIES"]=> array(1) { ["TYPE_POST"]=> array(38) { ["ID"]=> string(2) "26" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(17) "Тип поста" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(9) "TYPE_POST" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "L" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "Y" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> string(6) "286033" ["VALUE"]=> string(12) "Статьи" ["DESCRIPTION"]=> NULL ["VALUE_ENUM"]=> string(12) "Статьи" ["VALUE_XML_ID"]=> string(32) "59bbd8886dc571e0a99ab66d5247803e" ["VALUE_SORT"]=> string(3) "500" ["VALUE_ENUM_ID"]=> string(2) "19" ["~VALUE"]=> string(12) "Статьи" ["~DESCRIPTION"]=> NULL ["~NAME"]=> string(17) "Тип поста" ["~DEFAULT_VALUE"]=> string(0) "" ["DISPLAY_VALUE"]=> string(12) "Статьи" } } ["IBLOCK"]=> array(94) { ["ID"]=> string(1) "1" ["~ID"]=> string(1) "1" ["TIMESTAMP_X"]=> string(19) "12.10.2022 12:52:28" ["~TIMESTAMP_X"]=> string(19) "12.10.2022 12:52:28" ["IBLOCK_TYPE_ID"]=> string(4) "news" ["~IBLOCK_TYPE_ID"]=> string(4) "news" ["LID"]=> string(2) "s1" ["~LID"]=> string(2) "s1" ["CODE"]=> string(4) "news" ["~CODE"]=> string(4) "news" ["API_CODE"]=> NULL ["~API_CODE"]=> NULL ["REST_ON"]=> string(1) "N" ["~REST_ON"]=> string(1) "N" ["NAME"]=> string(14) "Новости" ["~NAME"]=> string(14) "Новости" ["ACTIVE"]=> string(1) "Y" ["~ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["~SORT"]=> string(3) "500" ["LIST_PAGE_URL"]=> string(6) "/blog/" ["~LIST_PAGE_URL"]=> string(6) "/blog/" ["DETAIL_PAGE_URL"]=> string(31) "#SITE_DIR#/blog/#ELEMENT_CODE#/" ["~DETAIL_PAGE_URL"]=> string(31) "#SITE_DIR#/blog/#ELEMENT_CODE#/" ["SECTION_PAGE_URL"]=> NULL ["~SECTION_PAGE_URL"]=> NULL ["CANONICAL_PAGE_URL"]=> string(0) "" ["~CANONICAL_PAGE_URL"]=> string(0) "" ["PICTURE"]=> NULL ["~PICTURE"]=> NULL ["DESCRIPTION"]=> string(0) "" ["~DESCRIPTION"]=> string(0) "" ["DESCRIPTION_TYPE"]=> string(4) "text" ["~DESCRIPTION_TYPE"]=> string(4) "text" ["RSS_TTL"]=> string(2) "24" ["~RSS_TTL"]=> string(2) "24" ["RSS_ACTIVE"]=> string(1) "Y" ["~RSS_ACTIVE"]=> string(1) "Y" ["RSS_FILE_ACTIVE"]=> string(1) "N" ["~RSS_FILE_ACTIVE"]=> string(1) "N" ["RSS_FILE_LIMIT"]=> string(1) "0" ["~RSS_FILE_LIMIT"]=> string(1) "0" ["RSS_FILE_DAYS"]=> string(1) "0" ["~RSS_FILE_DAYS"]=> string(1) "0" ["RSS_YANDEX_ACTIVE"]=> string(1) "N" ["~RSS_YANDEX_ACTIVE"]=> string(1) "N" ["XML_ID"]=> string(15) "clothes_news_s1" ["~XML_ID"]=> string(15) "clothes_news_s1" ["TMP_ID"]=> string(32) "461b1136da34d79b381d324731449df0" ["~TMP_ID"]=> string(32) "461b1136da34d79b381d324731449df0" ["INDEX_ELEMENT"]=> string(1) "Y" ["~INDEX_ELEMENT"]=> string(1) "Y" ["INDEX_SECTION"]=> string(1) "N" ["~INDEX_SECTION"]=> string(1) "N" ["WORKFLOW"]=> string(1) "N" ["~WORKFLOW"]=> string(1) "N" ["BIZPROC"]=> string(1) "N" ["~BIZPROC"]=> string(1) "N" ["SECTION_CHOOSER"]=> string(1) "L" ["~SECTION_CHOOSER"]=> string(1) "L" ["LIST_MODE"]=> string(0) "" ["~LIST_MODE"]=> string(0) "" ["RIGHTS_MODE"]=> string(1) "S" ["~RIGHTS_MODE"]=> string(1) "S" ["SECTION_PROPERTY"]=> string(1) "Y" ["~SECTION_PROPERTY"]=> string(1) "Y" ["PROPERTY_INDEX"]=> string(1) "N" ["~PROPERTY_INDEX"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["~VERSION"]=> string(1) "1" ["LAST_CONV_ELEMENT"]=> string(1) "0" ["~LAST_CONV_ELEMENT"]=> string(1) "0" ["SOCNET_GROUP_ID"]=> NULL ["~SOCNET_GROUP_ID"]=> NULL ["EDIT_FILE_BEFORE"]=> string(0) "" ["~EDIT_FILE_BEFORE"]=> string(0) "" ["EDIT_FILE_AFTER"]=> string(0) "" ["~EDIT_FILE_AFTER"]=> string(0) "" ["SECTIONS_NAME"]=> string(14) "Разделы" ["~SECTIONS_NAME"]=> string(14) "Разделы" ["SECTION_NAME"]=> string(12) "Раздел" ["~SECTION_NAME"]=> string(12) "Раздел" ["ELEMENTS_NAME"]=> string(14) "Новости" ["~ELEMENTS_NAME"]=> string(14) "Новости" ["ELEMENT_NAME"]=> string(14) "Элемент" ["~ELEMENT_NAME"]=> string(14) "Элемент" ["FULLTEXT_INDEX"]=> string(1) "N" ["~FULLTEXT_INDEX"]=> string(1) "N" ["EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["~EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["LANG_DIR"]=> string(1) "/" ["~LANG_DIR"]=> string(1) "/" ["SERVER_NAME"]=> string(9) "3dtech.by" ["~SERVER_NAME"]=> string(9) "3dtech.by" } ["SECTION"]=> array(1) { ["PATH"]=> array(0) { } } ["SECTION_URL"]=> string(0) "" ["META_TAGS"]=> array(5) { ["TITLE"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["ELEMENT_CHAIN"]=> string(66) "Тестируем ручной SLAM-сканер 3DMakerPro Raven" ["BROWSER_TITLE"]=> string(84) "Тестируем ручной SLAM-сканер 3DMakerPro Raven | Блог 3Dtech" ["KEYWORDS"]=> string(0) "" ["DESCRIPTION"]=> string(0) "" } }
Привет! Этот обзор посвящён ручному SLAM-сканеру 3DMakerPro Raven. Начнём с комплектации, конструкции и технических параметров, а после перейдём к практике. Результаты сопоставим с возможностями 3DMakerPro Hawk — сканера с ценой в три раза выше. Ему мы ранее посвятили отдельную статью.
Обзор подготовила команда 3DTech. Начинаем
Распаковка и комплектация
Упаковкой Raven служит коробка с ложементом для прибора и принадлежностей. В отличие от Hawk, отдельный кейс для транспортировки в поставку не входит.
Коробка с устройством
В поставку Raven включены:
-
сканер, помещённый в силиконовый чехол;
-
опора, позволяющая поставить прибор на ровную поверхность;
-
пять вариантов силового кабеля для разных розеток;
-
блок питания для подзарядки;
-
рукоятка с аккумулятором на 6400 мАч;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
штативная площадка с необходимым крепежом;
-
инструкция на английском языке.
Аксессуары из комплекта
Принадлежностей здесь меньше, чем у Hawk, но начать сканирование можно сразу после распаковки. Дальнейшая обработка требует ПК под Windows и программы RayStudio. Это ПО для SLAM-устройств 3DMakerPro можно загрузить с сайта компании.
Корпус, разъёмы и сборка
При габаритах 120×145×85 мм сканер весит 1 100 г. Его фронтальная часть занята лидаром и камерой.
За сбор геометрии отвечает прежде всего лидар. Измеряя дистанцию до окружающих поверхностей, он получает данные для облака точек. Камера с разрешением 12 Мп снимает в цвете, помогает отслеживать положение прибора и используется для захвата текстур.
Слева вынесены USB-C-порты и кнопка включения.
Через один USB-C передаются данные, через второй подключается повербанк. Такой способ питания предусмотрен для работы с дроном, на крыше машины, велосипеде или специальном рюкзаке. Соответствующие установочные наборы доступны как дополнительные опции.
Изображение производителя
Под заглушкой сверху расположен разъём GPS-антенны, а боковые стороны отведены под вентиляционные отверстия.
Raven получил пластиковый корпус без заявленного класса защиты от внешних воздействий, которым отличается Hawk.
Вычислительная часть включает 32 Гб оперативной памяти и процессор с восемью ядрами, работающий на частоте 2,4 ГГц. Настройки доступны на 3,9-дюймовом сенсорном экране. Система управления знакома по Hawk — ранее мы писали о нём статью.
Правую крышку можно открыть, чтобы добраться до места под GPS-чип. Сам чип придётся приобретать отдельно либо выбирать Raven Max RTK Combo, где он уже установлен.
Снизу размещены разъём для карты памяти и контактная площадка батареи.
Для подготовки прибора соединяем аккумуляторную ручку с нижней площадкой, вставляем MicroSD и прикручиваем опору. Габариты готового к работе устройства — 148×288×98 мм, масса — 1 100 г. Результат сборки на фото:
Уровень заряда отображается на ручке, автономность составляет около двух часов. Если питание закончится в процессе сканирования, файл останется в памяти, однако окажется повреждённым и не поддастся обработке в ПО. Сканер не предупреждает о разряде: проверять индикатор придётся самому.
В комплекте используется зарядное устройство на 25 Вт. До отметки 80% батарея заряжается приблизительно за час.
Принцип работы SLAM
Для начала коротко поговорим о сборе данных, помощи гироскопа и трудностях, возникающих при работе SLAM. Если теория вам сейчас не нужна, переходите в следующий раздел.
В основе Raven лежит SLAM, или Simultaneous Localization and Mapping. По-русски это означает «одновременная локализация и построение карты». Система получает сведения от сенсоров и по мере обновления карты уточняет, где находится сама. Рассмотрим, как это реализовано в Raven.
Расстояния лидар вычисляет по задержке возвращённого импульса относительно излучённого. Его лазер работает на длине волны 905 нм в ближнем ИК-диапазоне и безопасен для глаз. Освещённость не мешает сбору геометрии — прибор измеряет дистанции даже в полной темноте. Пока оператор идёт, несколько раз за секунду фиксируются расстояния до окружающих объектов. Алгоритм ищет общие элементы в предыдущем и текущем облаках точек, чтобы определить сдвиг между кадрами.
Положение сканера уточняется и по изображению RGB-камеры: каждый новый кадр сопоставляется с предыдущим. Эти же снимки дают цветные текстуры. При этом результат работы камеры зависит от количества света.
Инфракрасная камера использует похожий принцип, отчасти компенсируя чувствительность RGB-камеры к свету.
По мере движения ошибки SLAM складываются. Поэтому при съёмке просторного помещения положение точек может постепенно уходить от правильных координат.
Для борьбы с дрейфом используется замыкание контура. Когда лидар повторно фиксирует знакомый участок, алгоритм сопоставляет его с прежними данными и корректирует карту с учётом накопленной ошибки.
Такие методы востребованы в самых разных задачах. Изначально их разрабатывали для роботов, дронов и автономных автомобилей, которым для навигации требовались карта среды и непрерывное определение местоположения.
Если приоритетом служит скорость съёмки, а требования не включают миллиметровую точность, SLAM становится подходящим инструментом. Сканеры используют строители, архитекторы и геодезисты. Виртуальная и дополненная реальность дают ещё одну группу сценариев: игры, обучение, экскурсии. Также технология помогает составлять карты для сельского хозяйства, наблюдения за окружающей средой и картографических работ.
Теперь проверим всё это на реальных объектах.
Снимаем офисное пространство
Начали с участка собственного офиса. Подстроить разрешение или качество здесь не получится — эти параметры заданы заранее. Весь тест прошёл на стандартных значениях.
Перед запуском можно назвать проект и активировать GPS.
Камеру для записи текстур разрешается отключить; отдельно предусмотрен ночной режим. Отличие последнего в том, что он исключает сохранение кадров ИК-камеры, а не только выключает текстурную камеру.
Сам процесс сводится к прогулке со сканером в вытянутой перед собой руке. Экран показывает план сверху, перспективу либо картинку фронтальной камеры. Полный горизонтальный охват в 360° при вертикальном в 43° позволяет снимать окружение, двигаясь в одну сторону без постоянных поворотов.
Держать прибор комфортно с точки зрения хвата, хотя его масса быстро даёт о себе знать. Уже через несколько минут появляется усталость. Офис мы сняли за 10 минут. Темп сбора данных у Raven — 150 000 точек/с, что ниже показателей сопоставимых сканеров.
Просмотр результата начинается на компьютере: скан нужно скопировать и загрузить в RayStudio. На выбор есть три способа переноса:
-
Вставить в сканер USB-флешку с помощью комплектного адаптера.
-
Считать MicroSD через кардридер, поддерживающий как минимум USB 3.0.
-
Подключить ПК к Wi-Fi, который раздаёт сканер, и загрузить файлы проекта.
Импортированный проект поначалу не виден на рабочем экране RayStudio. Необходимо запустить обработку, которая в нашем случае длилась примерно полчаса. Готовое облако точек уже можно редактировать: убирать лишнее, измерять дистанции и сохранять результат в форматах LAS, PCD, PLY, e57 и XYZ.
Результат в виде облака точек
Уличное сканирование
Площадкой для проверки под открытым небом стала небольшая улица в центральной части Петербурга. Отсутствие проводов и необходимости возить ПК заметно упрощает такую работу.
Небольшой участок можно снять без опасений за автономность. Но при масштабной съёмке потребуется доступ к питанию и пауза на зарядку, поскольку второй батареи в поставке нет.
После возвращения в офис уличный скан прошёл обработку. Для демонстрации выбрали рендер из RayStudio на основе Gaussian Splatting. Метод создаёт фотореалистичную 3D-сцену по фото или видео: её элементы описываются координатами, формой, цветом, прозрачностью и углом поворота.
Вот что получилось:
Для устройства стоимостью 200 000 ₽ качество выглядит убедительно.
Тест на производстве
Ещё одним объектом стал производственный участок с 3D-принтерами. Его оцифровка заняла 10 минут.
Визуализация результата:
Сопоставляем Raven и Hawk
В нашем распоряжении есть Hawk и Raven, поэтому можно оценить их в одинаковых условиях. Для этого покажем результаты офисной съёмки: облака точек, рендеры и измерения расстояний в одних и тех же местах.
На бумаге преимущество у Hawk: скорость достигает 480 тысяч точек в секунду, у Raven — 150 тысяч. Обзор лидара здесь сравнивается как 63,5° против 40°. Hawk снимает двумя камерами по 13 Мп с HDR; стандартный Raven использует одну на 12 Мп без HDR. В пользу Raven говорят меньший вес, более простое устройство и цена. Перейдём к результатам:
Разница в количестве данных видна сразу, а логотип помогает оценить чёткость изображения. В проекте Hawk насчитывается 33 миллиона точек, в проекте Raven — 8 миллионов. Почти четырёхкратный разрыв связан с углом обзора и производительностью сканирования.
Следом оценим рендеры.
Отдельные участки показывают различия в проработке деталей. Учитывая цену Raven, существенной проблемой это не выглядит.
Результаты наших измерений у Hawk и Raven превзошли заявленную производителем точность. В таблице сведены расстояния между одними и теми же точками офиса; контрольные значения получены лазерным дальномером.
|
Дальномер |
Hawk |
Raven |
|
| Расстояние 1, мм |
7045 |
7041 |
7049 |
| Расстояние 2, мм | 10733 | 10731 | 10730 |
| Расстояние 3, мм | 15418 | 15411 | 15421 |
| Расстояние 4, мм | 18727 | 18734 | 18722 |
| Расстояние 5, мм | 34106 | 34110 | 34108 |
Эти данные позволяют самостоятельно решить, стоит ли платить больше. Выбор между моделями определяется прежде всего тем, какие пространства и в каких условиях предстоит оцифровывать.
Выводы по Raven
Raven в ходе проверки показал достойные возможности для быстрой съёмки крупных объектов. Он сохраняет геометрию и цветные текстуры, что полезно в строительстве, геодезии, создании цифровых двойников и виртуальных прогулок. Однако к покупке сканера стоит добавить требование к рабочему месту: для полноценной обработки и рендеринга необходим производительный компьютер.
Ограничения устройства:
-
требуется мощный ПК для постобработки; рендеринг доступен на видеокартах уровня NVIDIA 4060 с 8 Гб памяти и выше;
-
программа работает исключительно под Windows;
-
корпус не защищён от внешних воздействий, поэтому для улицы подходит только хорошая погода.
Чем привлекателен Raven:
-
выгодная цена;
-
лёгкое освоение;
-
возможность снимать вручную либо закрепить прибор на специальном рюкзаке, машине, беспилотнике или мотоцикле. Для монтажа продаются соответствующие комплекты кронштейнов и креплений. Во всех случаях на улице нужна хорошая погода.
Что вы хотели бы оцифровать с помощью такого устройства? Поделитесь в комментариях. Спасибо за внимание и до новых обзоров!