КАТАЛОГ ТОВАРОВ




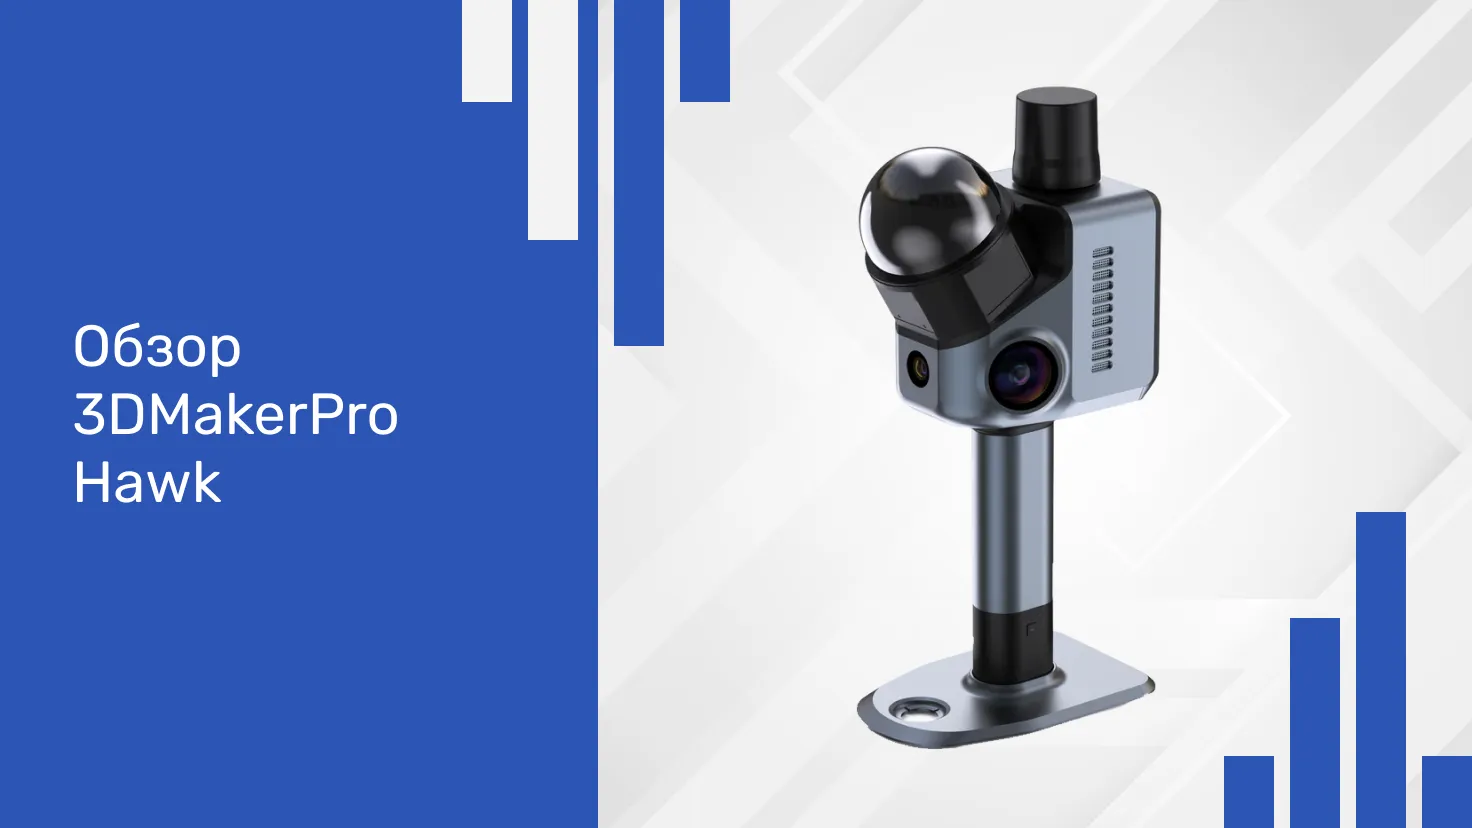
Обзор 3DMakerPro Hawk
-
сканер и силиконовый защитный чехол для оптики;
-
пять кабелей под разные типы розеток;
-
блок питания;
-
два аккумулятора ёмкостью 6400 мАч, одновременно служащие рукоятками;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
GPS-трекер;
-
адаптер с USB на Type-C;
-
подставка для установки сканера на ровную поверхность;
-
пустой USB-накопитель на 8 Гб;
-
площадка и крепёж для монтажа на штатив.
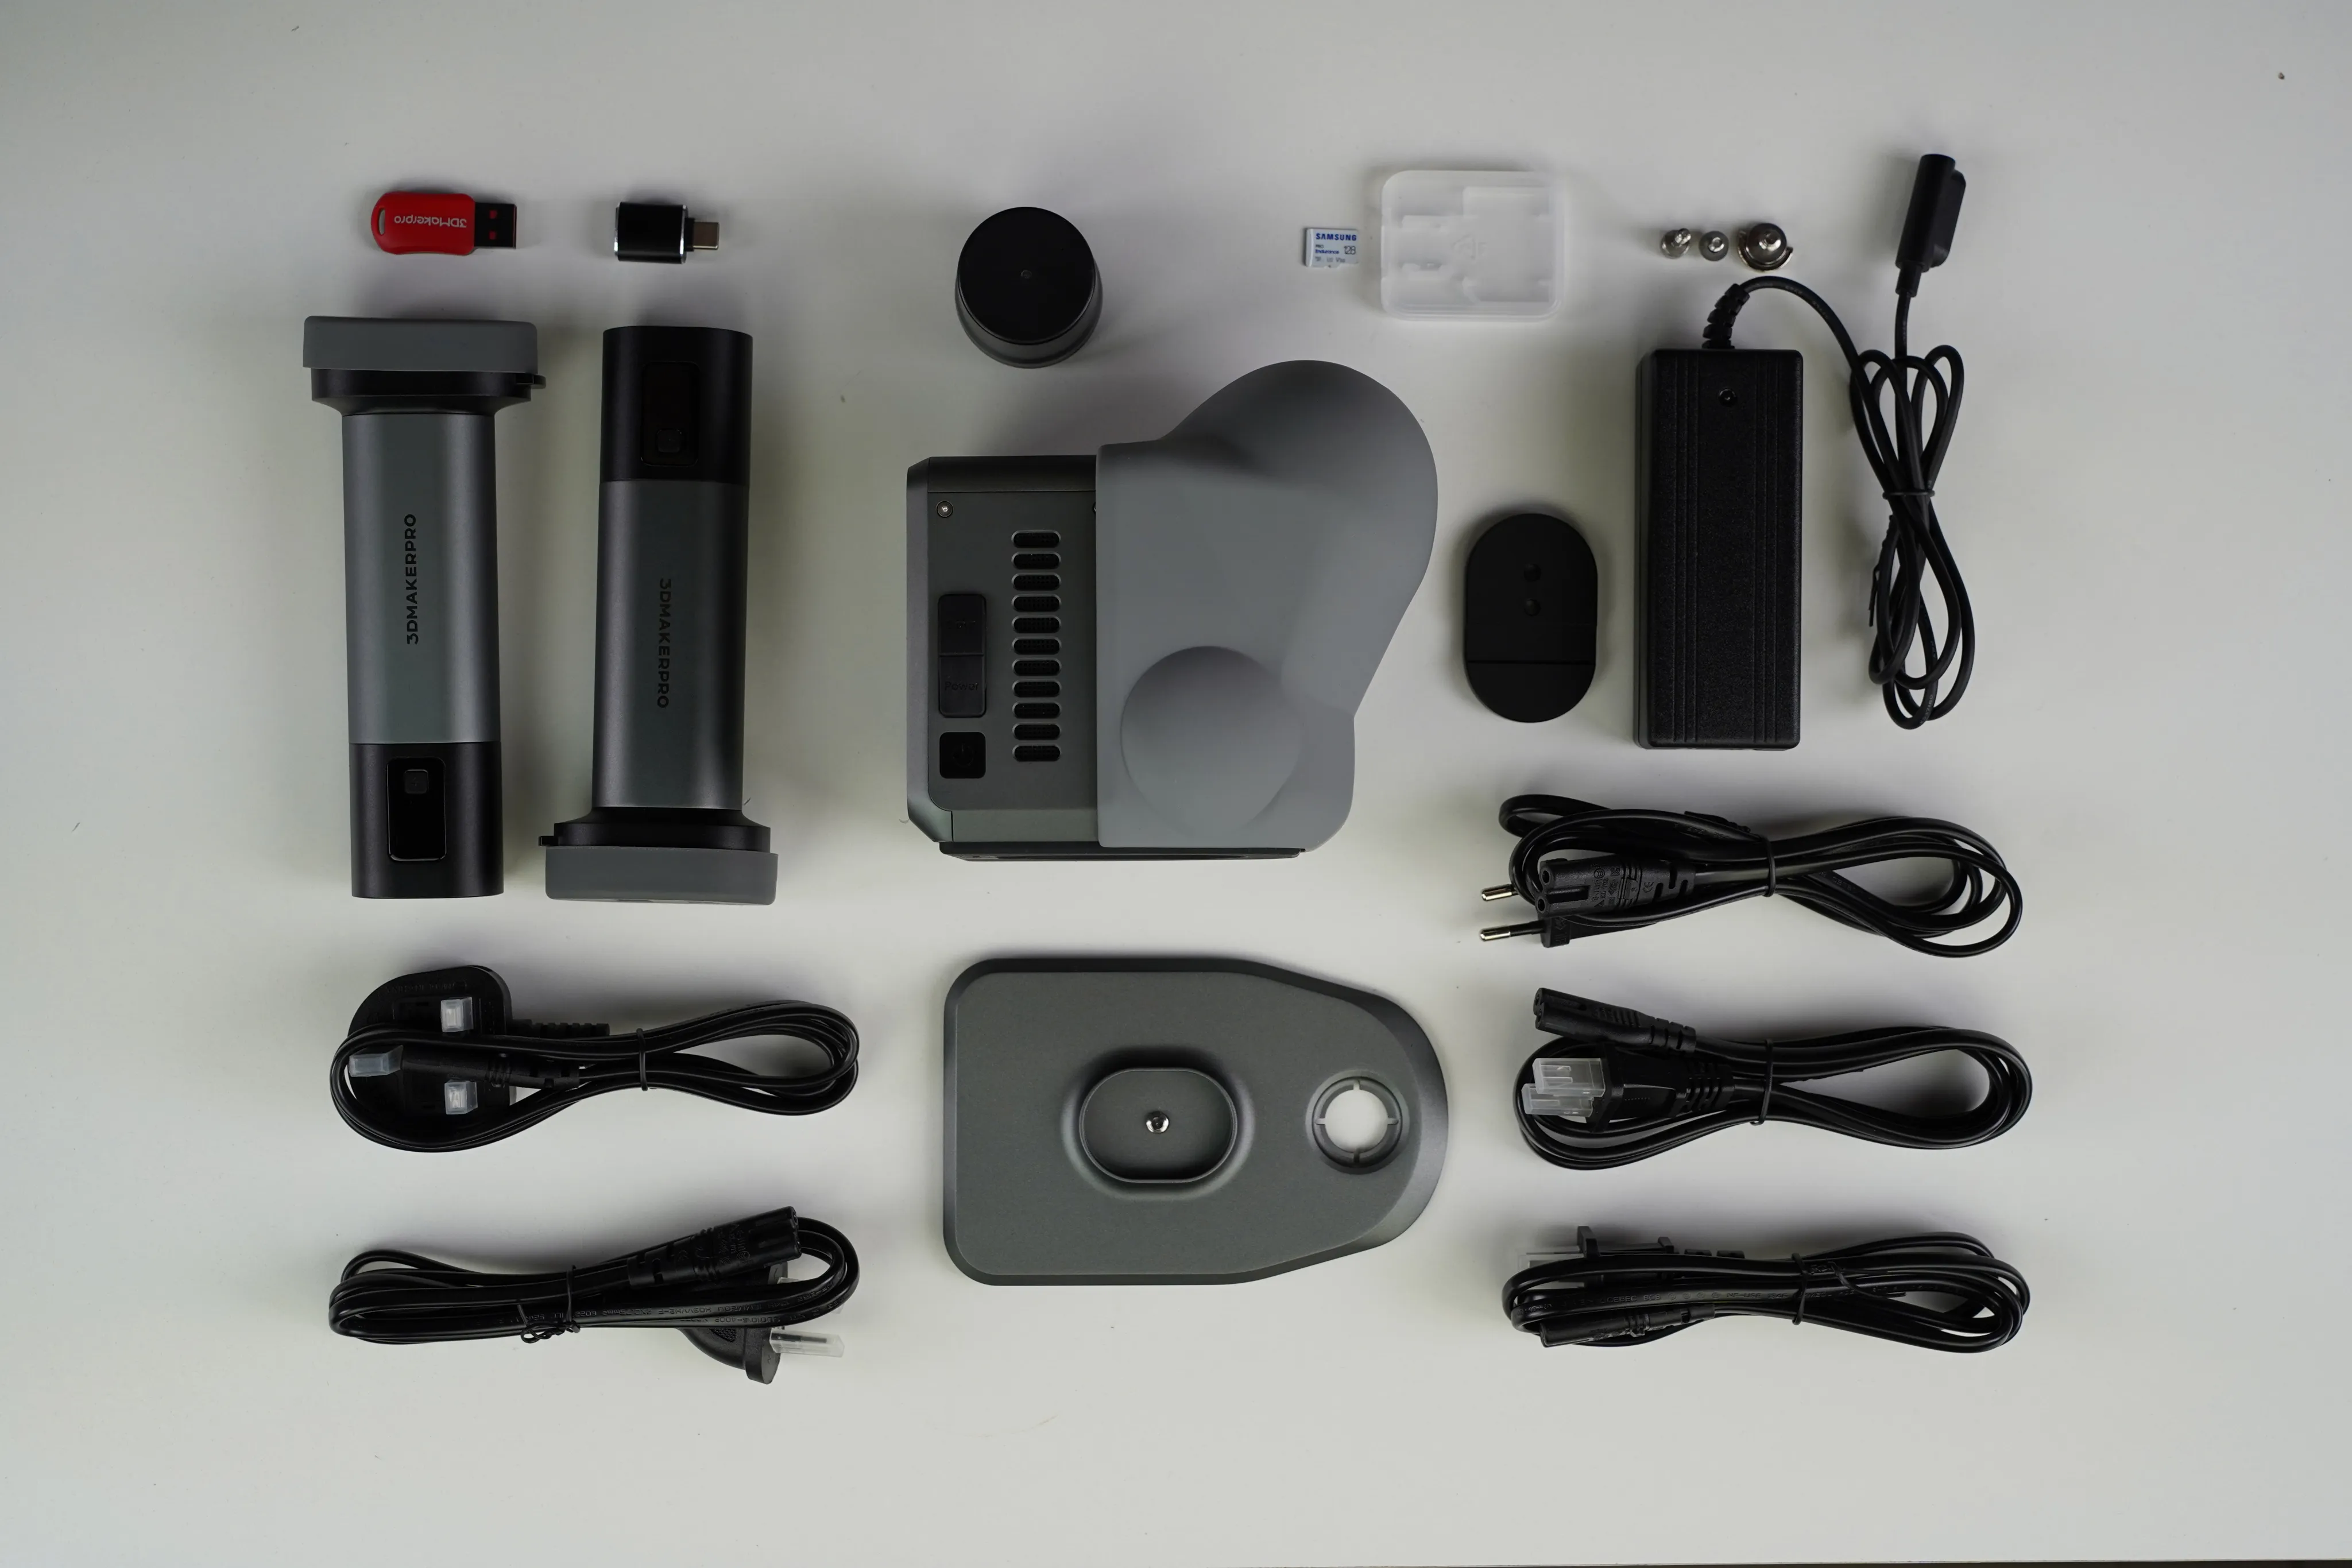
В комплекте есть всё, что требуется для сканирования, а для обработки полученных данных нужен компьютер с Windows. Программа 3DMakerPro для работы со SLAM-сканерами называется RayStudio и доступна для загрузки на сайте производителя.
В линейке представлено несколько сканеров, и два из них есть у нас: Hawk и Raven. Обзор Raven выйдет позже; в нём мы сравним его с Hawk, чтобы наглядно показать, чем обусловлена разница в цене.
Внешний вид и подключение
Габариты сканера составляют 130×140×90 мм, масса — 900 г. Вид спереди:
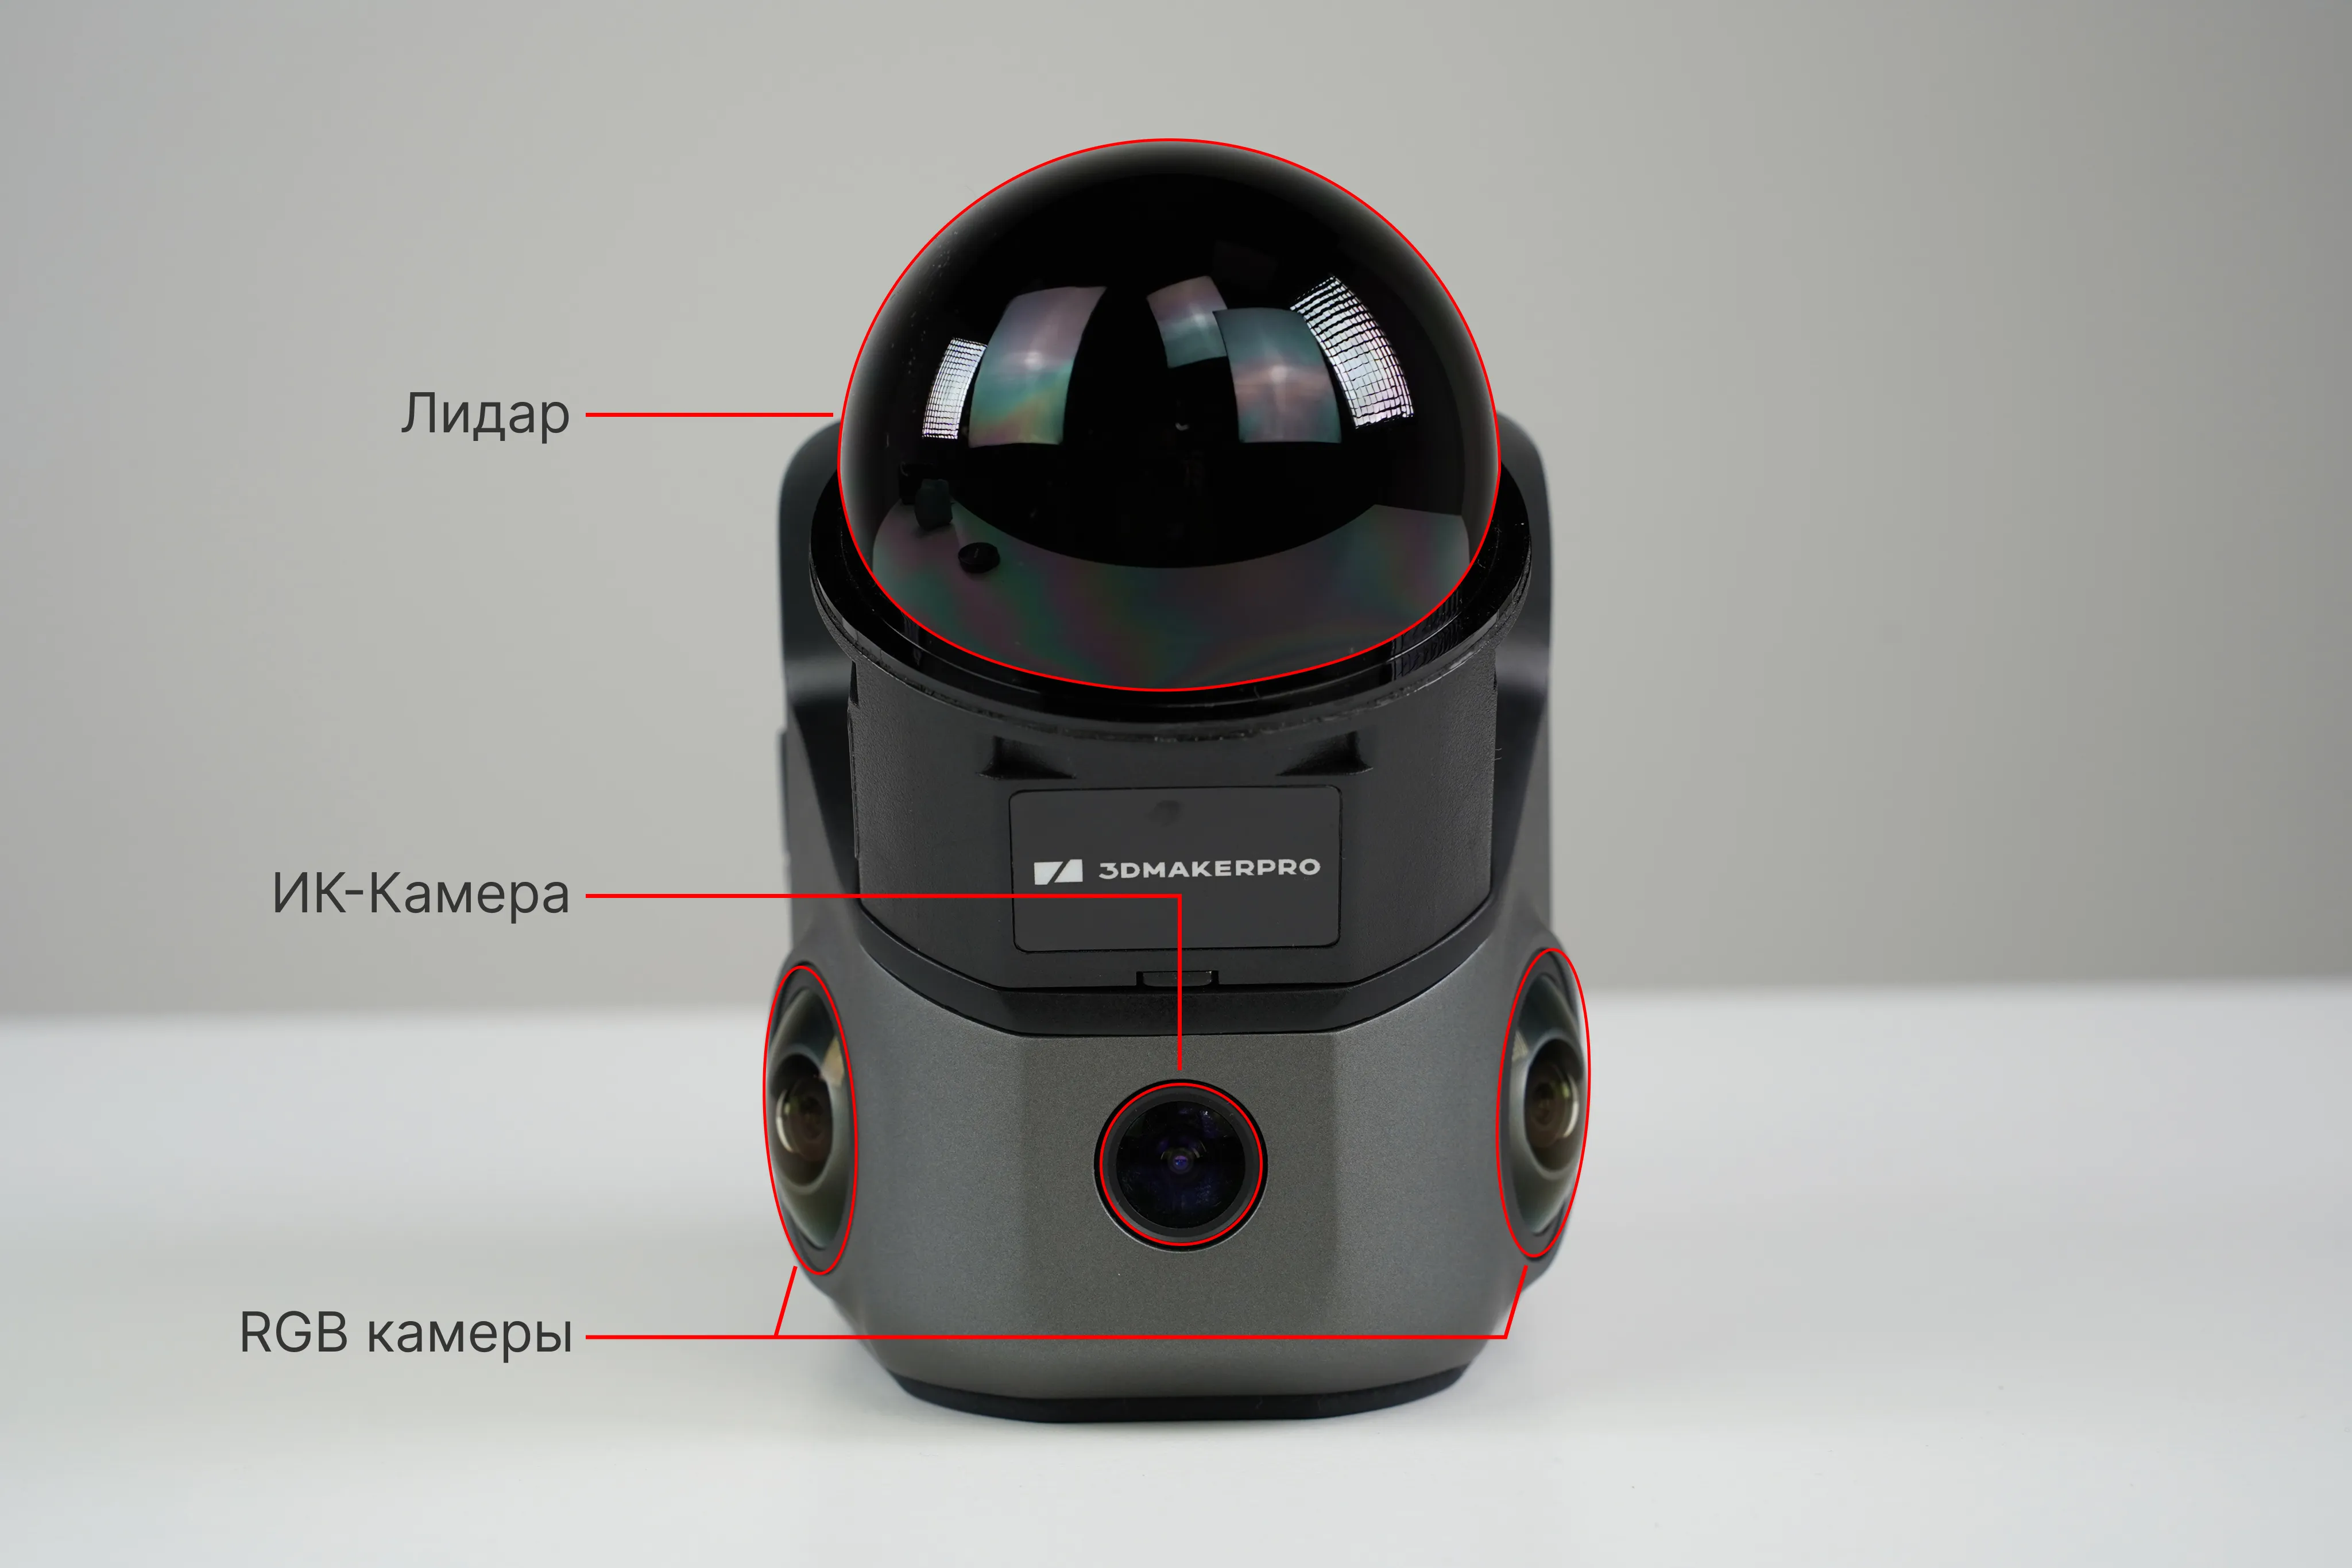
Две боковые камеры на 13 Мп отвечают за захват текстур. Центральная камера работает в инфракрасном диапазоне и используется в темноте, а также для повышения точности позиционирования. Лидар определяет расстояние до окружающих объектов.
Вид с левой стороны:
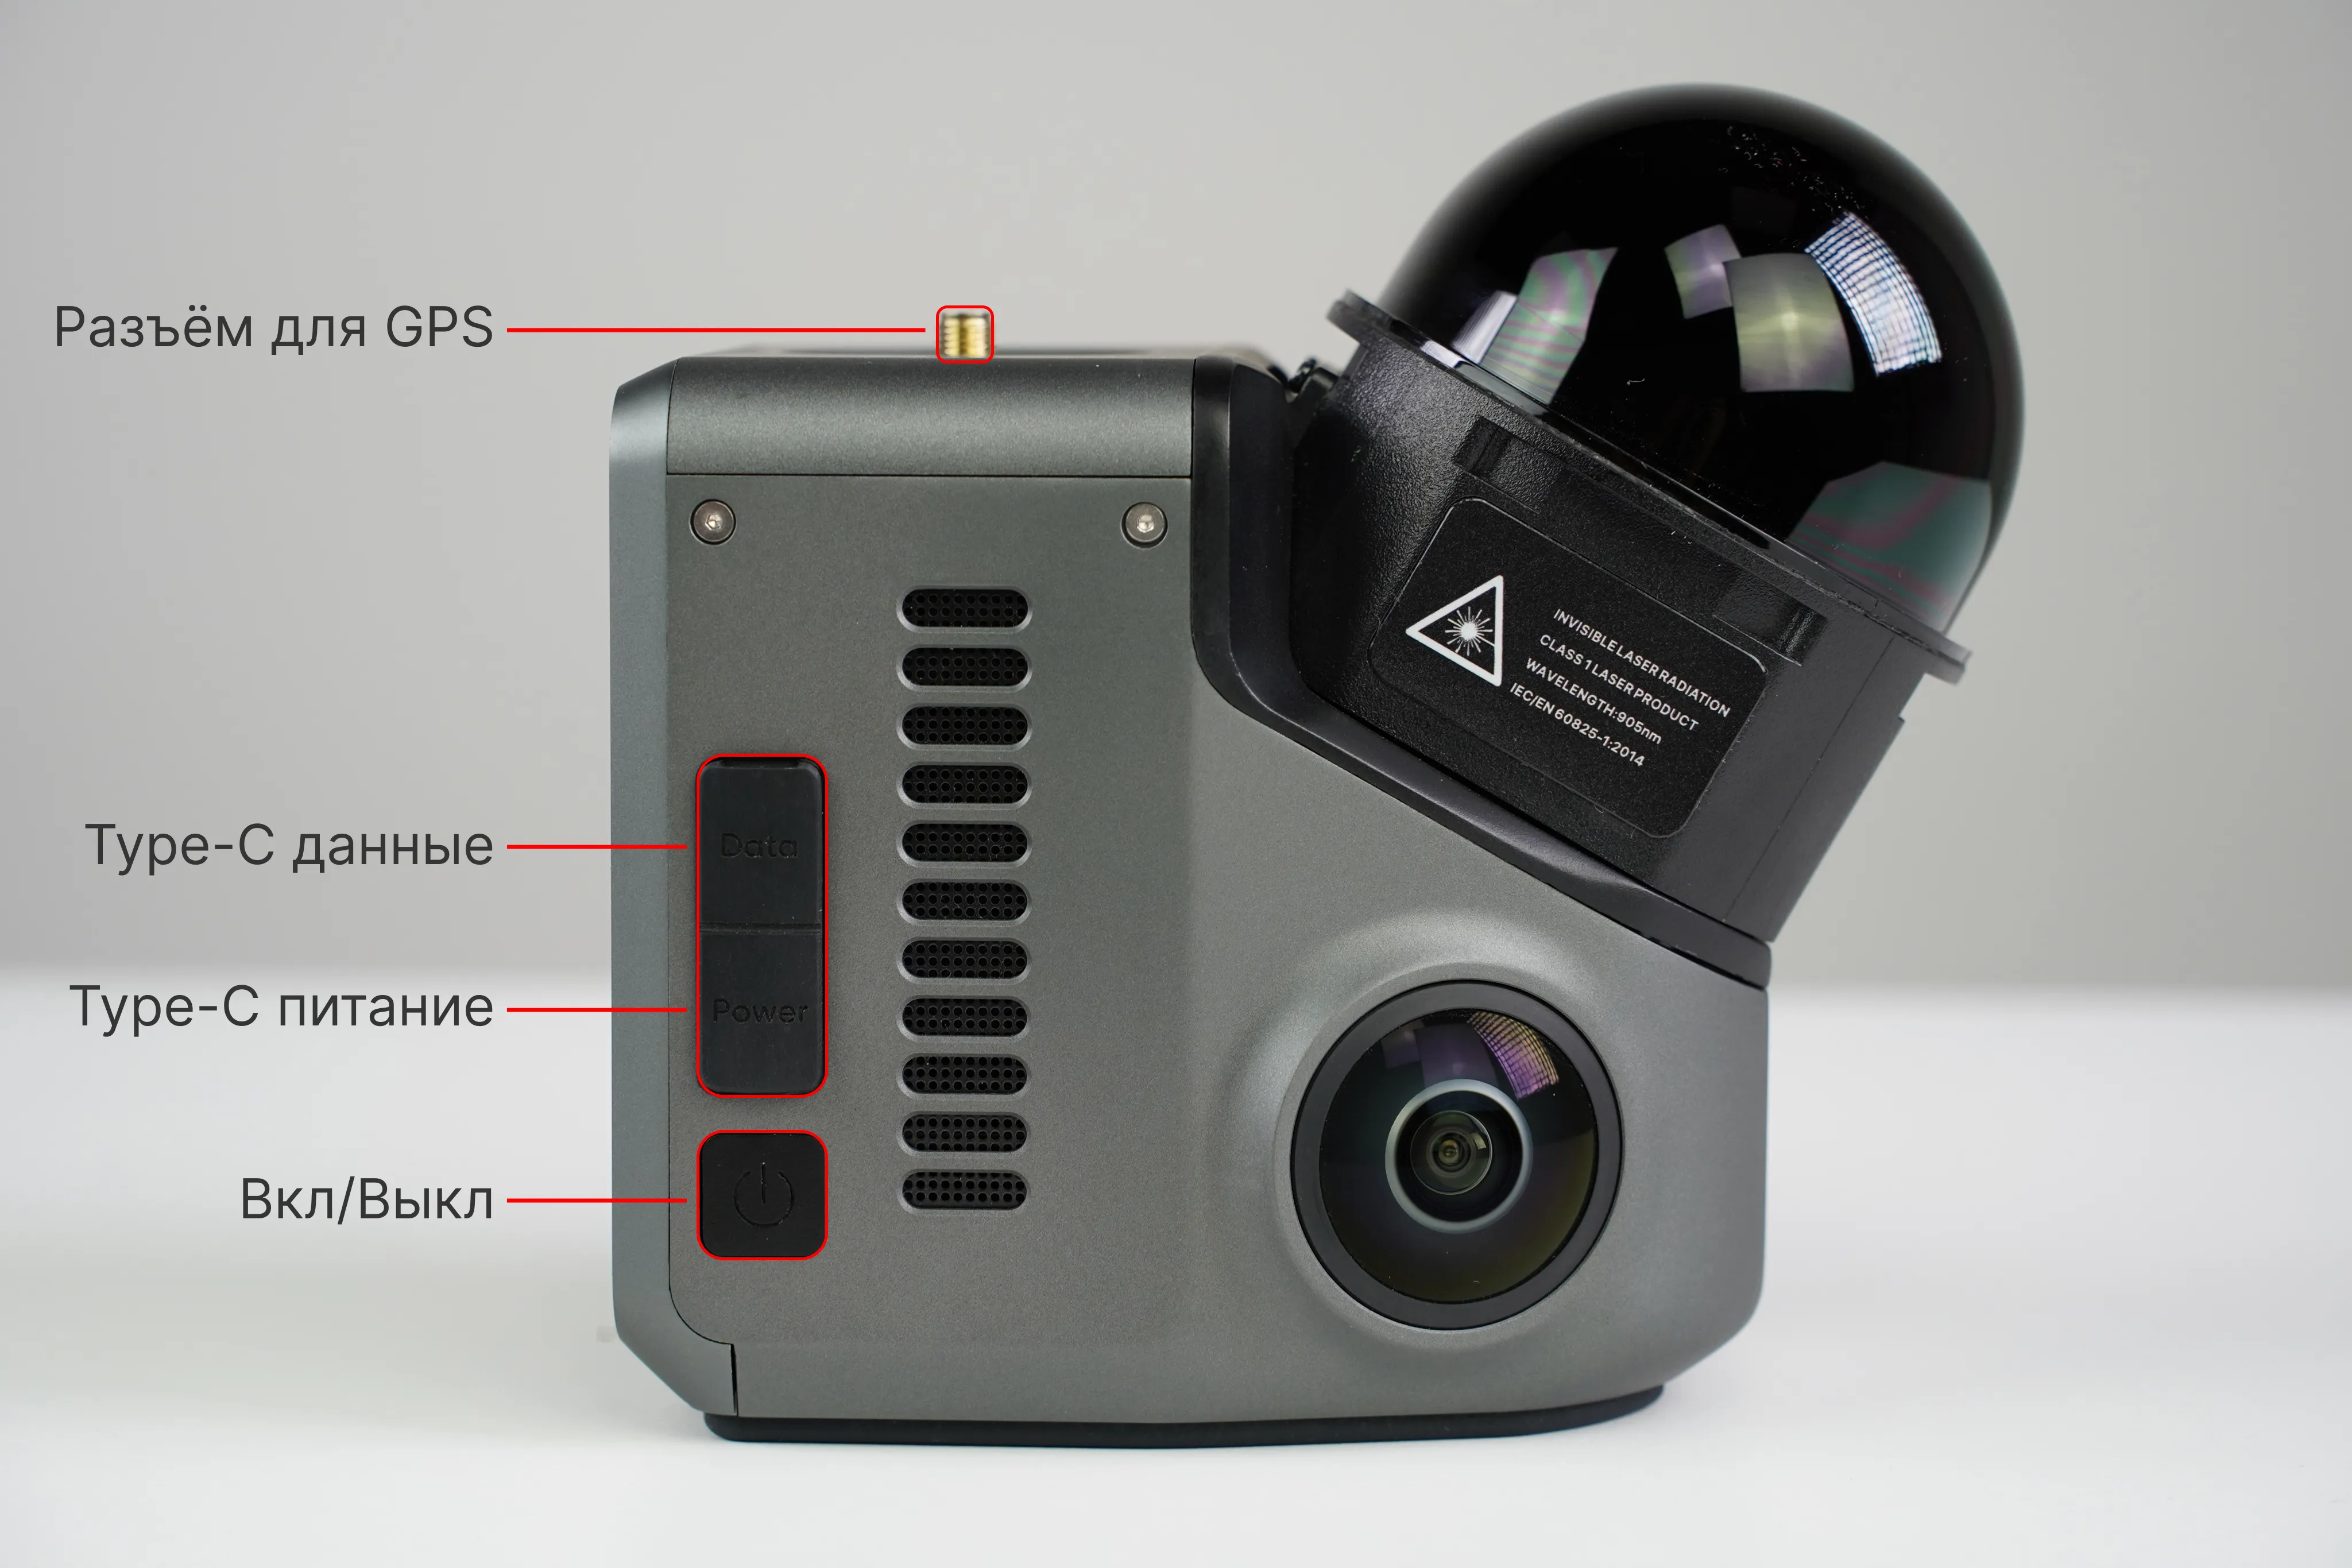
Сверху расположен разъём для комплектного GPS-трекера. На боковых сторонах находятся вентиляционные отверстия. Слева размещены кнопка включения и выключения и два порта USB Type-C.
Один порт предназначен для передачи данных, второй — для питания от повербанка. Такой режим нужен, когда сканер устанавливают на дрон, крышу автомобиля, велосипед или специальный рюкзак. Необходимые для этих сценариев комплекты предлагаются отдельно.
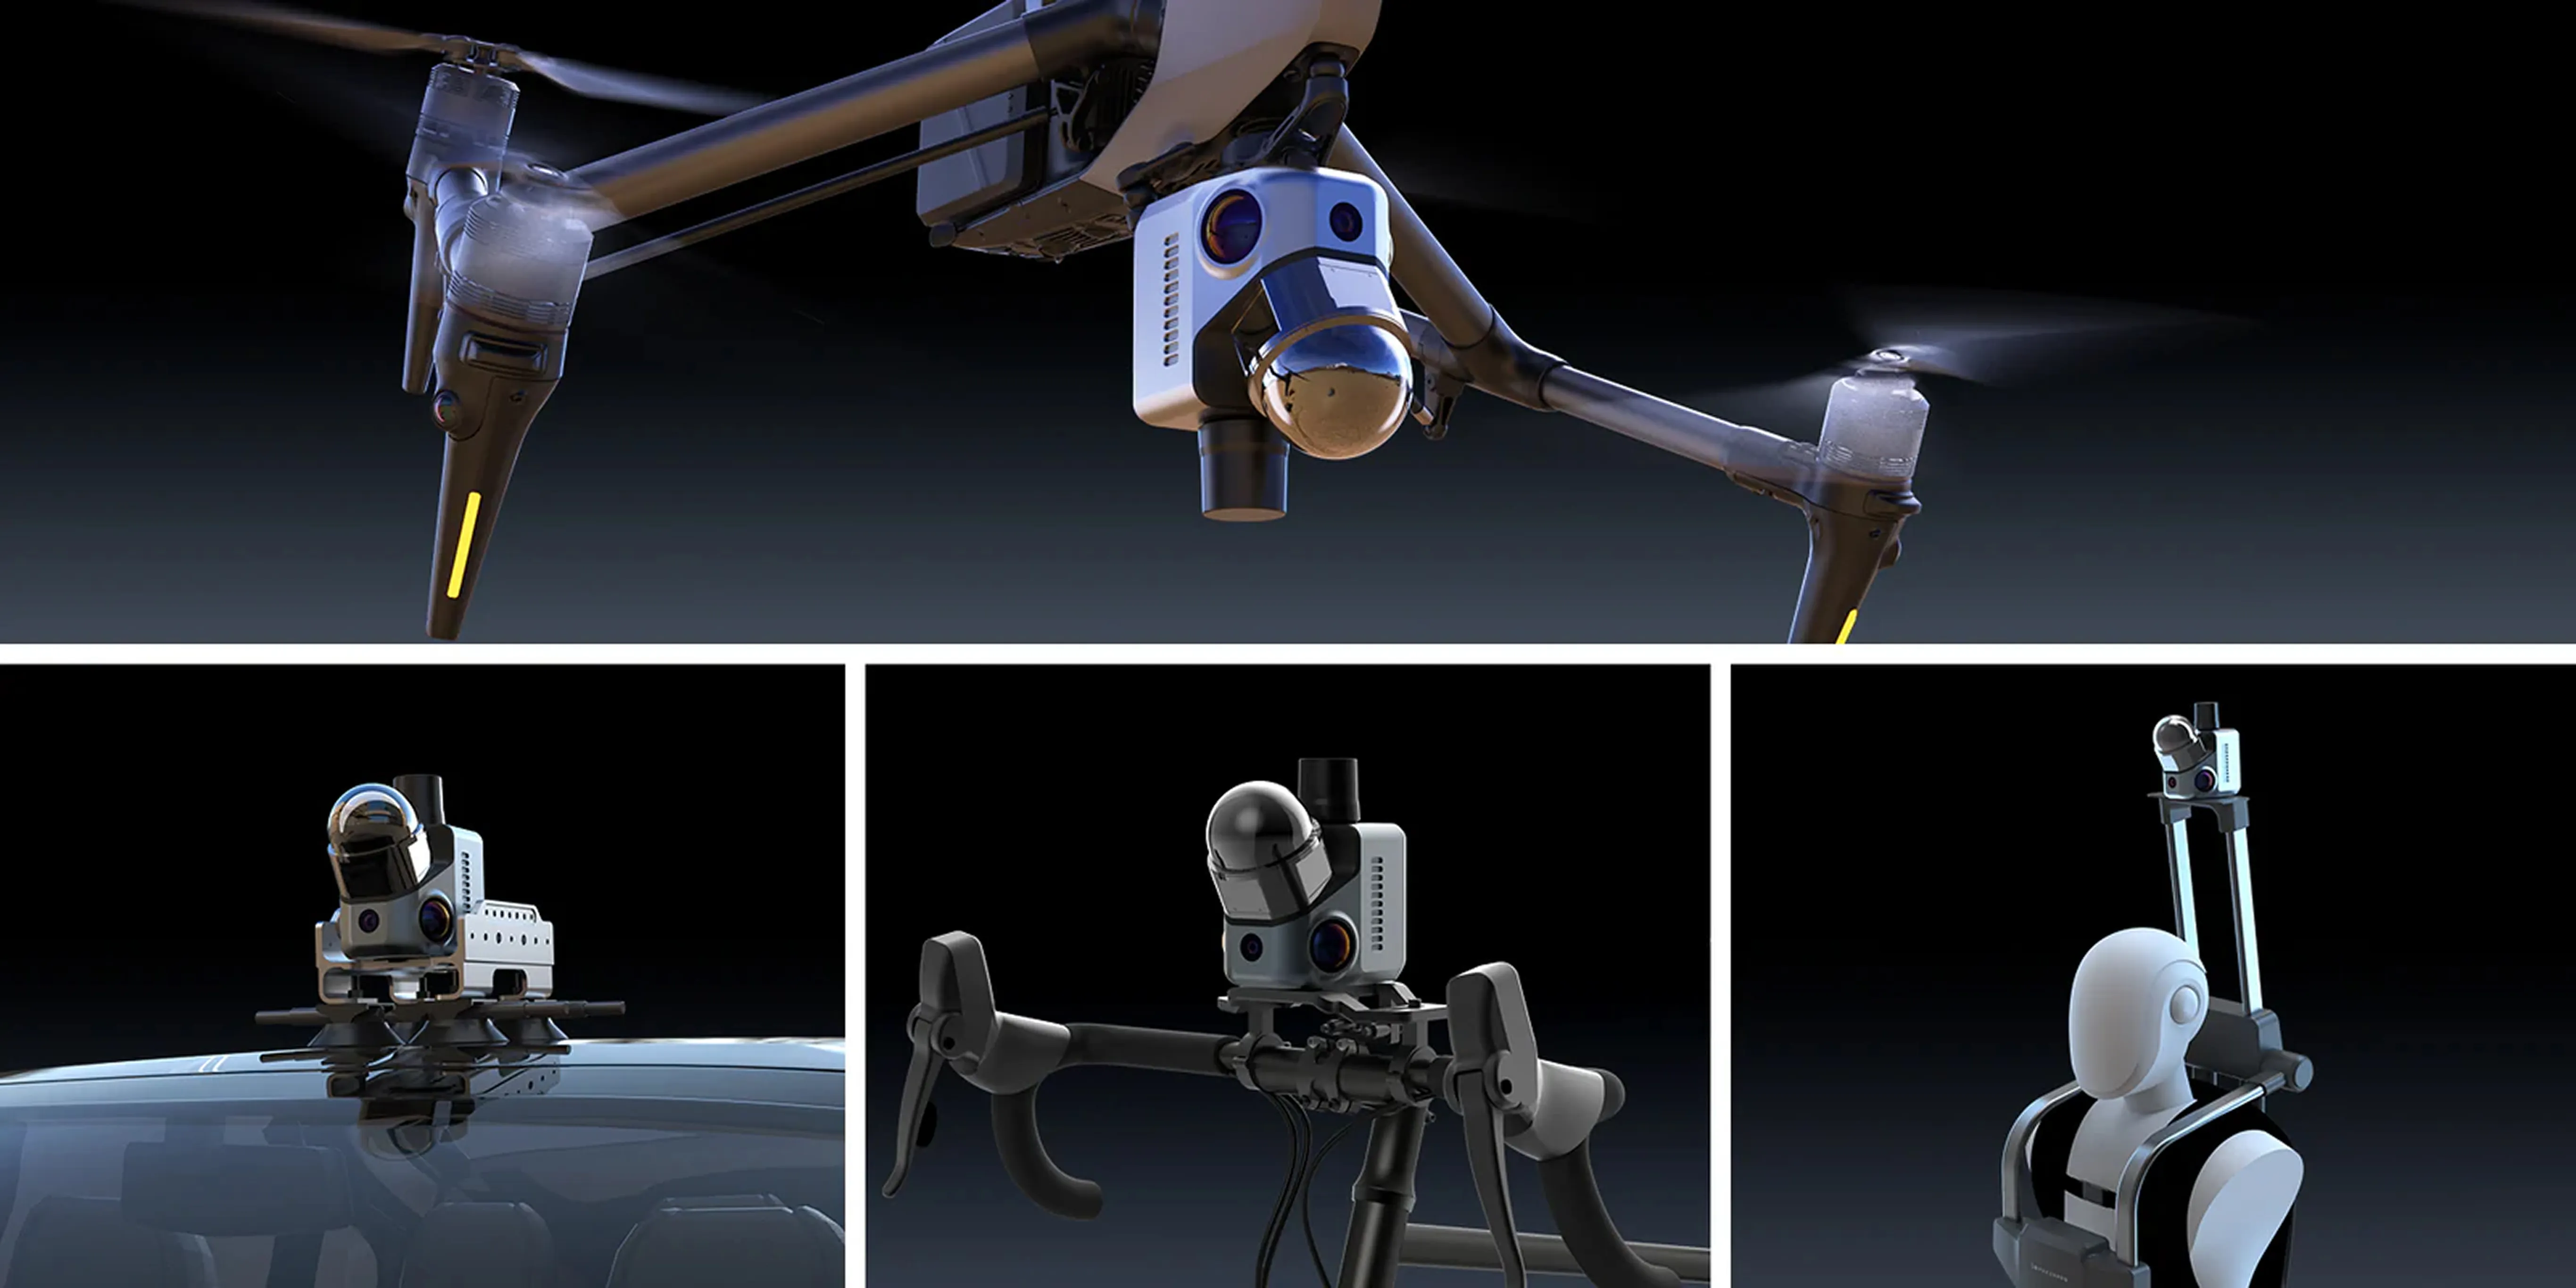
Изображение производителя
Корпус Ястреба выполнен из металла и соответствует классу защиты IP65: пыль внутрь не проникает, устройство защищено от водяных струй.
Такая защита важна: внутри установлен восьмиядерный процессор с частотой 2,4 ГГц и 32 Гб оперативной памяти, которые используются для обработки поступающих данных.
Для управления предусмотрен сенсорный экран диагональю 3,9 дюйма. Интерфейс доступен на нескольких языках, в том числе на русском.
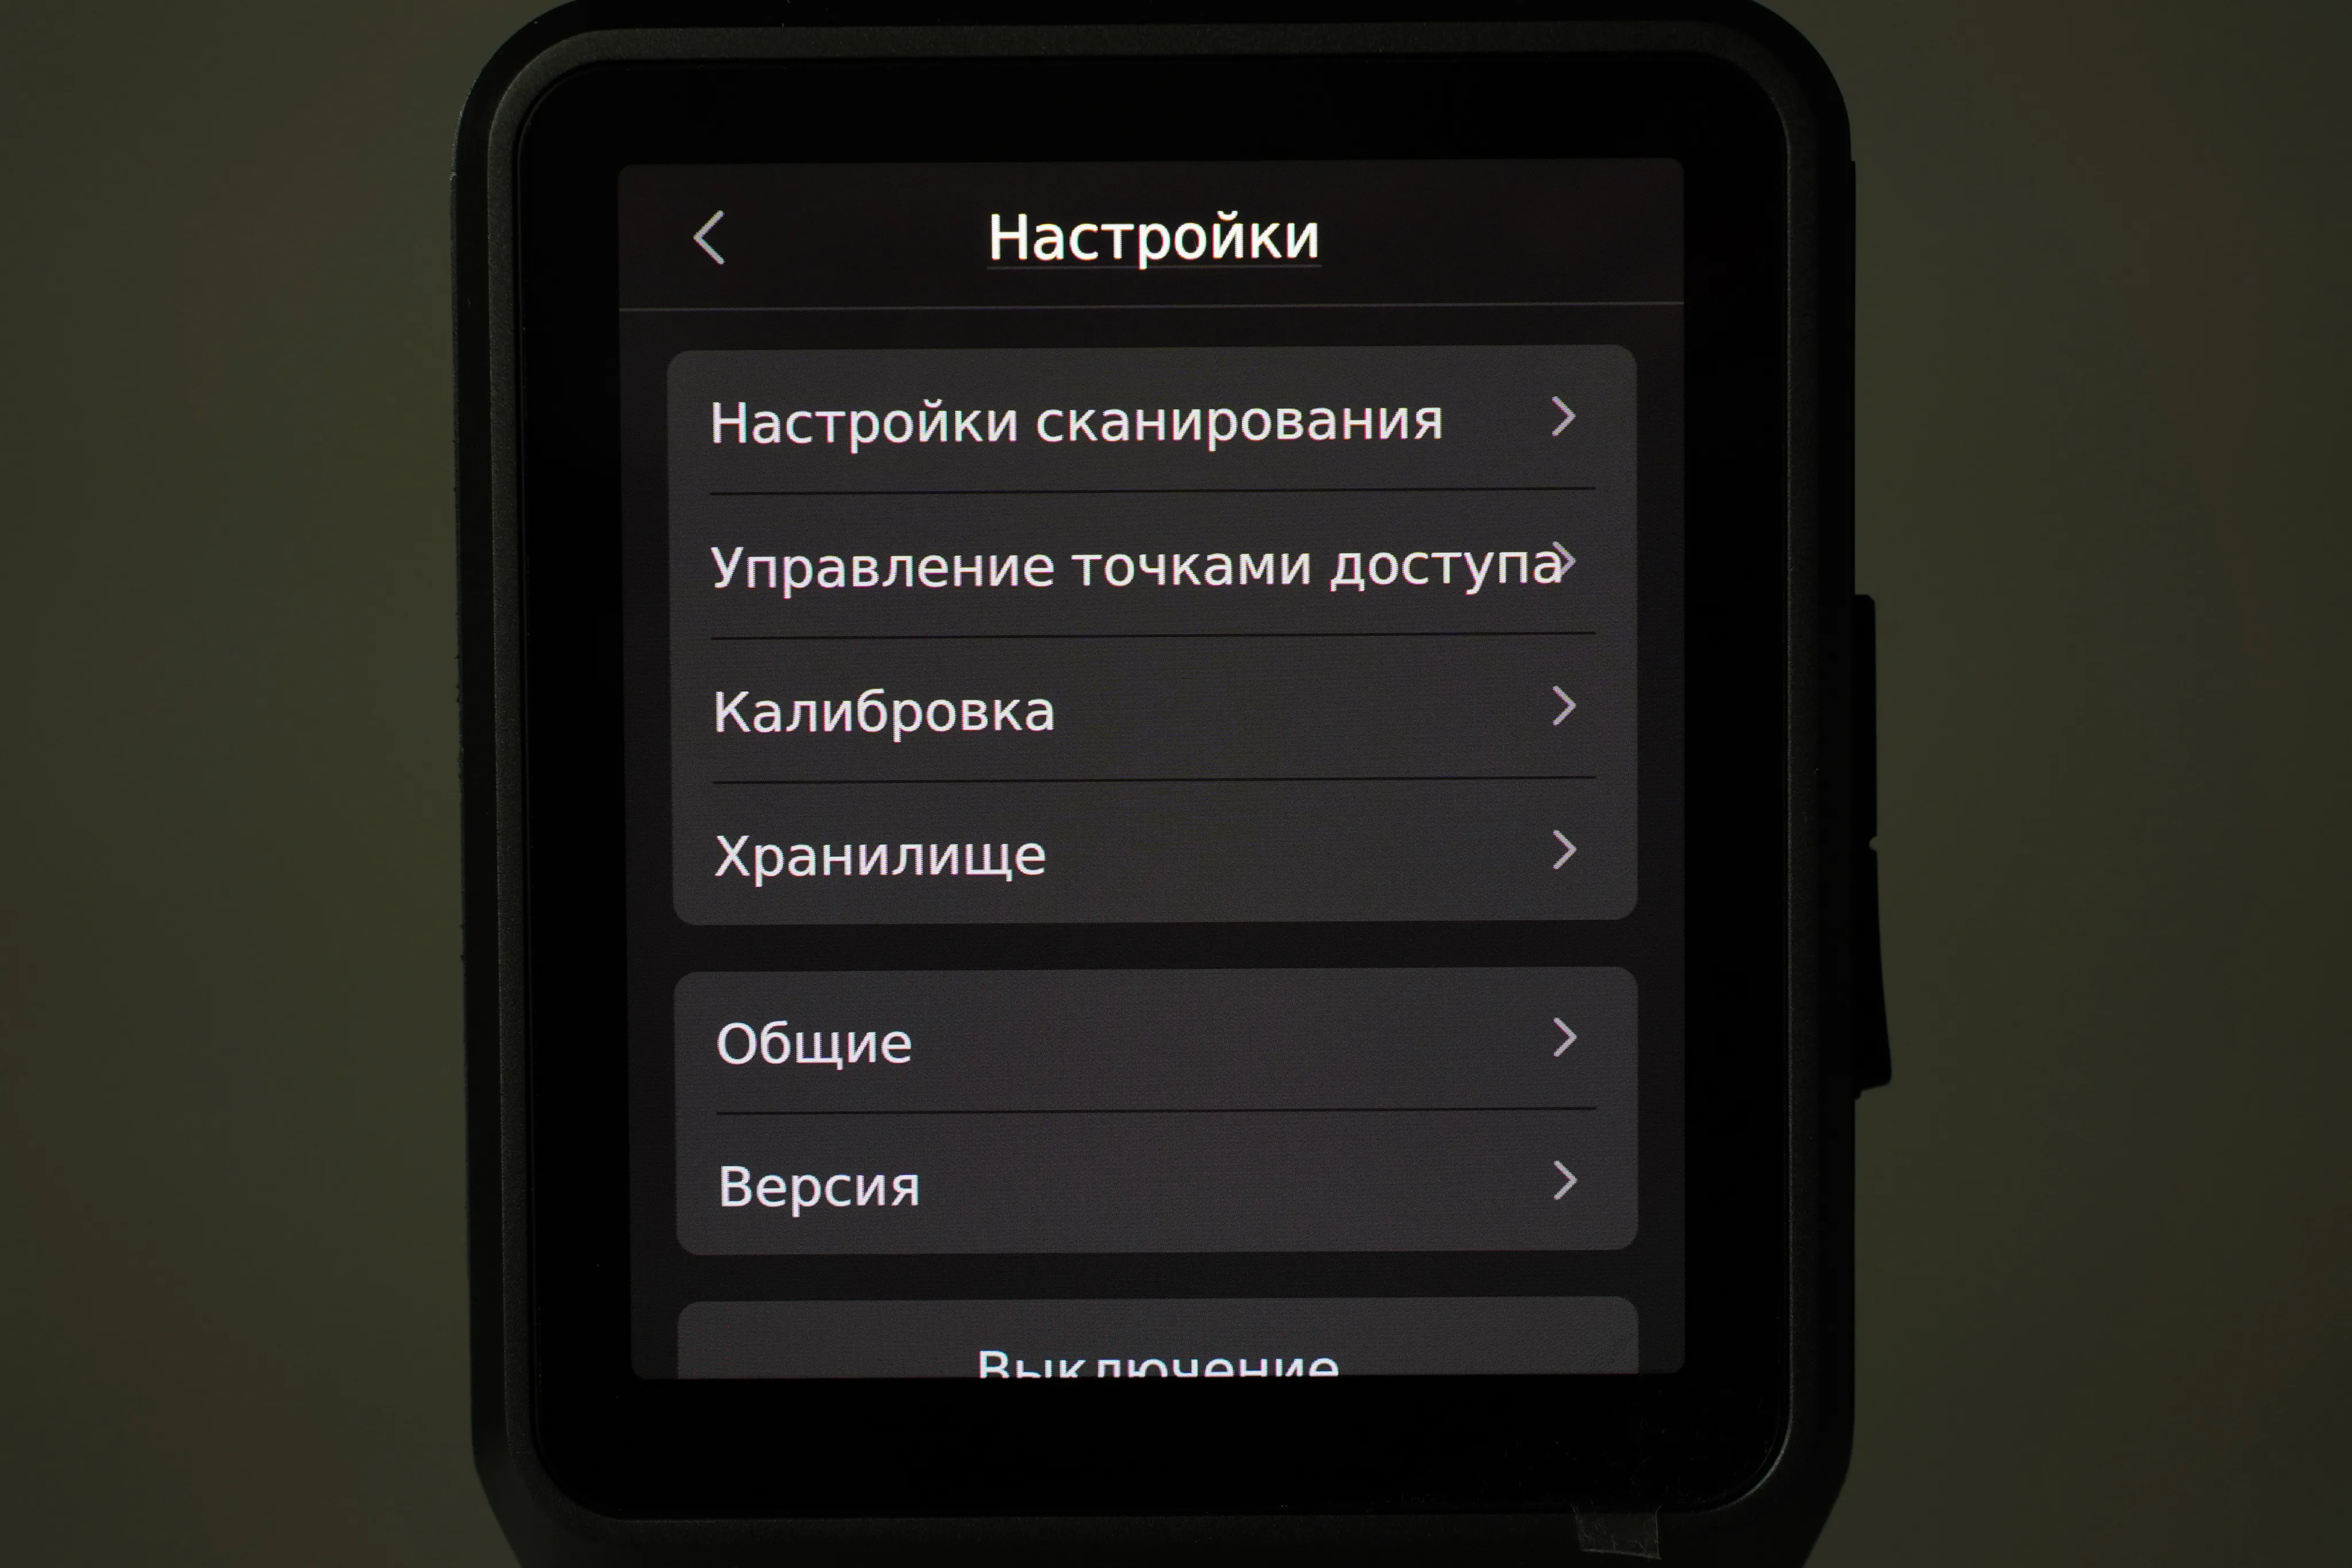
Особенности интерфейса:
-
В настройках можно менять степень детализации изображения на дисплее. Это касается только визуализации на экране и не влияет на сам скан.
-
Можно включать и отключать раздачу Wi-Fi для подключения к компьютеру, а также проверять объём свободной памяти в сканере и на карте памяти.
-
Раздел «калибровка» остаётся пустым, поскольку устройство откалибровано на заводе. Эта вкладка может понадобиться после обновления прошивки. Калибровочный файл размещён на сайте производителя и доступен для скачивания.
-
В разделе «общие» можно выбрать язык, цветовую тему и часовой пояс.
-
Здесь же доступна информация о версии прошивки.
Теперь соберём сканер. Для этого нужно установить рукоятку-аккумулятор на контактную площадку снизу, вставить карту памяти и закрепить подставку. В собранном виде размеры устройства составляют 145×290×95 мм, а масса — 1320 г. Выглядит оно так:
На рукоятках предусмотрен индикатор уровня заряда.
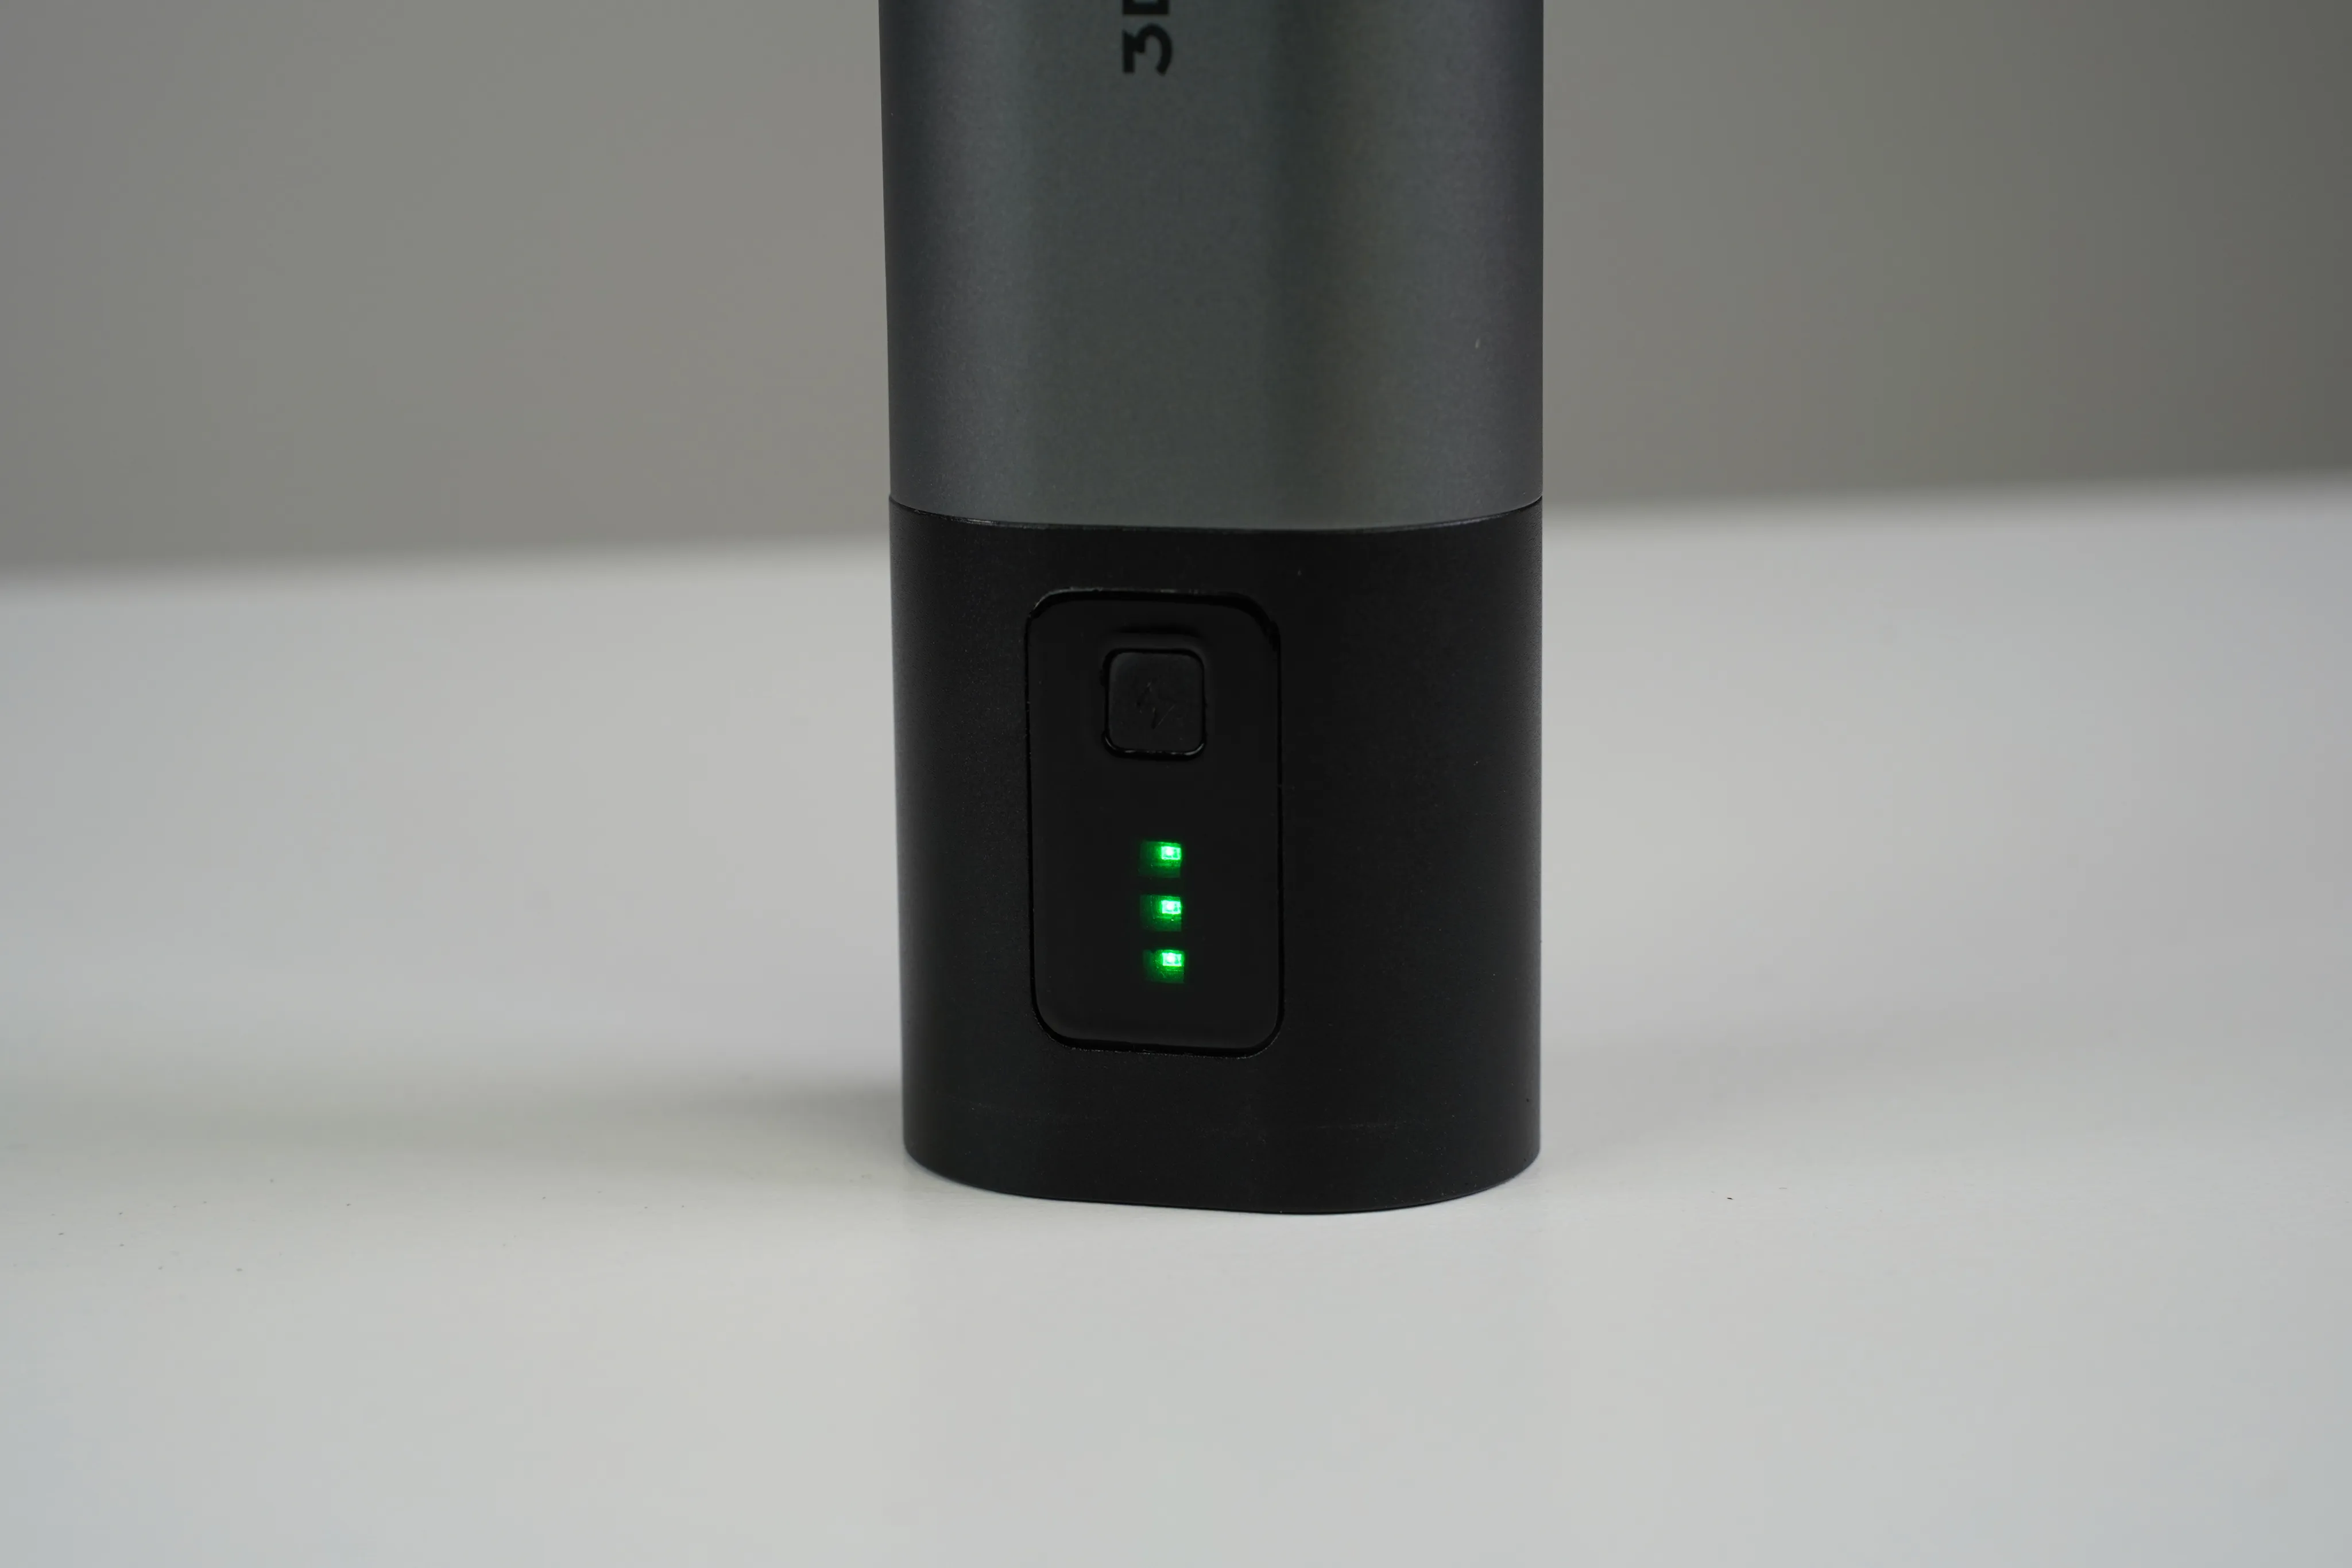
По заявлению производителя, одного аккумулятора при сканировании хватает на час. В наших тестах сканер проработал два часа. Мы также проверили, что произойдёт, если батарея разрядится прямо во время работы: скан сохранился на карте памяти, но обработать его в программе не получилось. Предупреждения о низком заряде нет, поэтому уровень батареи лучше контролировать самостоятельно.
На сайте производителя указано, что зарядное устройство имеет мощность 65 Вт и восполняет заряд до 80% за 30 минут. На практике мы получили 25,2 Вт и около часа до 80%.
Пока один аккумулятор используется для сканирования, второй можно заряжать, что делает работу удобнее.
Что такое SLAM
Перед практической частью разберём немного теории и объясним принцип работы таких устройств. Если это вам неинтересно, переходите к следующему разделу.
Hawk относится к SLAM-сканерам. SLAM — сокращение от Simultaneous Localization and Mapping, то есть «одновременная локализация и построение карты». Устройство получает данные от датчиков, анализирует их, обновляет карту и одновременно уточняет собственное положение относительно окружающих объектов.
В Hawk система устроена следующим образом:
Лидар сканирует пространство вокруг устройства. Расстояние до объектов определяется по времени между отправкой зондирующего импульса и получением отражённого. В Hawk используется безопасный для зрения лазер с длиной волны 905 нм, относящейся к ближнему инфракрасному диапазону. Внешнее освещение ему не требуется: объекты распознаются даже в полной темноте. Во время движения лидар несколько раз в секунду выполняет измерения и формирует набор расстояний до стен и других объектов. Алгоритм SLAM определяет, насколько сканер сместился между двумя последовательными кадрами лидара, сопоставляя текущее облако точек с предыдущим.
RGB-камеры снимают окружающее пространство и сопоставляют каждый новый кадр с предыдущим, помогая устройству определять своё положение. Они же позволяют накладывать текстуры. Их слабая сторона — зависимость от освещения.
ИК-камера частично снижает зависимость от внешнего света и работает по похожему принципу.
Ещё один важный элемент — инерциальный измерительный блок (IMU). В него входят гироскопы и акселерометры, которые помогают определять движения прибора: повороты, наклоны и ускорения.
Все эти данные объединяет программное обеспечение. Например:
-
Лидар сообщает: «стена находится в 4,8 м».
-
Камера сообщает: «я распознаю знакомый визуальный объект».
-
Инерциальный измерительный блок сообщает: «устройство повернулось на определённый угол».
-
SLAM объединяет эти сведения и определяет: «я переместился сюда и теперь нахожусь в этой точке карты».
Одна из основных сложностей SLAM заключается в накоплении ошибок при движении. При сканировании больших помещений координаты постепенно могут смещаться.
Для этого используется замыкание контура. Когда лидар снова распознаёт знакомое место, система понимает, что накопленная ошибка стала значительной, и корректирует карту. Например, сканер может определить уже знакомую геометрию и сопоставить новые данные с сохранёнными ранее.
Областей применения у этой технологии много. Изначально её разрабатывали для автономных автомобилей, беспилотников и роботов: точная карта и определение положения помогали им ориентироваться в городской и другой среде.
SLAM-сканеры особенно полезны там, где важна скорость, а миллиметровая точность не требуется. Их применяют в архитектуре и строительстве, в виртуальной и дополненной реальности — для игр, обучения и виртуальных экскурсий. Кроме того, они подходят для построения точных карт местности, востребованных в экологическом мониторинге, сельском хозяйстве и картографии.
С теорией закончили — переходим к сканированию.
Первое сканирование
Для первого теста мы отсканировали часть офиса. Изменить разрешение или качество здесь нельзя — эти параметры фиксированы, поэтому работали со стандартными настройками.
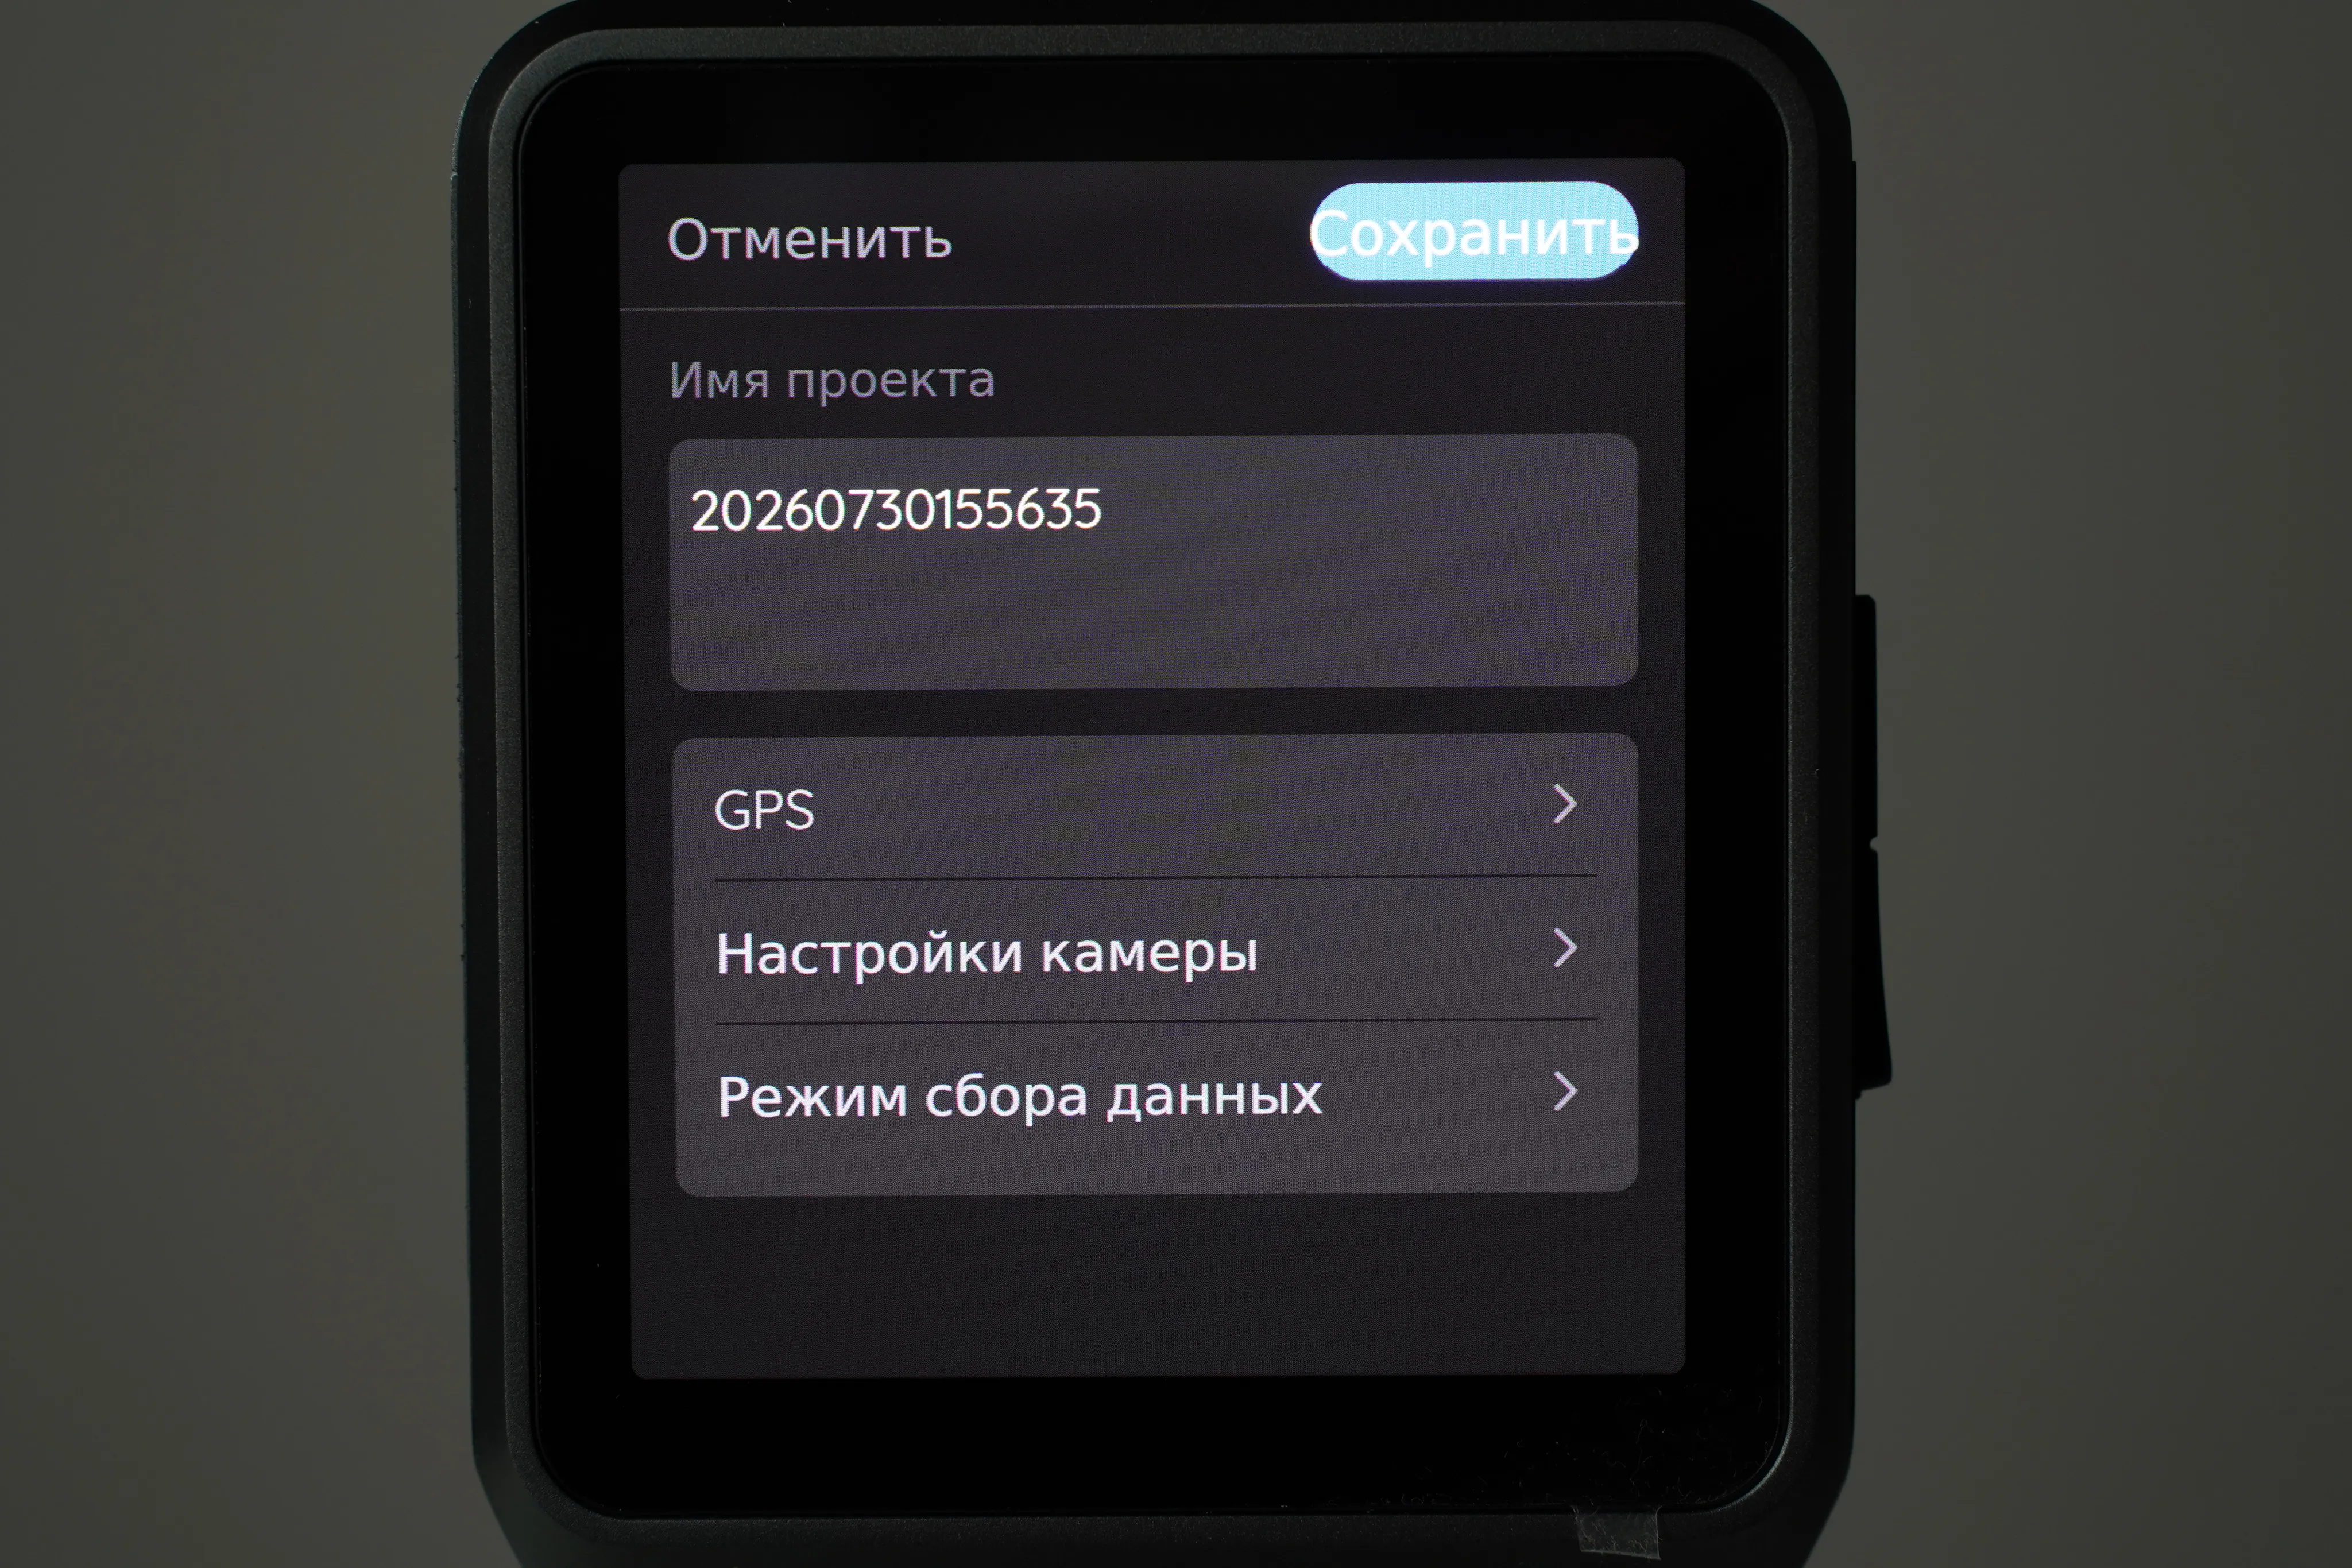
Перед стартом можно задать название проекта, активировать GPS и RTK. Если кратко, RTK позволяет повысить точность навигации до нескольких сантиметров.
Также можно активировать ночной режим и включать либо отключать боковые камеры, отвечающие за текстуры. Разница между «ночным режимом» и просто отключёнными боковыми камерами состоит в том, что в ночном режиме изображения с ИК-камеры не сохраняются.
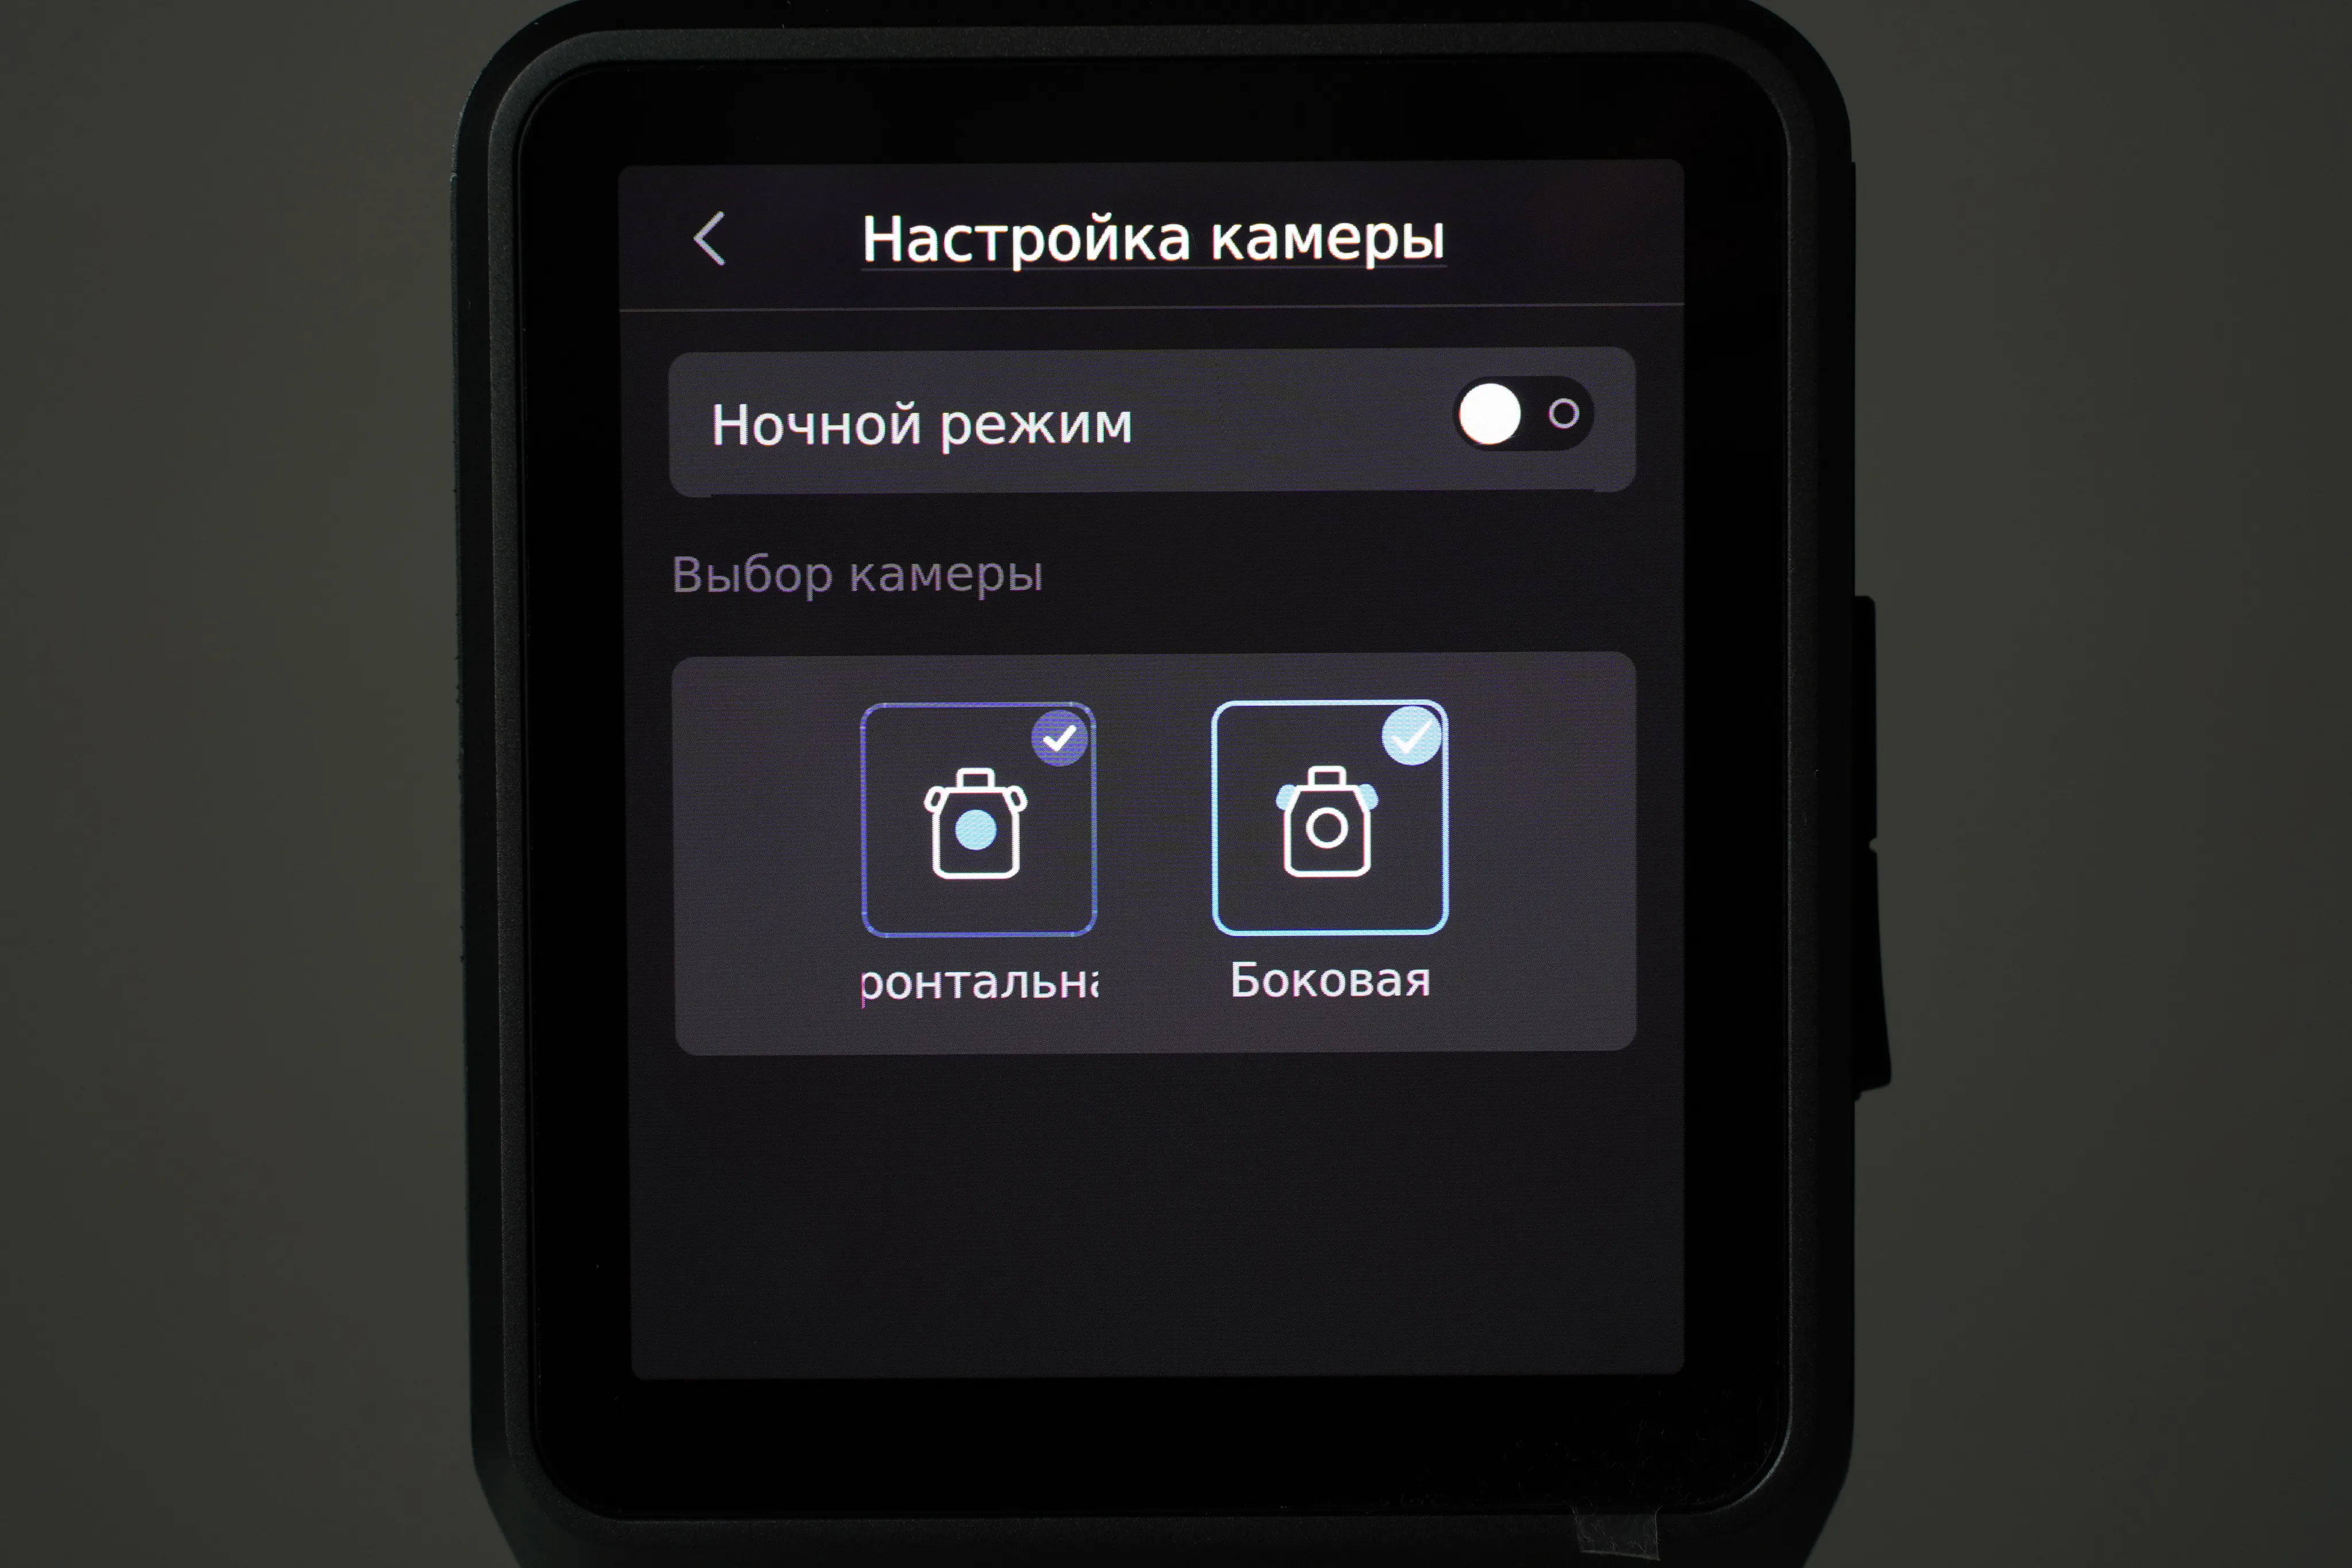
Пользоваться сканером просто: держите его перед собой и двигайтесь. На дисплее доступен вид сверху, перспективный режим или изображение с передней камеры. Обзор 360 градусов по горизонтали и 63,5 градуса по вертикали позволяет идти в одном направлении и собирать нужные данные без необходимости постоянно оборачиваться.
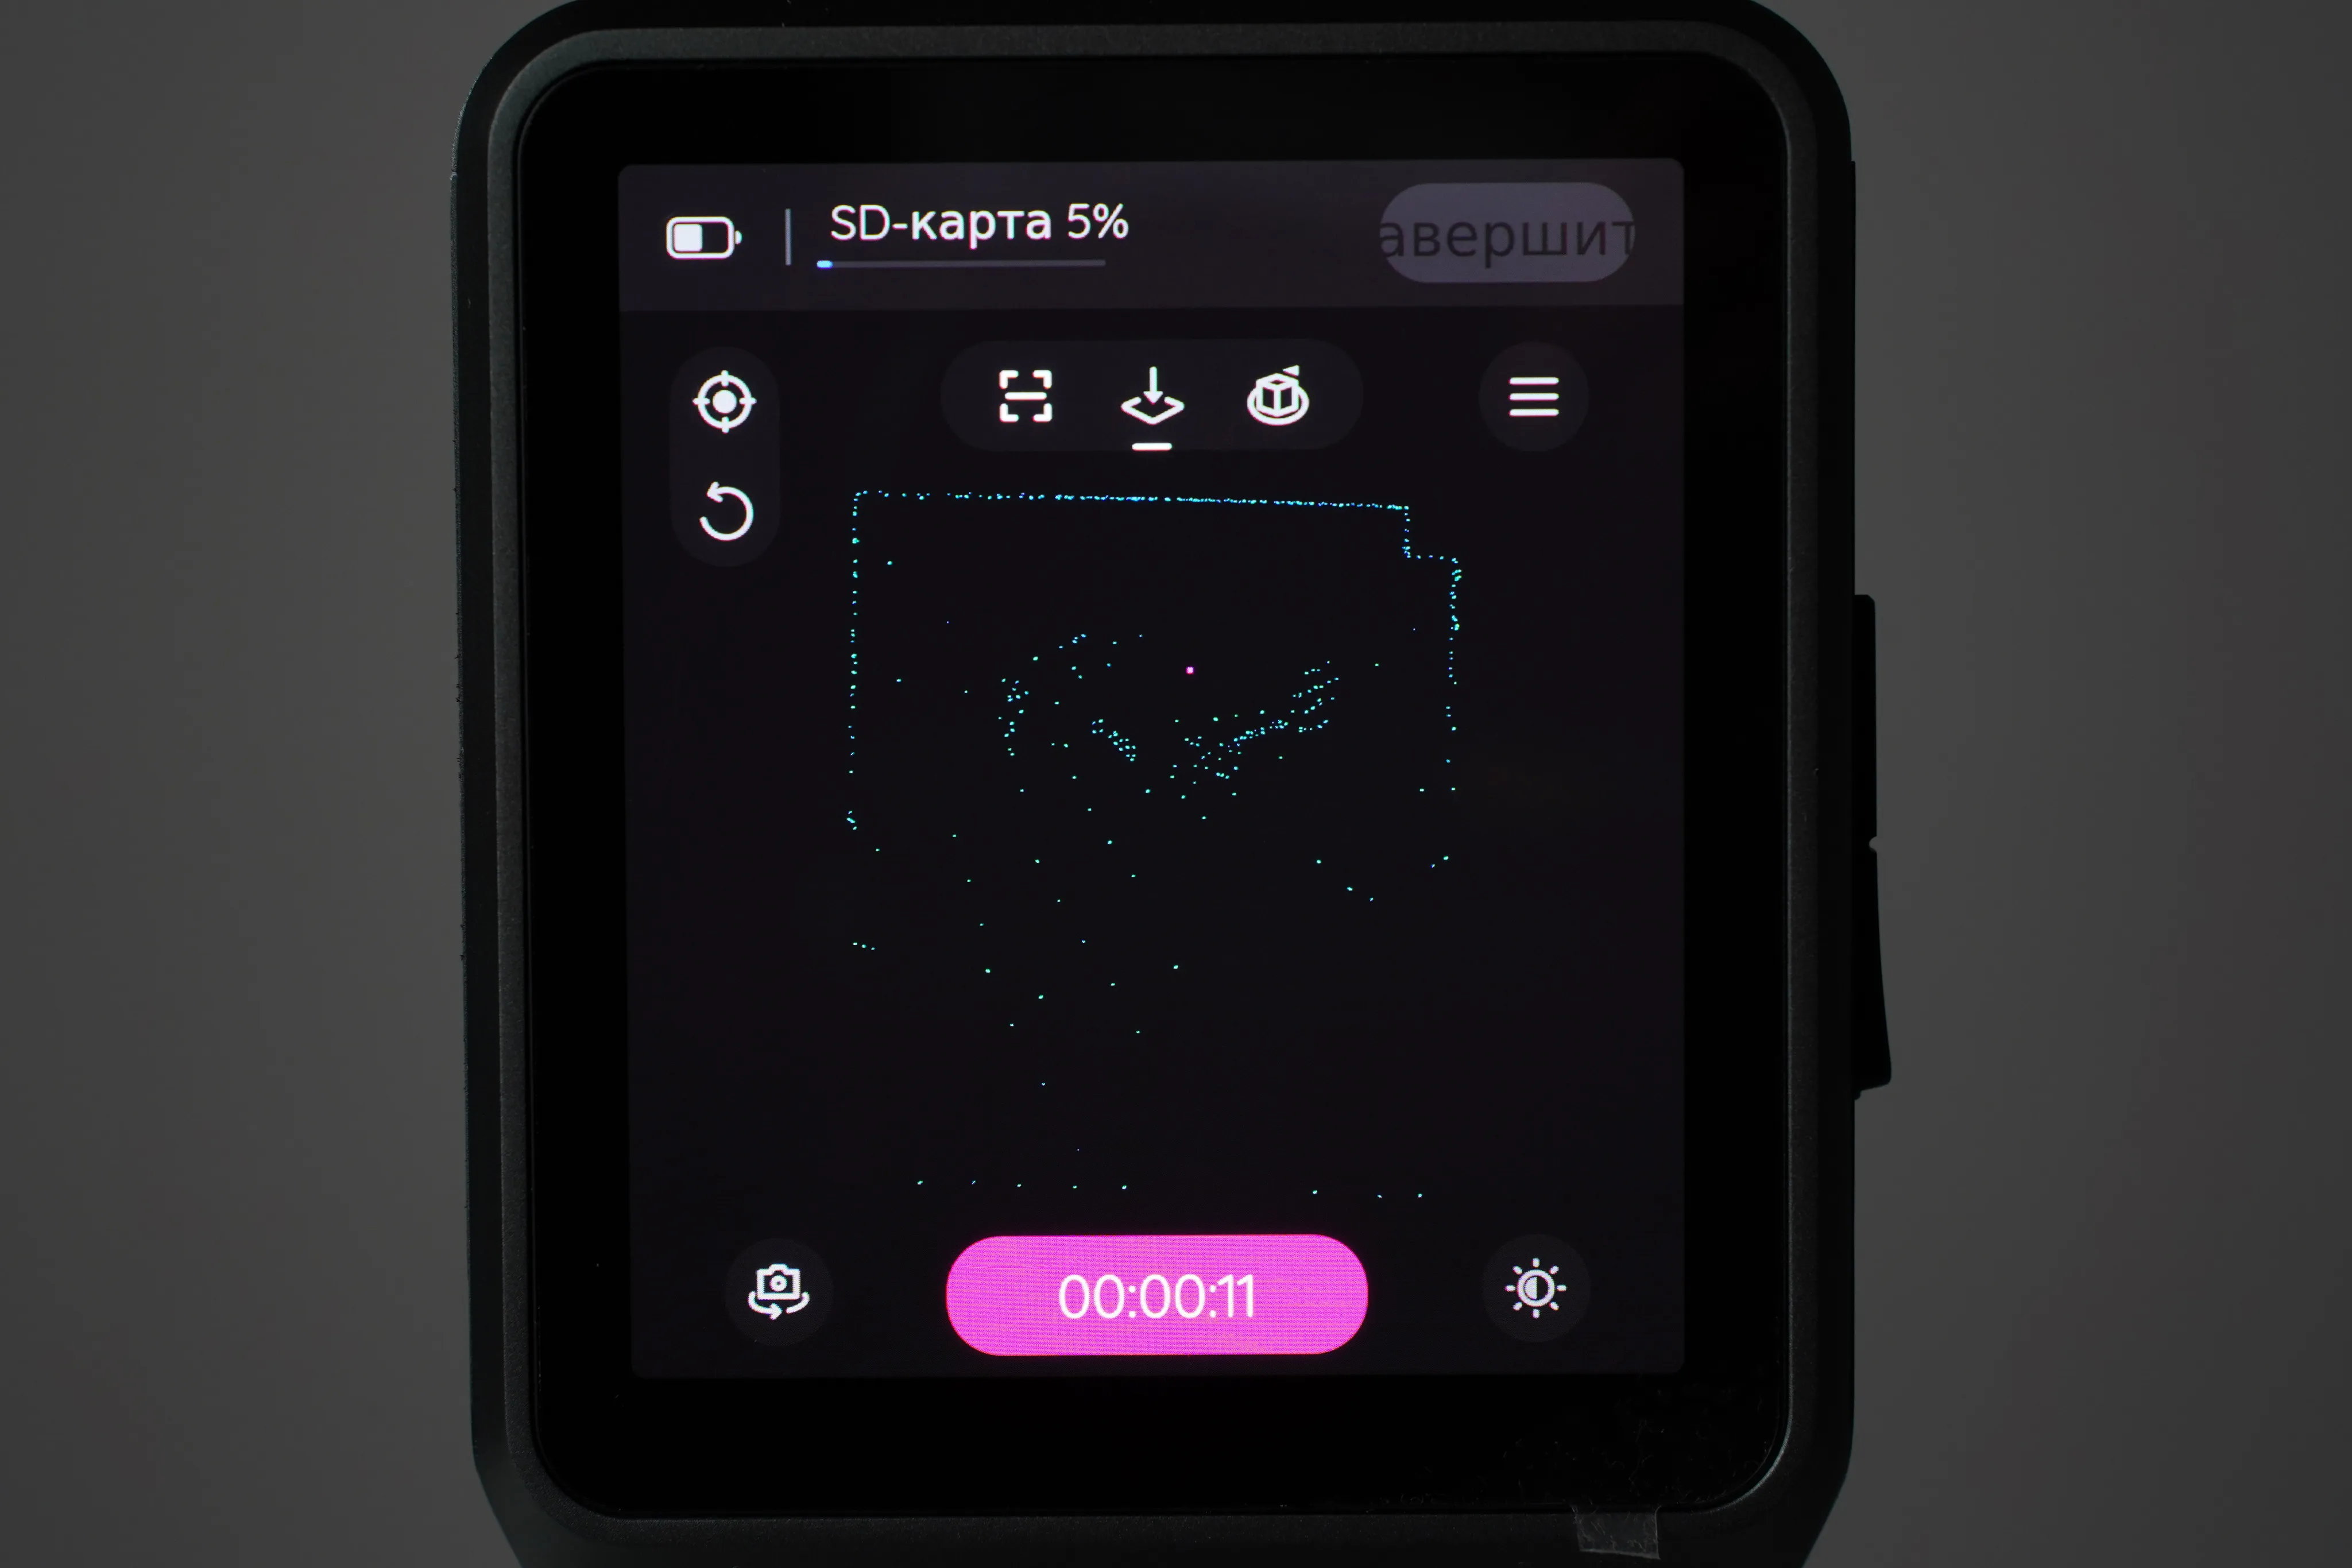
Вид сверху: отображается геометрия стен перед сканером.
Держать устройство в целом удобно, однако рука довольно быстро устаёт. Напомним, масса сканера с аккумулятором составляет 1320 г.
На сканирование части офиса ушло 5 минут, а размер проекта составил 3 Гб. Hawk собирает данные со скоростью 480 000 точек в секунду, что для устройств такого класса довольно быстро. На экране отображается предварительный просмотр полученного облака точек:
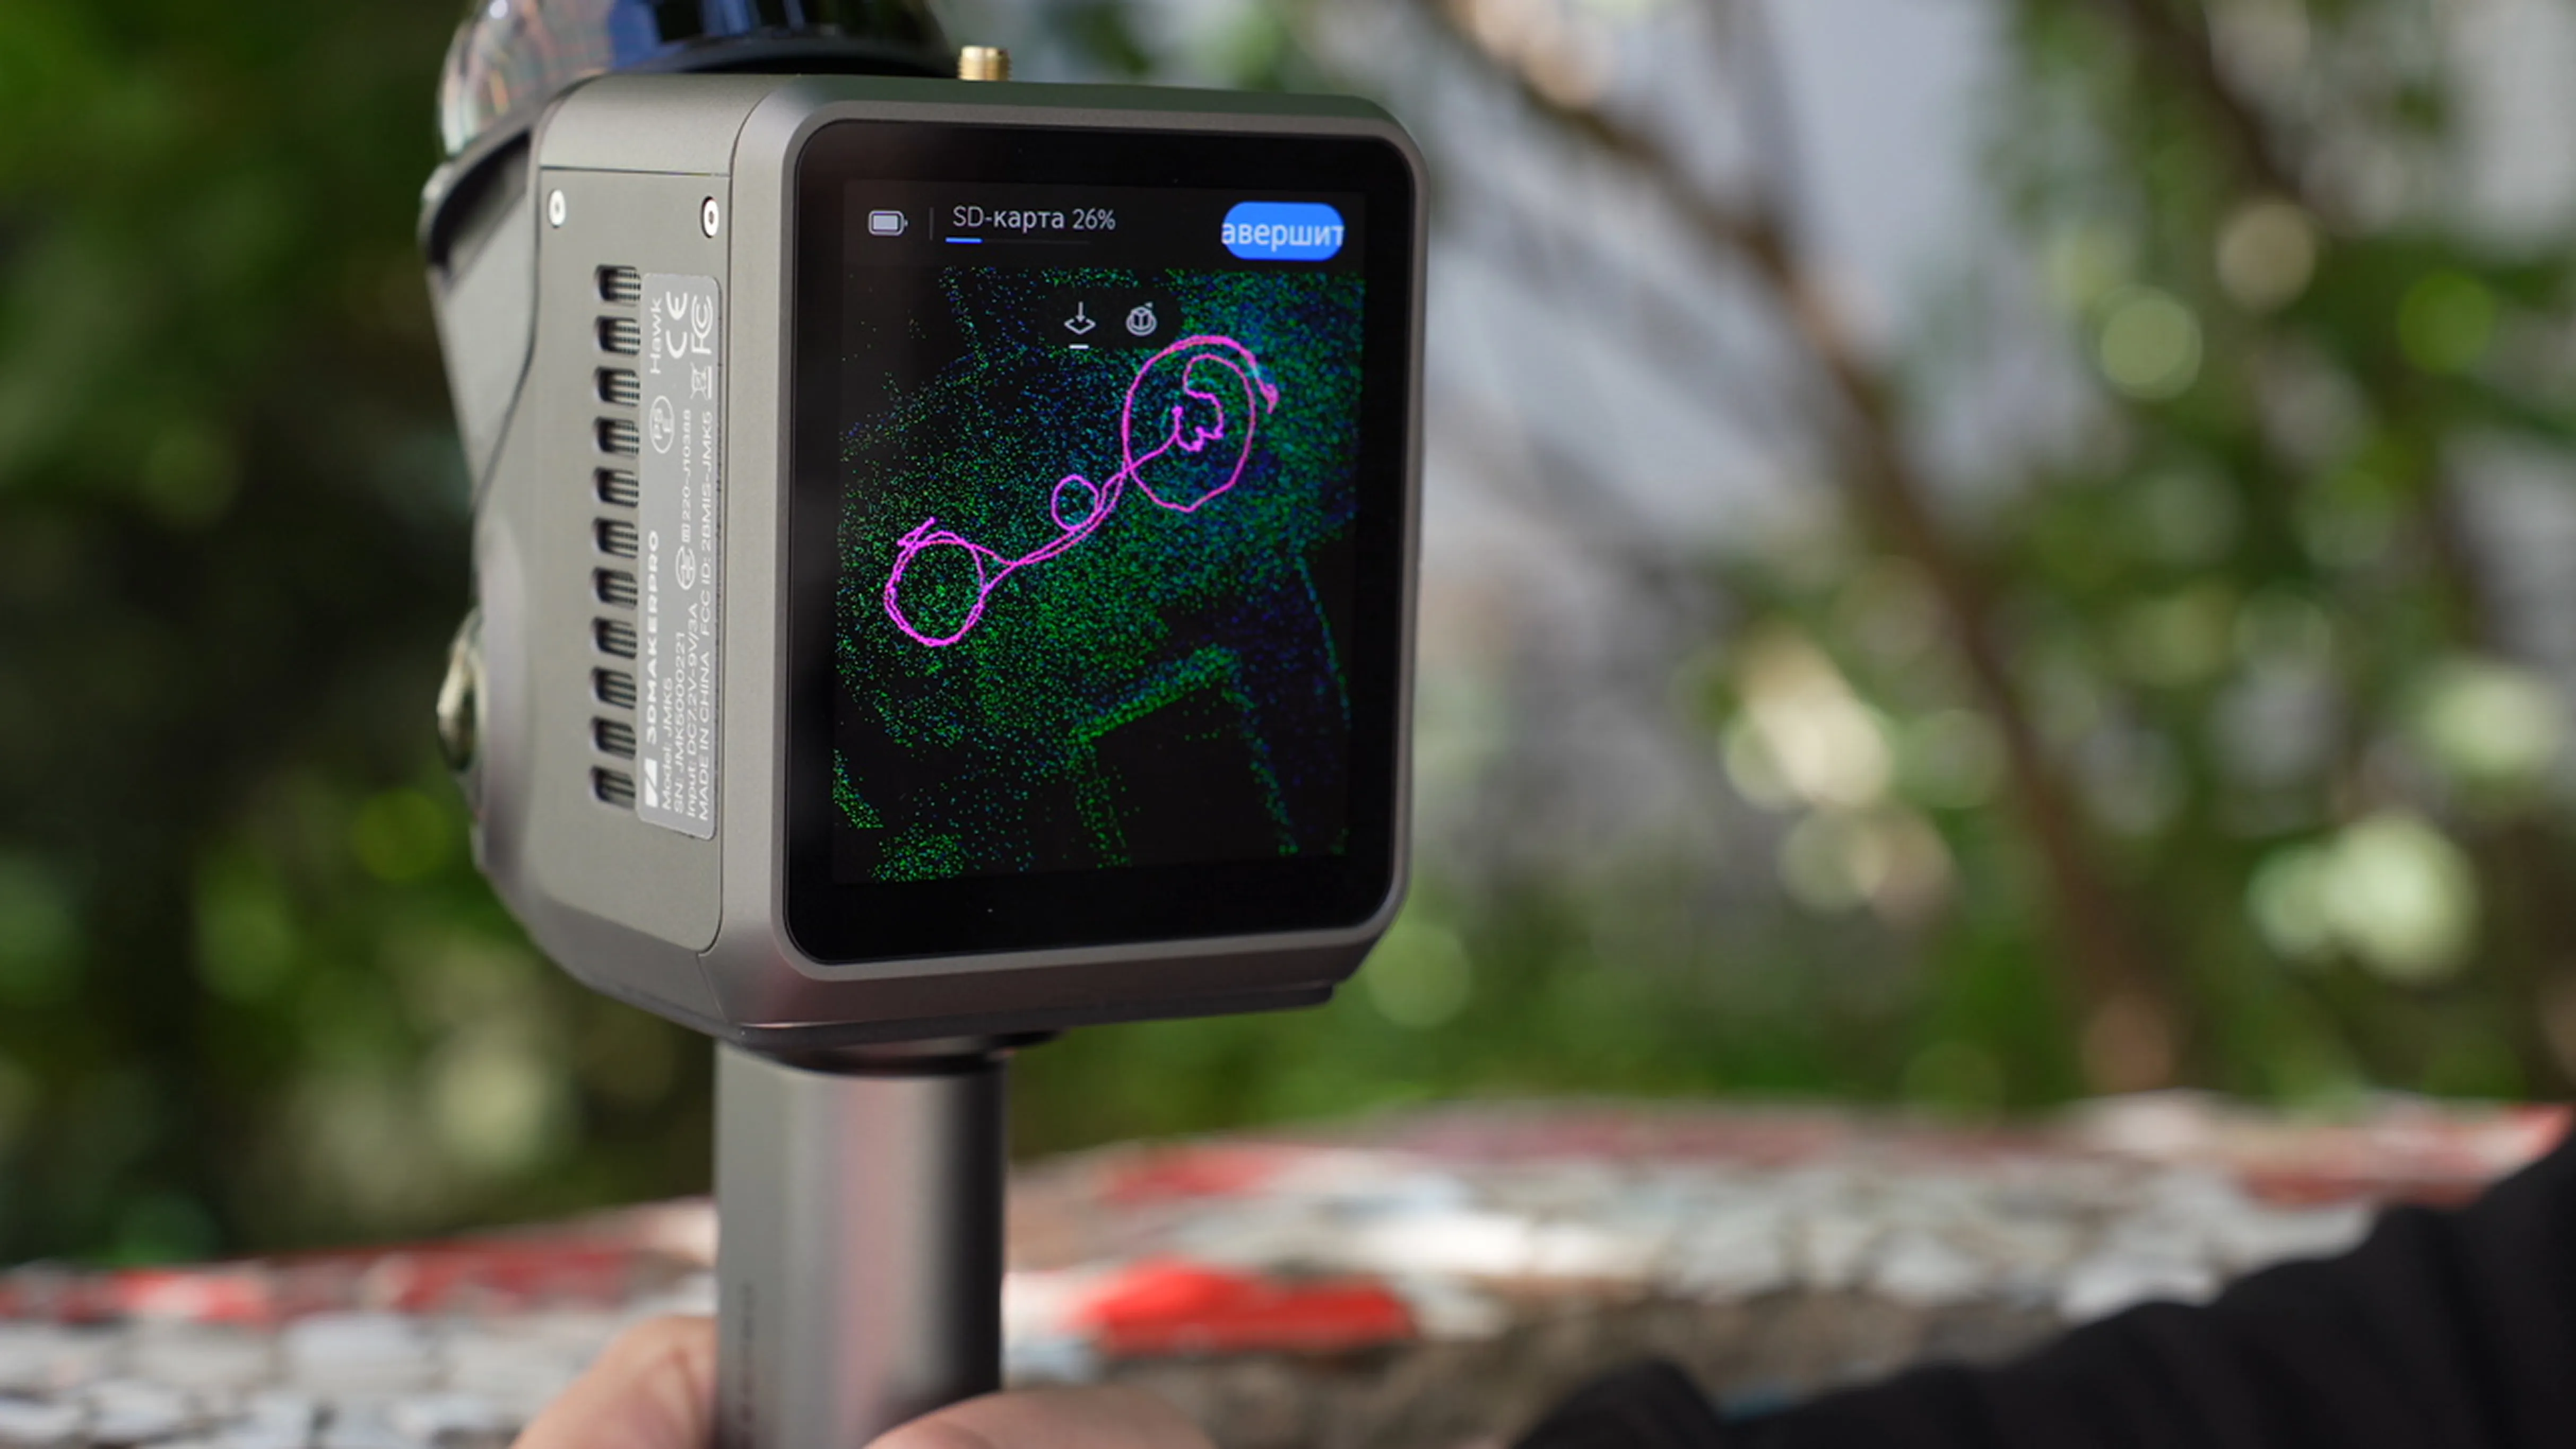
Розовой линией показана траектория движения.
Передать данные на компьютер можно тремя способами:
-
Подключить к сканеру USB-накопитель через комплектный адаптер.
-
Извлечь карту MicroSD и прочитать её через кардридер с интерфейсом не ниже USB 3.0.
-
Включить на сканере Wi-Fi, подключить к нему компьютер и скачать проект.
После копирования скана можно переходить к RayStudio. Программа работает только в Windows, при этом русский язык в интерфейсе предусмотрен.
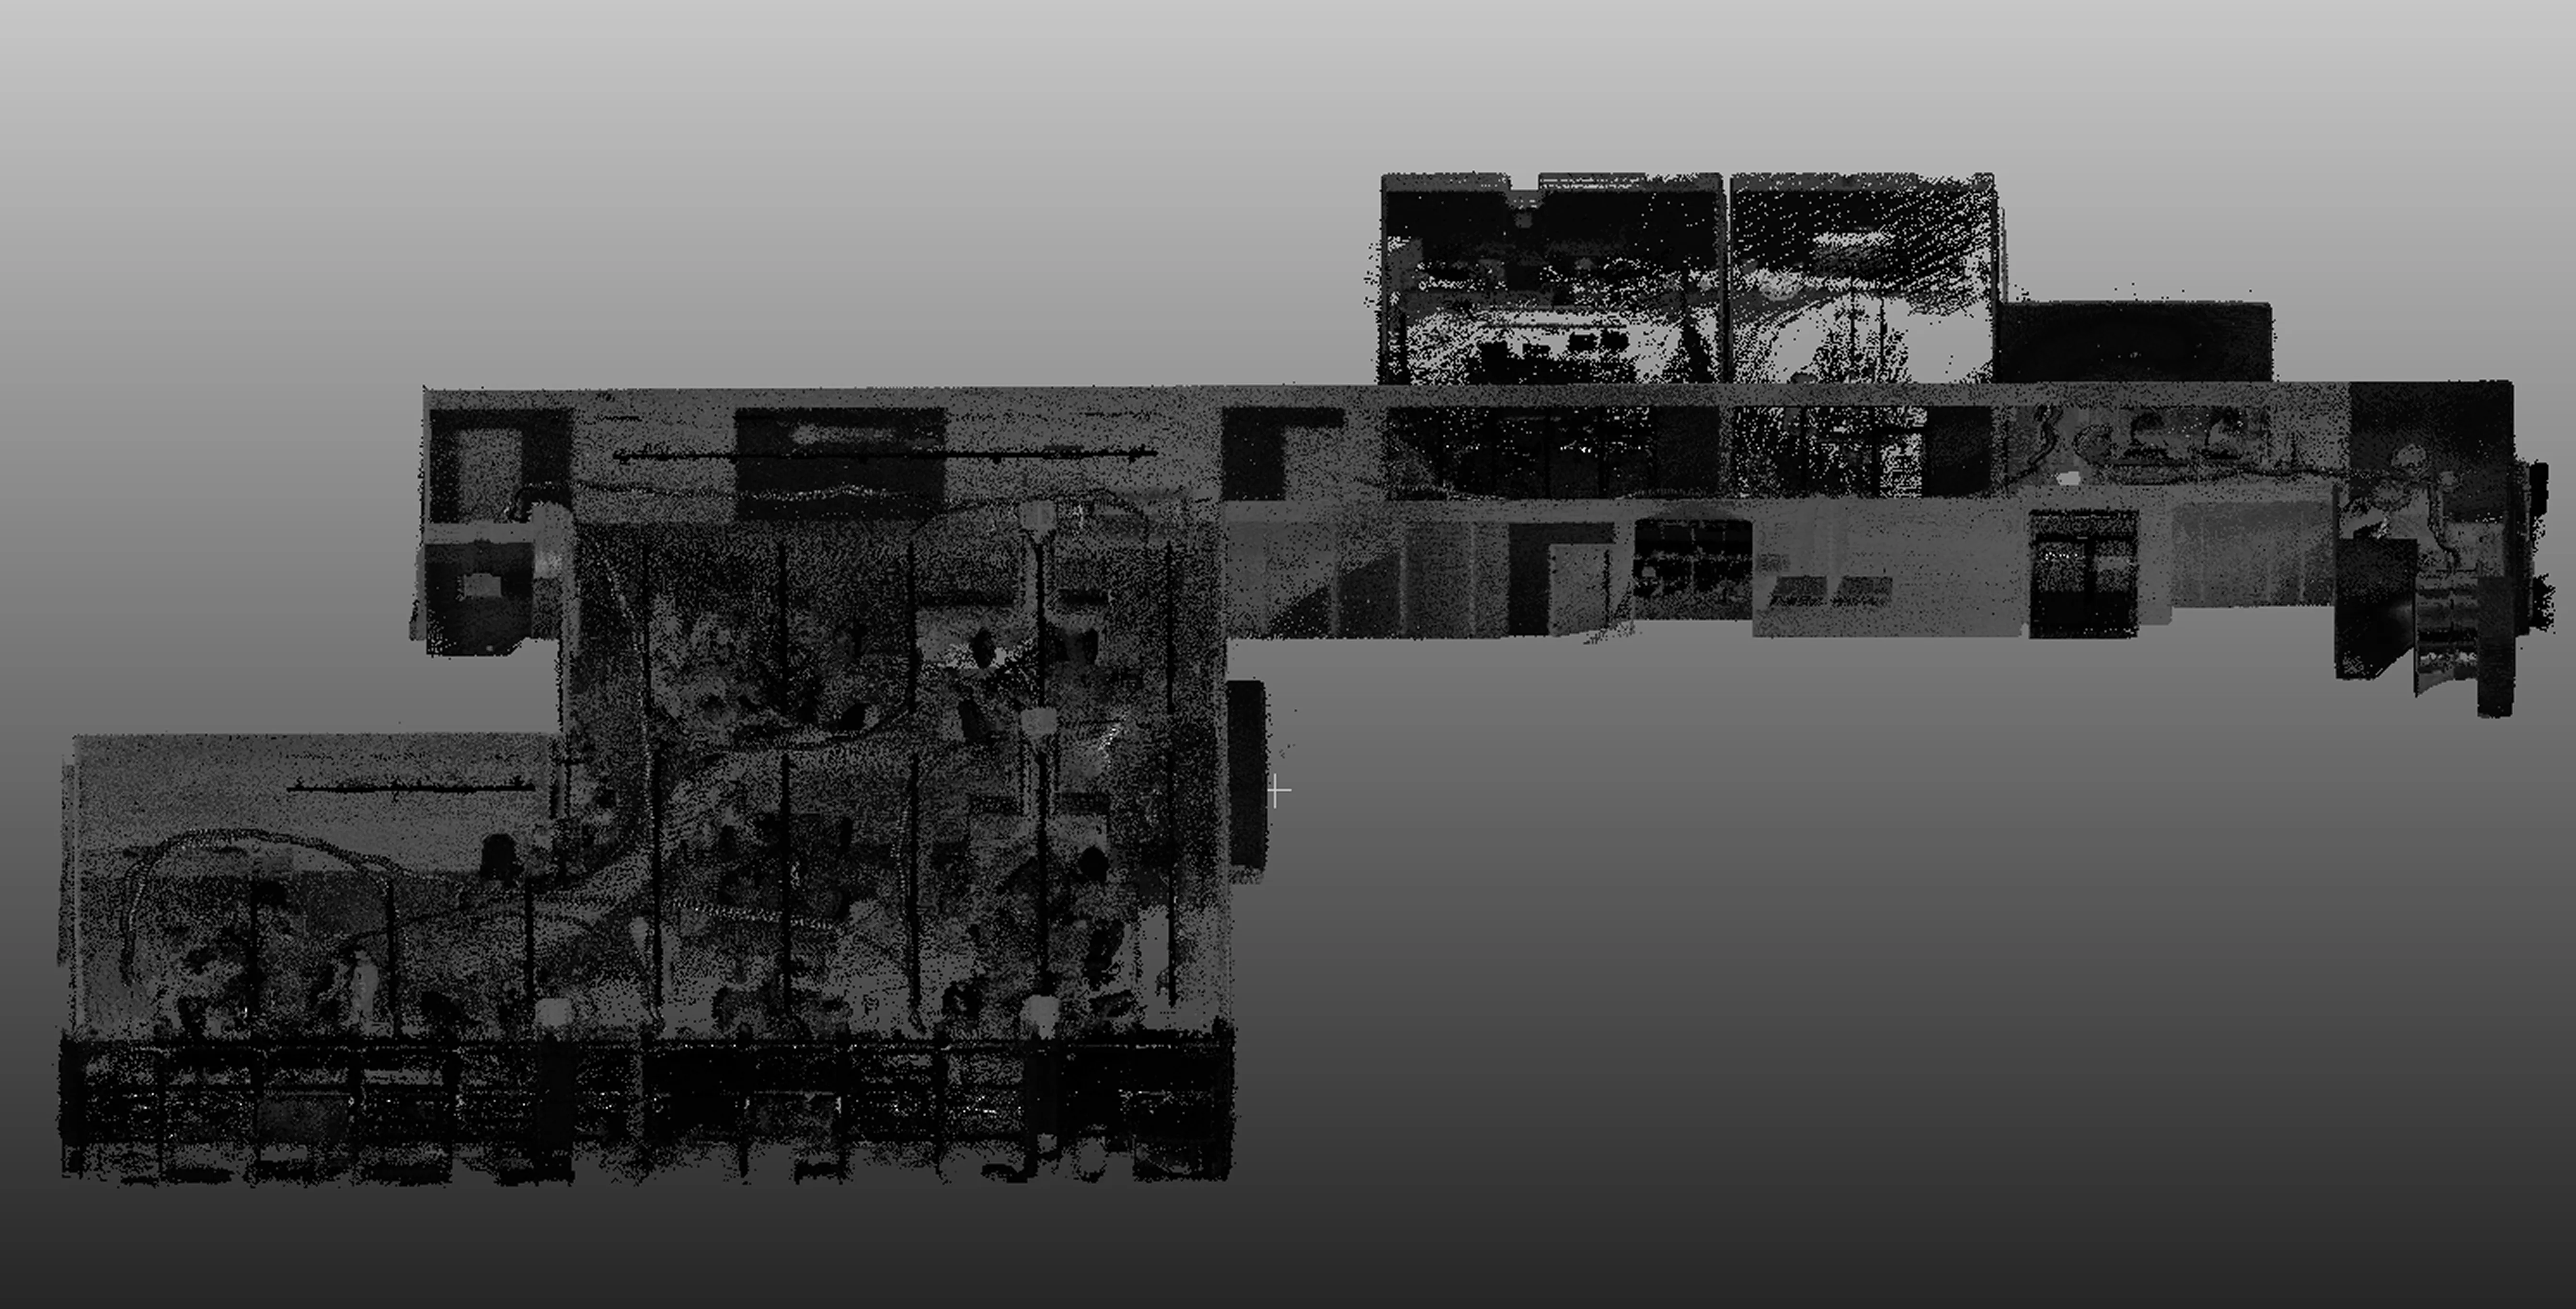
Облако точек после удаления лишних данных
Чтобы облако точек отобразилось в рабочей области, сначала требуется обработка. Она занимает примерно полчаса. После этого можно измерять расстояния, удалять лишние данные и экспортировать результат в LAS, PCD, PLY, e57 и XYZ.
Самая интересная функция — создание рендера:
На изображении заметна тёмная дымка. Её создают стеклянные поверхности: лазер отражается от них и фиксирует точки, которых в реальности нет. Без стёкол результат был бы чище.
В RayStudio нет возможности удалить из скана нежелательные точки, что неудобно. Для максимально аккуратных рендеров нужны поверхности без сильных отражений и определённый опыт работы.
Обработка этого скана заняла у компьютера 6 часов. Создание рендера доступно только при наличии видеокарты NVIDIA не ниже 4060 с 8 Гб видеопамяти.
Минимальные требования самой программы — видеокарта NVIDIA 3060 с 6 Гб видеопамяти, 32 Гб оперативной памяти и процессор уровня Intel Core i7 или выше.
Точность
Производитель указывает точность 1,5 см при дальности 10 м, 3 см при 20 м и 5 см при 40 м. При этом если во время сканирования сначала находиться в 40 м от стены, а затем подойти ближе, ошибка будет компенсироваться. Поэтому в работе важно захватывать как можно больше ориентиров, приближаться к ним для коррекции погрешности и замыкать траекторию движения.
В офисе мы измерили несколько дистанций лазерным дальномером и сопоставили их с показаниями сканера. Получились такие результаты:
|
|
Дальномер |
Сканер |
Разница, мм |
| Расстояние 1, мм |
7045 |
7041 |
4 |
| Расстояние 2, мм |
10733 |
10731 |
2 |
| Расстояние 3, мм |
15418 |
15411 |
7 |
| Расстояние 4, мм |
18727 |
18734 |
7 |
| Расстояние 5, мм |
34106 |
34110 |
4 |
Результат очень хороший и даже превосходит заявленные производителем показатели.
Уличное сканирование
В таком обзоре обязательно стоит проверить работу на улице. Для этого мы выбрали мозаичный дворик Владимира Лубенко — музей под открытым небом во дворе на улице Чайковского в Санкт-Петербурге. Там мы и прошлись с Ястребом. Для выездной работы удобно, что компьютер не требуется и никаких проводов нет. Полезным оказался и транспортировочный кейс.
Поскольку сканирование выполняется быстро, заряда аккумуляторов хватает с запасом. На создание двух сканов потребовалось около 20 минут.
После съёмки мы вернулись в офис, обработали данные и получили такой рендер:
Результат выглядит хорошо, но некоторые фрагменты скульптур получились хуже. Это происходит, если цветные камеры успели собрать недостаточно информации из-за быстрого движения или если сканер находился слишком далеко от объектов. Во дворике было много людей, и они постоянно попадали в область сканирования. Поэтому местами снова появилась тёмная дымка: лидар фиксирует движущиеся объекты размыто, а удалить их из рендера нельзя.
Сканирование производственного помещения
В завершение для ещё одного рендера мы отсканировали наше производственное помещение, где установлены SLM-принтеры.
Сделали один проход за х минут, после чего отправили облако точек на обработку. Результат:
Этот рендер тоже вышел удачным. Можно считать, что вы заглянули к нам на производство. Дымки здесь почти нет, поскольку отсутствуют основные помехи — люди и стеклянные поверхности.
Заключение
Подведём итог. Для своей цены Hawk демонстрирует отличный результат. Ястреб быстро и достаточно детально оцифровывает большие объекты и пространства, сохраняя геометрию и цветные текстуры. Он подойдёт строителям, геодезистам, а также для создания цифровых двойников и виртуальных экскурсий. При этом для полноценной обработки данных и рендеринга понадобится производительный компьютер.
Преимущества
-
Высокая скорость сбора данных — 480 000 точек в секунду.
-
Две 13-Мп камеры с HDR хорошо передают цвета даже при неравномерном освещении.
-
Металлический корпус с защитой по стандарту IP65.
-
Сканер можно применять в разных конфигурациях: вручную, со специальным рюкзаком, на автомобиле, дроне или мотоцикле. Для этих вариантов предусмотрены отдельные комплекты кронштейнов и крепежа.
-
Два съёмных аккумулятора с поддержкой быстрой зарядки мощностью 65 Вт.
-
Фактическая точность оказалась даже выше заявленной производителем.
Недостатки
-
Высокие требования к компьютеру для постобработки; рендеринг доступен только на видеокартах не ниже NVIDIA 4060 с 8 Гб видеопамяти.
-
Программное обеспечение работает только в Windows.
Это был обзор Hawk. У нас есть и другой SLAM-сканер 3DMakerPro — Raven. Он дешевле, а в следующем обзоре мы покажем, с чем связана эта разница. Напишите в комментариях, что вы бы отсканировали таким устройством. Спасибо, что дочитали до конца!
" ["~DETAIL_TEXT"]=> string(29120) "Комплект поставки
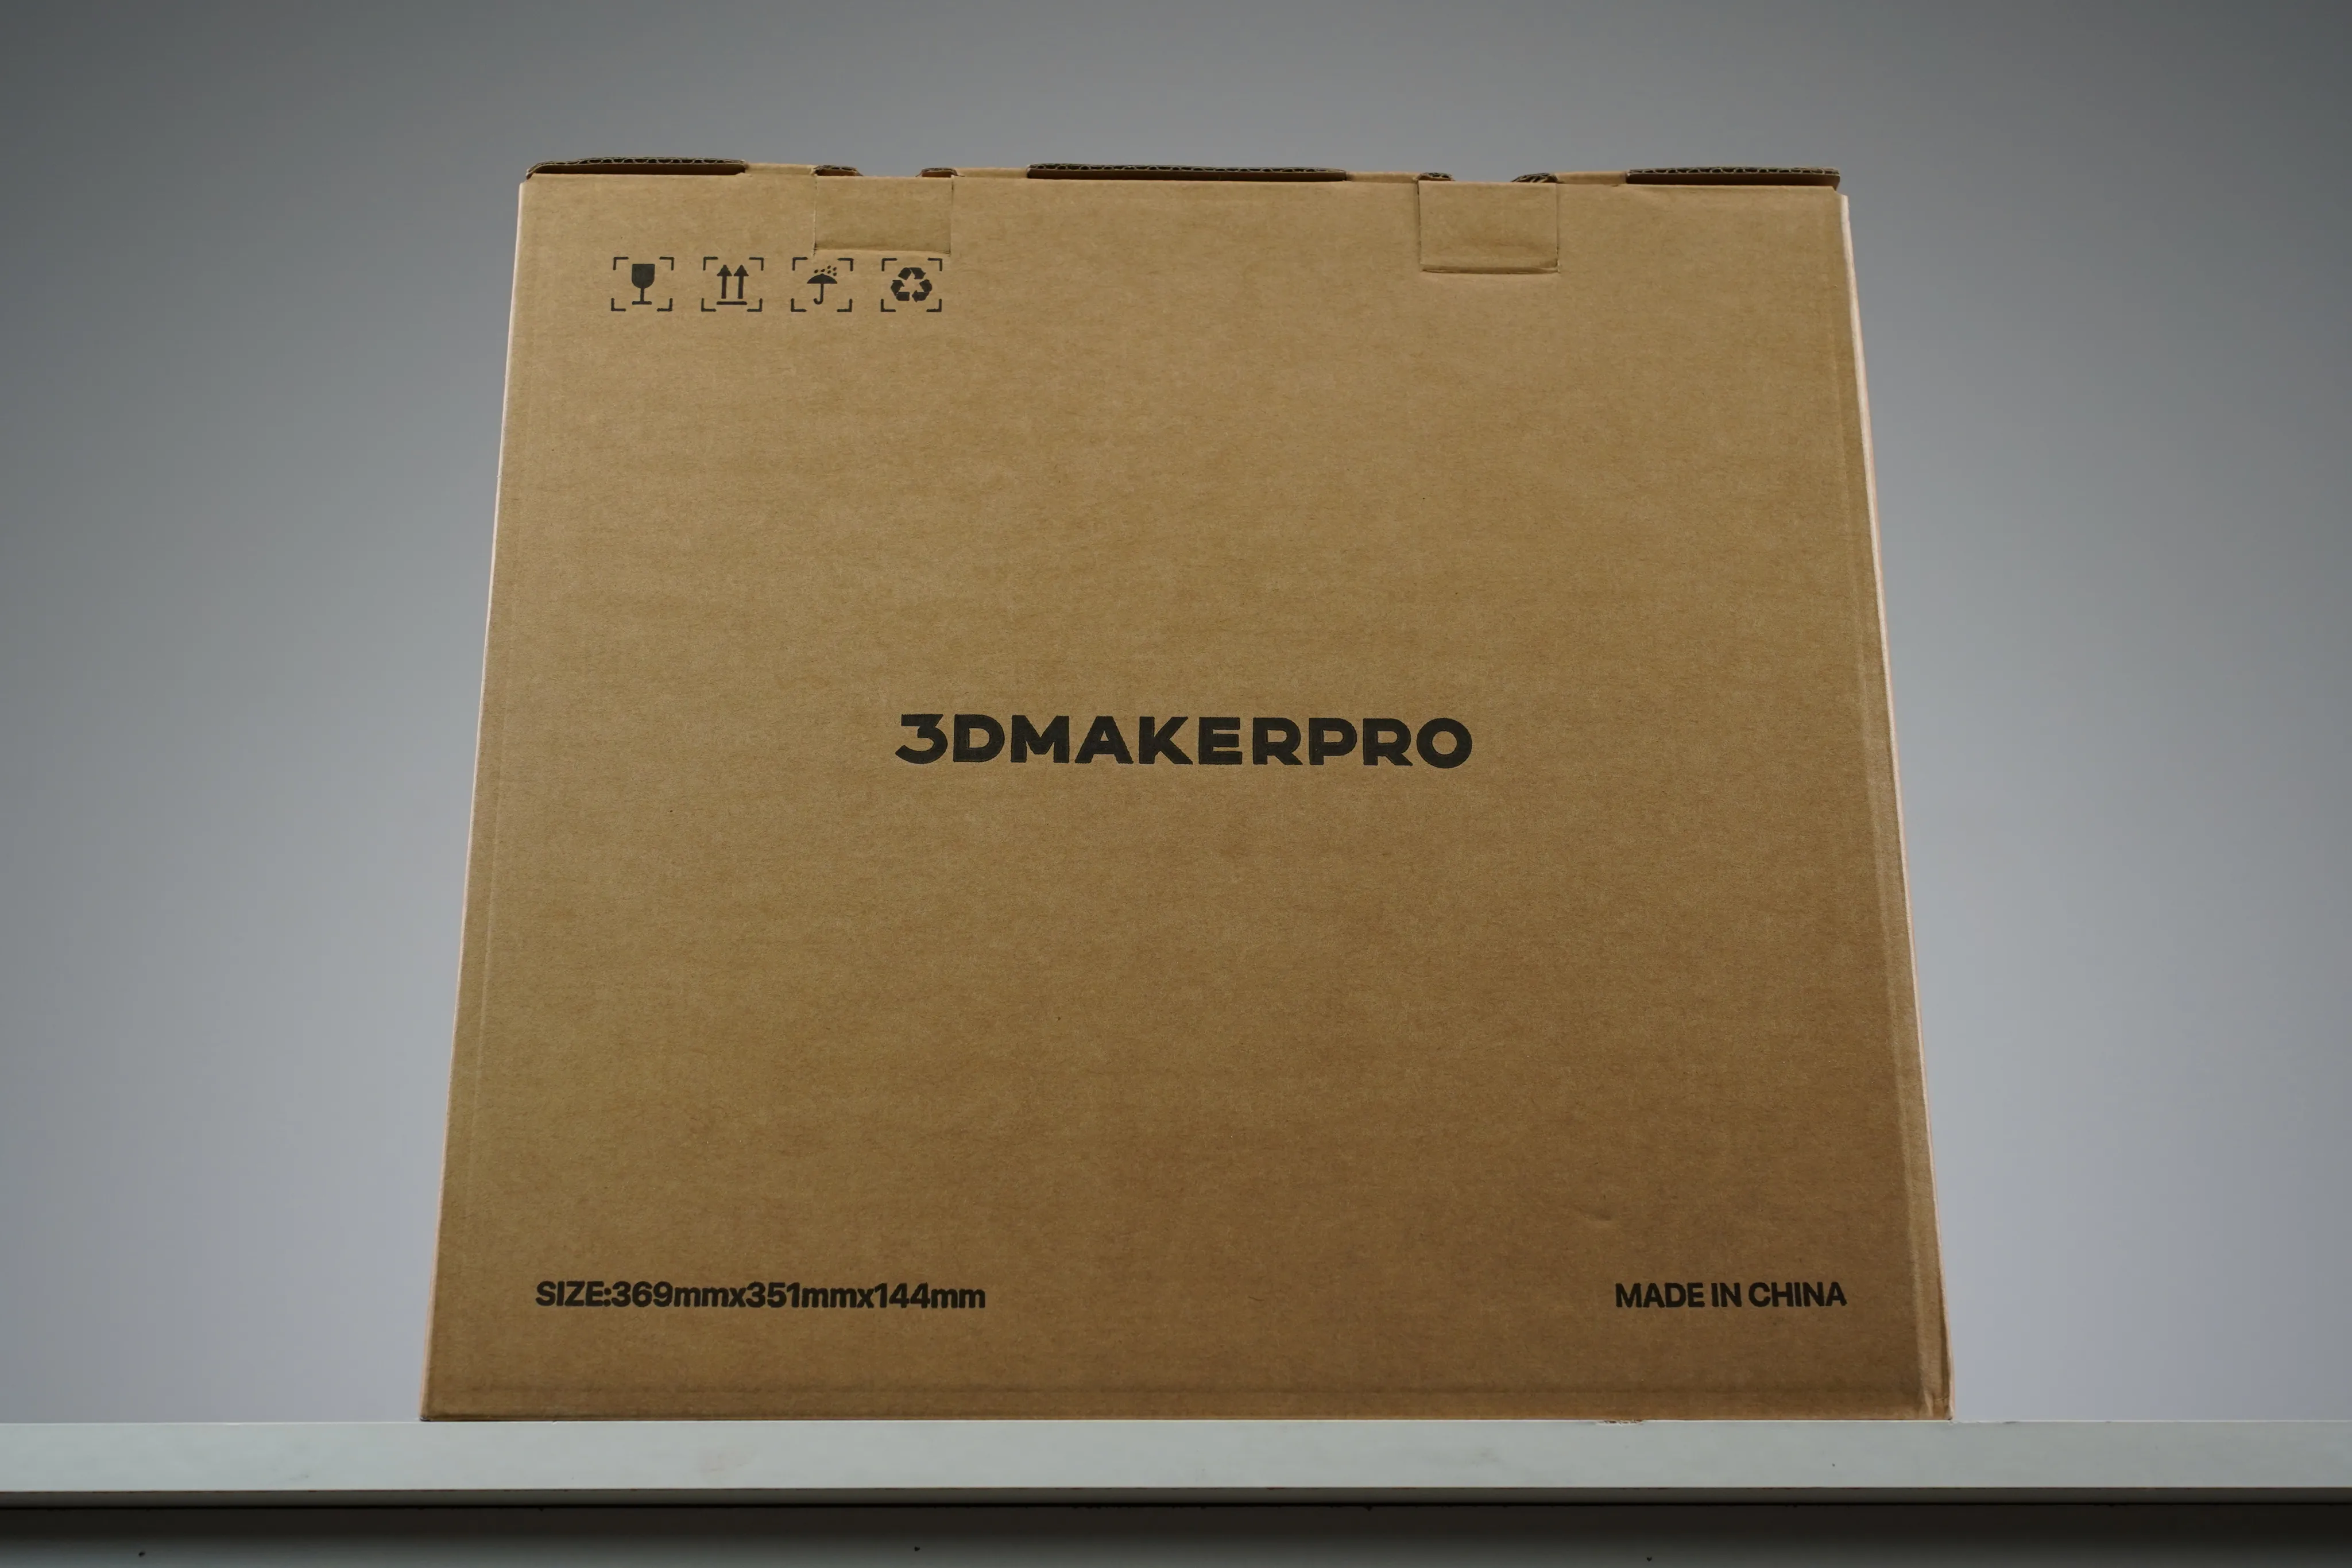
Hawk поставляется в коробке, в которой размещён транспортировочный кейс.
Внутри кейса:
-
сканер и силиконовый защитный чехол для оптики;
-
пять кабелей под разные типы розеток;
-
блок питания;
-
два аккумулятора ёмкостью 6400 мАч, одновременно служащие рукоятками;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
GPS-трекер;
-
адаптер с USB на Type-C;
-
подставка для установки сканера на ровную поверхность;
-
пустой USB-накопитель на 8 Гб;
-
площадка и крепёж для монтажа на штатив.
В комплекте есть всё, что требуется для сканирования, а для обработки полученных данных нужен компьютер с Windows. Программа 3DMakerPro для работы со SLAM-сканерами называется RayStudio и доступна для загрузки на сайте производителя.
В линейке представлено несколько сканеров, и два из них есть у нас: Hawk и Raven. Обзор Raven выйдет позже; в нём мы сравним его с Hawk, чтобы наглядно показать, чем обусловлена разница в цене.
Внешний вид и подключение
Габариты сканера составляют 130×140×90 мм, масса — 900 г. Вид спереди:
Две боковые камеры на 13 Мп отвечают за захват текстур. Центральная камера работает в инфракрасном диапазоне и используется в темноте, а также для повышения точности позиционирования. Лидар определяет расстояние до окружающих объектов.
Вид с левой стороны:
Сверху расположен разъём для комплектного GPS-трекера. На боковых сторонах находятся вентиляционные отверстия. Слева размещены кнопка включения и выключения и два порта USB Type-C.
Один порт предназначен для передачи данных, второй — для питания от повербанка. Такой режим нужен, когда сканер устанавливают на дрон, крышу автомобиля, велосипед или специальный рюкзак. Необходимые для этих сценариев комплекты предлагаются отдельно.
Изображение производителя
Корпус Ястреба выполнен из металла и соответствует классу защиты IP65: пыль внутрь не проникает, устройство защищено от водяных струй.
Такая защита важна: внутри установлен восьмиядерный процессор с частотой 2,4 ГГц и 32 Гб оперативной памяти, которые используются для обработки поступающих данных.
Для управления предусмотрен сенсорный экран диагональю 3,9 дюйма. Интерфейс доступен на нескольких языках, в том числе на русском.
Особенности интерфейса:
-
В настройках можно менять степень детализации изображения на дисплее. Это касается только визуализации на экране и не влияет на сам скан.
-
Можно включать и отключать раздачу Wi-Fi для подключения к компьютеру, а также проверять объём свободной памяти в сканере и на карте памяти.
-
Раздел «калибровка» остаётся пустым, поскольку устройство откалибровано на заводе. Эта вкладка может понадобиться после обновления прошивки. Калибровочный файл размещён на сайте производителя и доступен для скачивания.
-
В разделе «общие» можно выбрать язык, цветовую тему и часовой пояс.
-
Здесь же доступна информация о версии прошивки.
Теперь соберём сканер. Для этого нужно установить рукоятку-аккумулятор на контактную площадку снизу, вставить карту памяти и закрепить подставку. В собранном виде размеры устройства составляют 145×290×95 мм, а масса — 1320 г. Выглядит оно так:
На рукоятках предусмотрен индикатор уровня заряда.
По заявлению производителя, одного аккумулятора при сканировании хватает на час. В наших тестах сканер проработал два часа. Мы также проверили, что произойдёт, если батарея разрядится прямо во время работы: скан сохранился на карте памяти, но обработать его в программе не получилось. Предупреждения о низком заряде нет, поэтому уровень батареи лучше контролировать самостоятельно.
На сайте производителя указано, что зарядное устройство имеет мощность 65 Вт и восполняет заряд до 80% за 30 минут. На практике мы получили 25,2 Вт и около часа до 80%.
Пока один аккумулятор используется для сканирования, второй можно заряжать, что делает работу удобнее.
Что такое SLAM
Перед практической частью разберём немного теории и объясним принцип работы таких устройств. Если это вам неинтересно, переходите к следующему разделу.
Hawk относится к SLAM-сканерам. SLAM — сокращение от Simultaneous Localization and Mapping, то есть «одновременная локализация и построение карты». Устройство получает данные от датчиков, анализирует их, обновляет карту и одновременно уточняет собственное положение относительно окружающих объектов.
В Hawk система устроена следующим образом:
Лидар сканирует пространство вокруг устройства. Расстояние до объектов определяется по времени между отправкой зондирующего импульса и получением отражённого. В Hawk используется безопасный для зрения лазер с длиной волны 905 нм, относящейся к ближнему инфракрасному диапазону. Внешнее освещение ему не требуется: объекты распознаются даже в полной темноте. Во время движения лидар несколько раз в секунду выполняет измерения и формирует набор расстояний до стен и других объектов. Алгоритм SLAM определяет, насколько сканер сместился между двумя последовательными кадрами лидара, сопоставляя текущее облако точек с предыдущим.
RGB-камеры снимают окружающее пространство и сопоставляют каждый новый кадр с предыдущим, помогая устройству определять своё положение. Они же позволяют накладывать текстуры. Их слабая сторона — зависимость от освещения.
ИК-камера частично снижает зависимость от внешнего света и работает по похожему принципу.
Ещё один важный элемент — инерциальный измерительный блок (IMU). В него входят гироскопы и акселерометры, которые помогают определять движения прибора: повороты, наклоны и ускорения.
Все эти данные объединяет программное обеспечение. Например:
-
Лидар сообщает: «стена находится в 4,8 м».
-
Камера сообщает: «я распознаю знакомый визуальный объект».
-
Инерциальный измерительный блок сообщает: «устройство повернулось на определённый угол».
-
SLAM объединяет эти сведения и определяет: «я переместился сюда и теперь нахожусь в этой точке карты».
Одна из основных сложностей SLAM заключается в накоплении ошибок при движении. При сканировании больших помещений координаты постепенно могут смещаться.
Для этого используется замыкание контура. Когда лидар снова распознаёт знакомое место, система понимает, что накопленная ошибка стала значительной, и корректирует карту. Например, сканер может определить уже знакомую геометрию и сопоставить новые данные с сохранёнными ранее.
Областей применения у этой технологии много. Изначально её разрабатывали для автономных автомобилей, беспилотников и роботов: точная карта и определение положения помогали им ориентироваться в городской и другой среде.
SLAM-сканеры особенно полезны там, где важна скорость, а миллиметровая точность не требуется. Их применяют в архитектуре и строительстве, в виртуальной и дополненной реальности — для игр, обучения и виртуальных экскурсий. Кроме того, они подходят для построения точных карт местности, востребованных в экологическом мониторинге, сельском хозяйстве и картографии.
С теорией закончили — переходим к сканированию.
Первое сканирование
Для первого теста мы отсканировали часть офиса. Изменить разрешение или качество здесь нельзя — эти параметры фиксированы, поэтому работали со стандартными настройками.
Перед стартом можно задать название проекта, активировать GPS и RTK. Если кратко, RTK позволяет повысить точность навигации до нескольких сантиметров.
Также можно активировать ночной режим и включать либо отключать боковые камеры, отвечающие за текстуры. Разница между «ночным режимом» и просто отключёнными боковыми камерами состоит в том, что в ночном режиме изображения с ИК-камеры не сохраняются.
Пользоваться сканером просто: держите его перед собой и двигайтесь. На дисплее доступен вид сверху, перспективный режим или изображение с передней камеры. Обзор 360 градусов по горизонтали и 63,5 градуса по вертикали позволяет идти в одном направлении и собирать нужные данные без необходимости постоянно оборачиваться.
Вид сверху: отображается геометрия стен перед сканером.
Держать устройство в целом удобно, однако рука довольно быстро устаёт. Напомним, масса сканера с аккумулятором составляет 1320 г.
На сканирование части офиса ушло 5 минут, а размер проекта составил 3 Гб. Hawk собирает данные со скоростью 480 000 точек в секунду, что для устройств такого класса довольно быстро. На экране отображается предварительный просмотр полученного облака точек:
Розовой линией показана траектория движения.
Передать данные на компьютер можно тремя способами:
-
Подключить к сканеру USB-накопитель через комплектный адаптер.
-
Извлечь карту MicroSD и прочитать её через кардридер с интерфейсом не ниже USB 3.0.
-
Включить на сканере Wi-Fi, подключить к нему компьютер и скачать проект.
После копирования скана можно переходить к RayStudio. Программа работает только в Windows, при этом русский язык в интерфейсе предусмотрен.
Облако точек после удаления лишних данных
Чтобы облако точек отобразилось в рабочей области, сначала требуется обработка. Она занимает примерно полчаса. После этого можно измерять расстояния, удалять лишние данные и экспортировать результат в LAS, PCD, PLY, e57 и XYZ.
Самая интересная функция — создание рендера:
На изображении заметна тёмная дымка. Её создают стеклянные поверхности: лазер отражается от них и фиксирует точки, которых в реальности нет. Без стёкол результат был бы чище.
В RayStudio нет возможности удалить из скана нежелательные точки, что неудобно. Для максимально аккуратных рендеров нужны поверхности без сильных отражений и определённый опыт работы.
Обработка этого скана заняла у компьютера 6 часов. Создание рендера доступно только при наличии видеокарты NVIDIA не ниже 4060 с 8 Гб видеопамяти.
Минимальные требования самой программы — видеокарта NVIDIA 3060 с 6 Гб видеопамяти, 32 Гб оперативной памяти и процессор уровня Intel Core i7 или выше.
Точность
Производитель указывает точность 1,5 см при дальности 10 м, 3 см при 20 м и 5 см при 40 м. При этом если во время сканирования сначала находиться в 40 м от стены, а затем подойти ближе, ошибка будет компенсироваться. Поэтому в работе важно захватывать как можно больше ориентиров, приближаться к ним для коррекции погрешности и замыкать траекторию движения.
В офисе мы измерили несколько дистанций лазерным дальномером и сопоставили их с показаниями сканера. Получились такие результаты:
|
|
Дальномер |
Сканер |
Разница, мм |
| Расстояние 1, мм |
7045 |
7041 |
4 |
| Расстояние 2, мм |
10733 |
10731 |
2 |
| Расстояние 3, мм |
15418 |
15411 |
7 |
| Расстояние 4, мм |
18727 |
18734 |
7 |
| Расстояние 5, мм |
34106 |
34110 |
4 |
Результат очень хороший и даже превосходит заявленные производителем показатели.
Уличное сканирование
В таком обзоре обязательно стоит проверить работу на улице. Для этого мы выбрали мозаичный дворик Владимира Лубенко — музей под открытым небом во дворе на улице Чайковского в Санкт-Петербурге. Там мы и прошлись с Ястребом. Для выездной работы удобно, что компьютер не требуется и никаких проводов нет. Полезным оказался и транспортировочный кейс.
Поскольку сканирование выполняется быстро, заряда аккумуляторов хватает с запасом. На создание двух сканов потребовалось около 20 минут.
После съёмки мы вернулись в офис, обработали данные и получили такой рендер:
Результат выглядит хорошо, но некоторые фрагменты скульптур получились хуже. Это происходит, если цветные камеры успели собрать недостаточно информации из-за быстрого движения или если сканер находился слишком далеко от объектов. Во дворике было много людей, и они постоянно попадали в область сканирования. Поэтому местами снова появилась тёмная дымка: лидар фиксирует движущиеся объекты размыто, а удалить их из рендера нельзя.
Сканирование производственного помещения
В завершение для ещё одного рендера мы отсканировали наше производственное помещение, где установлены SLM-принтеры.
Сделали один проход за х минут, после чего отправили облако точек на обработку. Результат:
Этот рендер тоже вышел удачным. Можно считать, что вы заглянули к нам на производство. Дымки здесь почти нет, поскольку отсутствуют основные помехи — люди и стеклянные поверхности.
Заключение
Подведём итог. Для своей цены Hawk демонстрирует отличный результат. Ястреб быстро и достаточно детально оцифровывает большие объекты и пространства, сохраняя геометрию и цветные текстуры. Он подойдёт строителям, геодезистам, а также для создания цифровых двойников и виртуальных экскурсий. При этом для полноценной обработки данных и рендеринга понадобится производительный компьютер.
Преимущества
-
Высокая скорость сбора данных — 480 000 точек в секунду.
-
Две 13-Мп камеры с HDR хорошо передают цвета даже при неравномерном освещении.
-
Металлический корпус с защитой по стандарту IP65.
-
Сканер можно применять в разных конфигурациях: вручную, со специальным рюкзаком, на автомобиле, дроне или мотоцикле. Для этих вариантов предусмотрены отдельные комплекты кронштейнов и крепежа.
-
Два съёмных аккумулятора с поддержкой быстрой зарядки мощностью 65 Вт.
-
Фактическая точность оказалась даже выше заявленной производителем.
Недостатки
-
Высокие требования к компьютеру для постобработки; рендеринг доступен только на видеокартах не ниже NVIDIA 4060 с 8 Гб видеопамяти.
-
Программное обеспечение работает только в Windows.
Это был обзор Hawk. У нас есть и другой SLAM-сканер 3DMakerPro — Raven. Он дешевле, а в следующем обзоре мы покажем, с чем связана эта разница. Напишите в комментариях, что вы бы отсканировали таким устройством. Спасибо, что дочитали до конца!
" ["DETAIL_PICTURE"]=> array(20) { ["ID"]=> string(5) "47921" ["TIMESTAMP_X"]=> string(19) "30.09.2026 14:44:51" ["MODULE_ID"]=> string(6) "iblock" ["HEIGHT"]=> string(3) "828" ["WIDTH"]=> string(4) "1472" ["FILE_SIZE"]=> string(6) "235112" ["CONTENT_TYPE"]=> string(9) "image/png" ["SUBDIR"]=> string(43) "iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs" ["FILE_NAME"]=> string(14) "Frame 2118.png" ["ORIGINAL_NAME"]=> string(14) "Frame 2118.png" ["DESCRIPTION"]=> string(0) "" ["HANDLER_ID"]=> NULL ["EXTERNAL_ID"]=> string(32) "n7pogl1vedcc8nwbynrikxs7qdxf2o4f" ["VERSION_ORIGINAL_ID"]=> NULL ["META"]=> string(0) "" ["SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs/Frame%202118.webp" ["UNSAFE_SRC"]=> string(94) "/upload/dev2fun.imagecompress/webp/iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs/Frame 2118.webp" ["SAFE_SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs/Frame%202118.webp" ["ALT"]=> string(26) "Обзор 3DMakerPro Hawk" ["TITLE"]=> string(26) "Обзор 3DMakerPro Hawk" } ["~DETAIL_PICTURE"]=> string(5) "47921" ["DATE_ACTIVE_FROM"]=> string(10) "01.10.2026" ["~DATE_ACTIVE_FROM"]=> string(10) "01.10.2026" ["ACTIVE_FROM_X"]=> string(19) "2026-10-01 00:00:00" ["~ACTIVE_FROM_X"]=> string(19) "2026-10-01 00:00:00" ["ACTIVE_FROM"]=> string(10) "01.10.2026" ["~ACTIVE_FROM"]=> string(10) "01.10.2026" ["DATE_ACTIVE_TO"]=> NULL ["~DATE_ACTIVE_TO"]=> NULL ["ACTIVE_TO"]=> NULL ["~ACTIVE_TO"]=> NULL ["ID"]=> string(5) "11382" ["~ID"]=> string(5) "11382" ["NAME"]=> string(26) "Обзор 3DMakerPro Hawk" ["~NAME"]=> string(26) "Обзор 3DMakerPro Hawk" ["IBLOCK_ID"]=> string(1) "1" ["~IBLOCK_ID"]=> string(1) "1" ["IBLOCK_SECTION_ID"]=> NULL ["~IBLOCK_SECTION_ID"]=> NULL ["DETAIL_TEXT_TYPE"]=> string(4) "html" ["~DETAIL_TEXT_TYPE"]=> string(4) "html" ["PREVIEW_TEXT_TYPE"]=> string(4) "html" ["~PREVIEW_TEXT_TYPE"]=> string(4) "html" ["TIMESTAMP_X"]=> string(19) "30.09.2026 14:44:51" ["~TIMESTAMP_X"]=> string(19) "30.09.2026 14:44:51" ["LIST_PAGE_URL"]=> string(6) "/blog/" ["~LIST_PAGE_URL"]=> string(6) "/blog/" ["DETAIL_PAGE_URL"]=> string(28) "/blog/obzor-3dmakerpro-hawk/" ["~DETAIL_PAGE_URL"]=> string(28) "/blog/obzor-3dmakerpro-hawk/" ["CANONICAL_PAGE_URL"]=> string(0) "" ["~CANONICAL_PAGE_URL"]=> string(0) "" ["LANG_DIR"]=> string(1) "/" ["~LANG_DIR"]=> string(1) "/" ["CODE"]=> string(21) "obzor-3dmakerpro-hawk" ["~CODE"]=> string(21) "obzor-3dmakerpro-hawk" ["EXTERNAL_ID"]=> string(5) "11382" ["~EXTERNAL_ID"]=> string(5) "11382" ["IBLOCK_TYPE_ID"]=> string(4) "news" ["~IBLOCK_TYPE_ID"]=> string(4) "news" ["IBLOCK_CODE"]=> string(4) "news" ["~IBLOCK_CODE"]=> string(4) "news" ["IBLOCK_EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["~IBLOCK_EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["LID"]=> string(2) "s1" ["~LID"]=> string(2) "s1" ["NAV_RESULT"]=> bool(false) ["NAV_CACHED_DATA"]=> NULL ["DISPLAY_ACTIVE_FROM"]=> string(10) "01.10.2026" ["IPROPERTY_VALUES"]=> array(1) { ["ELEMENT_META_TITLE"]=> string(44) "Обзор 3DMakerPro Hawk | Блог 3Dtech" } ["FIELDS"]=> array(8) { ["PREVIEW_TEXT"]=> string(835) "
Здравствуйте! Сегодня рассматриваем ручной SLAM-сканер 3DMakerPro Hawk. Это беспроводной прибор для инженерных, геодезических и строительных задач, а также проектов по созданию цифровых двойников и виртуальных экскурсий.
Проверим, с какой скоростью Hawk, или по-русски Ястреб, оцифровывает площади разного размера и какую точность показывает, а также расскажем всё самое интересное об этом сканере.
С вами 3DTech. Начинаем!
" ["PREVIEW_PICTURE"]=> array(20) { ["ID"]=> string(5) "47920" ["TIMESTAMP_X"]=> string(19) "30.09.2026 14:44:51" ["MODULE_ID"]=> string(6) "iblock" ["HEIGHT"]=> string(3) "828" ["WIDTH"]=> string(4) "1472" ["FILE_SIZE"]=> string(6) "235112" ["CONTENT_TYPE"]=> string(9) "image/png" ["SUBDIR"]=> string(43) "iblock/4a4/kqhomz889vo4gvjl0rhwgctilzycrrza" ["FILE_NAME"]=> string(14) "Frame 2118.png" ["ORIGINAL_NAME"]=> string(14) "Frame 2118.png" ["DESCRIPTION"]=> string(0) "" ["HANDLER_ID"]=> NULL ["EXTERNAL_ID"]=> string(32) "t9j3eg93q77mskv7ccjlg1h12x5qeby4" ["VERSION_ORIGINAL_ID"]=> NULL ["META"]=> string(0) "" ["SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/4a4/kqhomz889vo4gvjl0rhwgctilzycrrza/Frame%202118.webp" ["UNSAFE_SRC"]=> string(94) "/upload/dev2fun.imagecompress/webp/iblock/4a4/kqhomz889vo4gvjl0rhwgctilzycrrza/Frame 2118.webp" ["SAFE_SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/4a4/kqhomz889vo4gvjl0rhwgctilzycrrza/Frame%202118.webp" ["ALT"]=> string(26) "Обзор 3DMakerPro Hawk" ["TITLE"]=> string(26) "Обзор 3DMakerPro Hawk" } ["DETAIL_TEXT"]=> string(29120) "Комплект поставки
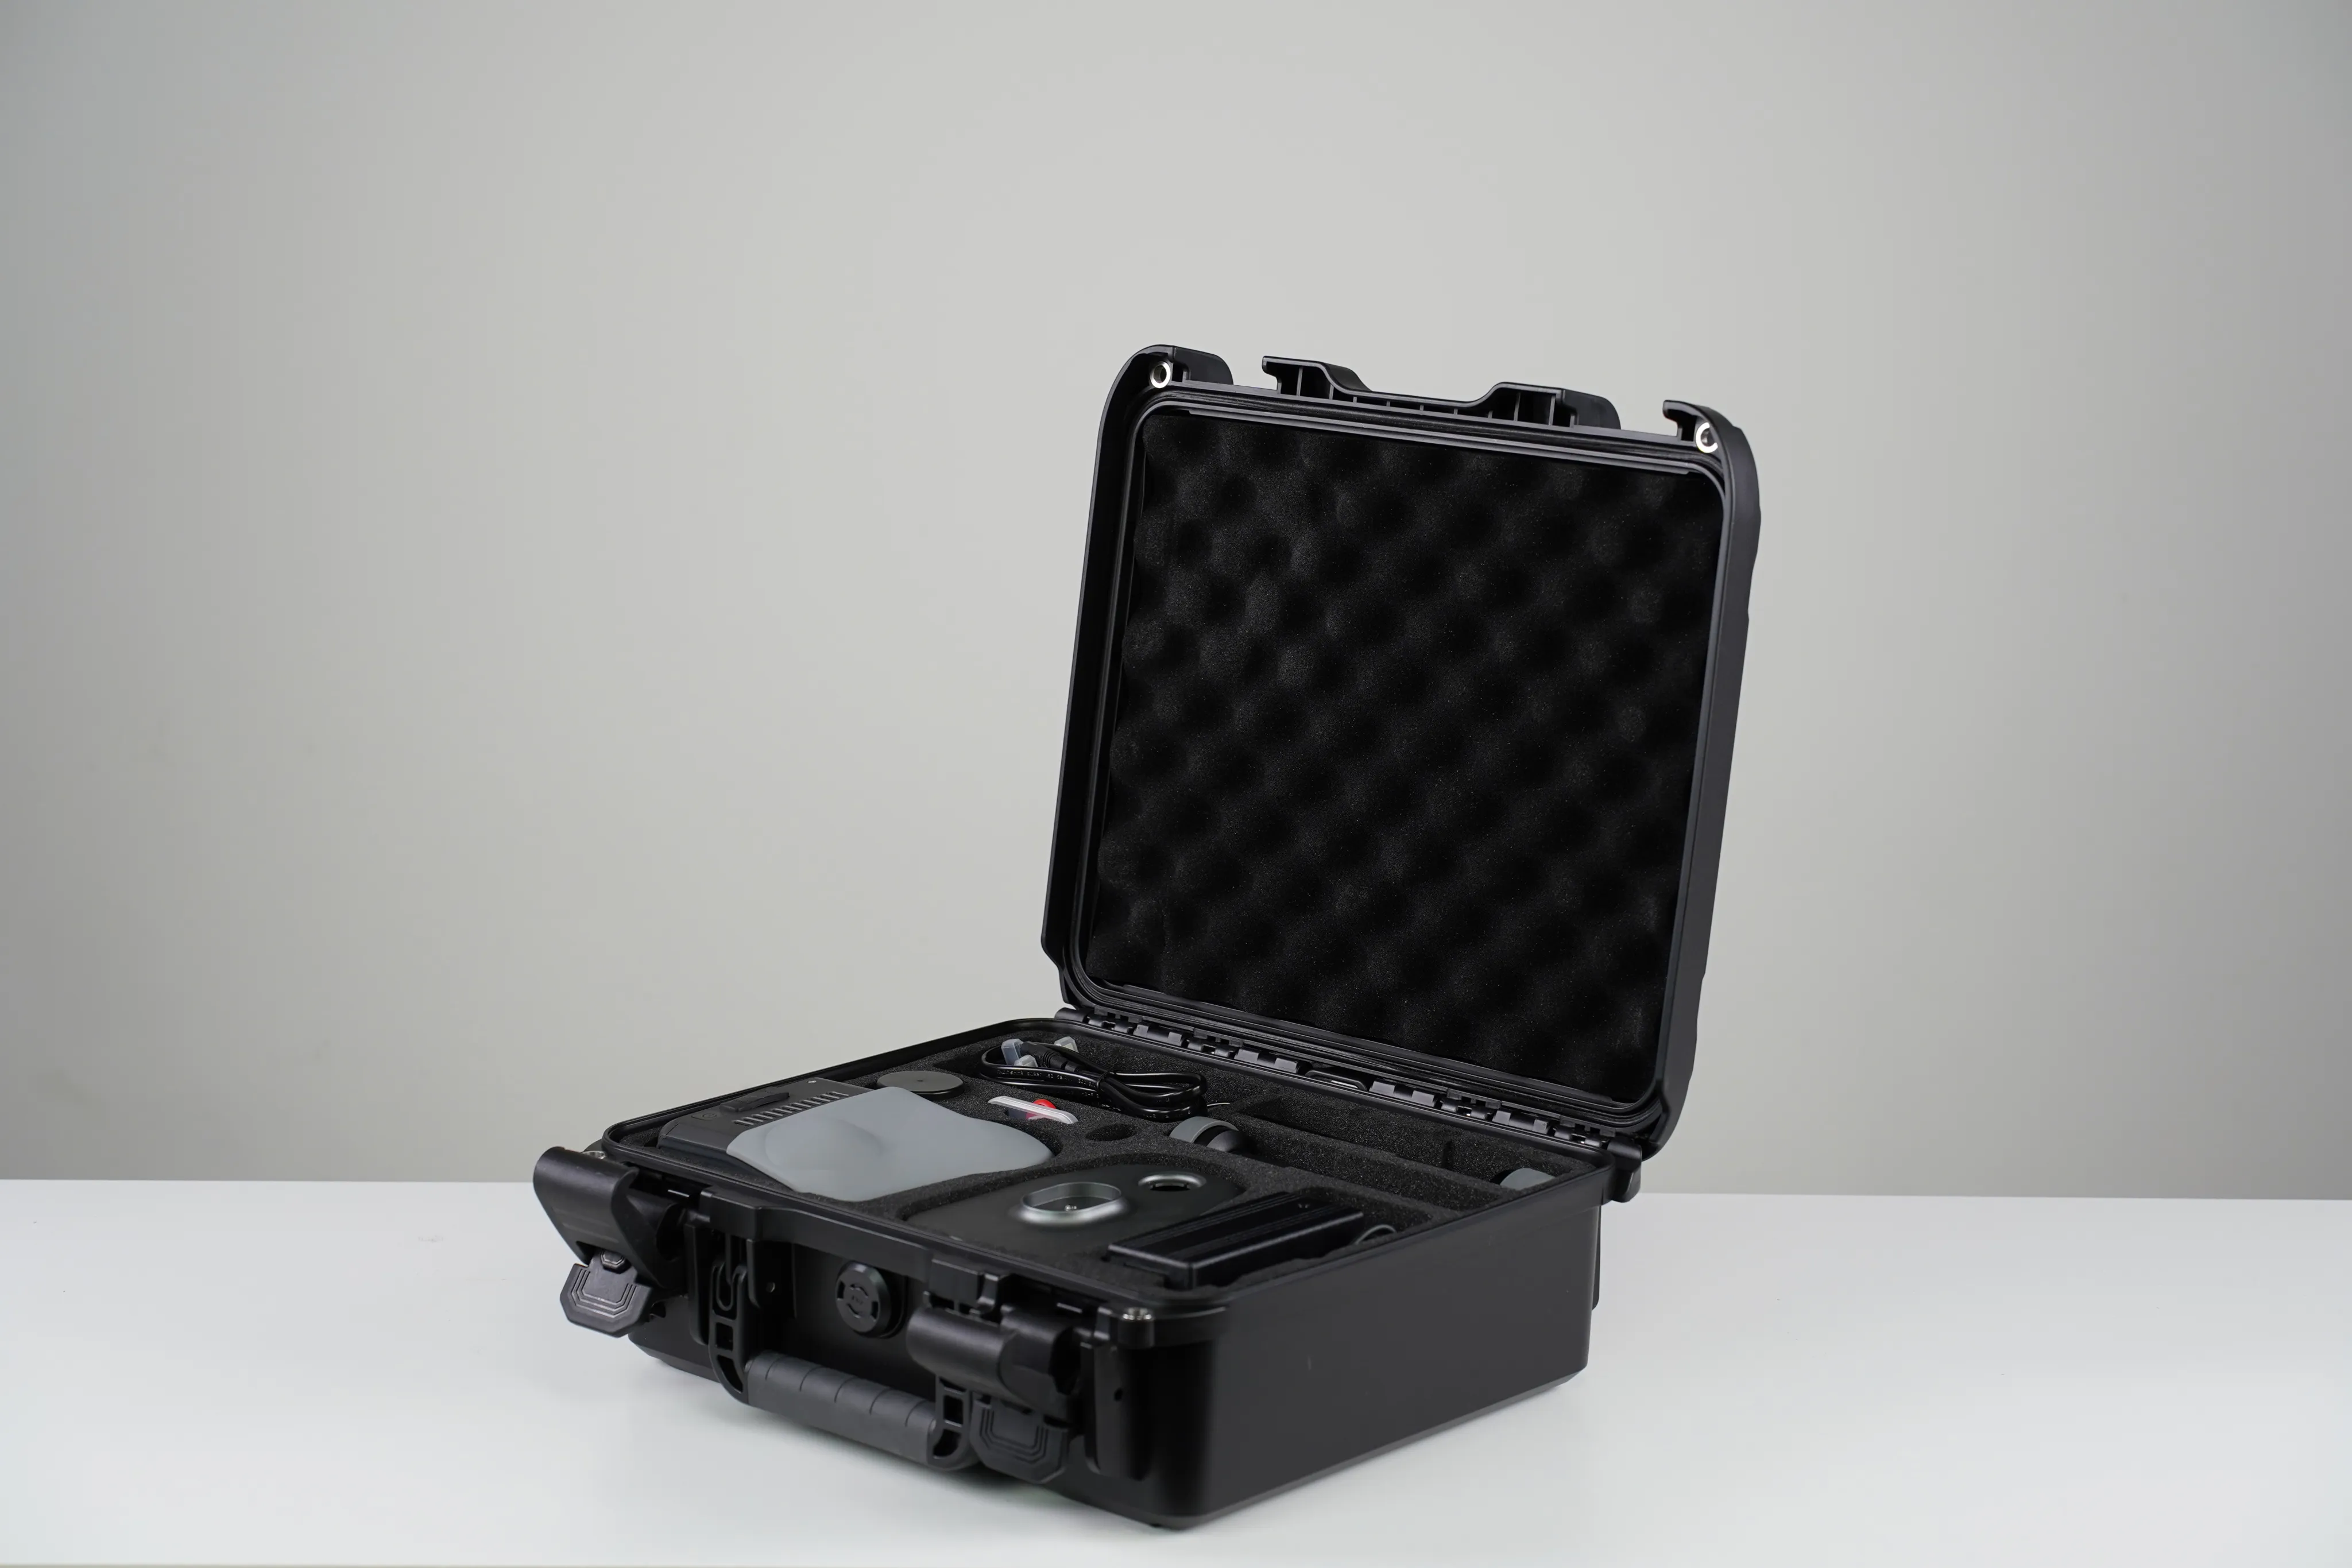
Hawk поставляется в коробке, в которой размещён транспортировочный кейс.
Внутри кейса:
-
сканер и силиконовый защитный чехол для оптики;
-
пять кабелей под разные типы розеток;
-
блок питания;
-
два аккумулятора ёмкостью 6400 мАч, одновременно служащие рукоятками;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
GPS-трекер;
-
адаптер с USB на Type-C;
-
подставка для установки сканера на ровную поверхность;
-
пустой USB-накопитель на 8 Гб;
-
площадка и крепёж для монтажа на штатив.
В комплекте есть всё, что требуется для сканирования, а для обработки полученных данных нужен компьютер с Windows. Программа 3DMakerPro для работы со SLAM-сканерами называется RayStudio и доступна для загрузки на сайте производителя.
В линейке представлено несколько сканеров, и два из них есть у нас: Hawk и Raven. Обзор Raven выйдет позже; в нём мы сравним его с Hawk, чтобы наглядно показать, чем обусловлена разница в цене.
Внешний вид и подключение
Габариты сканера составляют 130×140×90 мм, масса — 900 г. Вид спереди:
Две боковые камеры на 13 Мп отвечают за захват текстур. Центральная камера работает в инфракрасном диапазоне и используется в темноте, а также для повышения точности позиционирования. Лидар определяет расстояние до окружающих объектов.
Вид с левой стороны:
Сверху расположен разъём для комплектного GPS-трекера. На боковых сторонах находятся вентиляционные отверстия. Слева размещены кнопка включения и выключения и два порта USB Type-C.
Один порт предназначен для передачи данных, второй — для питания от повербанка. Такой режим нужен, когда сканер устанавливают на дрон, крышу автомобиля, велосипед или специальный рюкзак. Необходимые для этих сценариев комплекты предлагаются отдельно.
Изображение производителя
Корпус Ястреба выполнен из металла и соответствует классу защиты IP65: пыль внутрь не проникает, устройство защищено от водяных струй.
Такая защита важна: внутри установлен восьмиядерный процессор с частотой 2,4 ГГц и 32 Гб оперативной памяти, которые используются для обработки поступающих данных.
Для управления предусмотрен сенсорный экран диагональю 3,9 дюйма. Интерфейс доступен на нескольких языках, в том числе на русском.
Особенности интерфейса:
-
В настройках можно менять степень детализации изображения на дисплее. Это касается только визуализации на экране и не влияет на сам скан.
-
Можно включать и отключать раздачу Wi-Fi для подключения к компьютеру, а также проверять объём свободной памяти в сканере и на карте памяти.
-
Раздел «калибровка» остаётся пустым, поскольку устройство откалибровано на заводе. Эта вкладка может понадобиться после обновления прошивки. Калибровочный файл размещён на сайте производителя и доступен для скачивания.
-
В разделе «общие» можно выбрать язык, цветовую тему и часовой пояс.
-
Здесь же доступна информация о версии прошивки.
Теперь соберём сканер. Для этого нужно установить рукоятку-аккумулятор на контактную площадку снизу, вставить карту памяти и закрепить подставку. В собранном виде размеры устройства составляют 145×290×95 мм, а масса — 1320 г. Выглядит оно так:
На рукоятках предусмотрен индикатор уровня заряда.
По заявлению производителя, одного аккумулятора при сканировании хватает на час. В наших тестах сканер проработал два часа. Мы также проверили, что произойдёт, если батарея разрядится прямо во время работы: скан сохранился на карте памяти, но обработать его в программе не получилось. Предупреждения о низком заряде нет, поэтому уровень батареи лучше контролировать самостоятельно.
На сайте производителя указано, что зарядное устройство имеет мощность 65 Вт и восполняет заряд до 80% за 30 минут. На практике мы получили 25,2 Вт и около часа до 80%.
Пока один аккумулятор используется для сканирования, второй можно заряжать, что делает работу удобнее.
Что такое SLAM
Перед практической частью разберём немного теории и объясним принцип работы таких устройств. Если это вам неинтересно, переходите к следующему разделу.
Hawk относится к SLAM-сканерам. SLAM — сокращение от Simultaneous Localization and Mapping, то есть «одновременная локализация и построение карты». Устройство получает данные от датчиков, анализирует их, обновляет карту и одновременно уточняет собственное положение относительно окружающих объектов.
В Hawk система устроена следующим образом:
Лидар сканирует пространство вокруг устройства. Расстояние до объектов определяется по времени между отправкой зондирующего импульса и получением отражённого. В Hawk используется безопасный для зрения лазер с длиной волны 905 нм, относящейся к ближнему инфракрасному диапазону. Внешнее освещение ему не требуется: объекты распознаются даже в полной темноте. Во время движения лидар несколько раз в секунду выполняет измерения и формирует набор расстояний до стен и других объектов. Алгоритм SLAM определяет, насколько сканер сместился между двумя последовательными кадрами лидара, сопоставляя текущее облако точек с предыдущим.
RGB-камеры снимают окружающее пространство и сопоставляют каждый новый кадр с предыдущим, помогая устройству определять своё положение. Они же позволяют накладывать текстуры. Их слабая сторона — зависимость от освещения.
ИК-камера частично снижает зависимость от внешнего света и работает по похожему принципу.
Ещё один важный элемент — инерциальный измерительный блок (IMU). В него входят гироскопы и акселерометры, которые помогают определять движения прибора: повороты, наклоны и ускорения.
Все эти данные объединяет программное обеспечение. Например:
-
Лидар сообщает: «стена находится в 4,8 м».
-
Камера сообщает: «я распознаю знакомый визуальный объект».
-
Инерциальный измерительный блок сообщает: «устройство повернулось на определённый угол».
-
SLAM объединяет эти сведения и определяет: «я переместился сюда и теперь нахожусь в этой точке карты».
Одна из основных сложностей SLAM заключается в накоплении ошибок при движении. При сканировании больших помещений координаты постепенно могут смещаться.
Для этого используется замыкание контура. Когда лидар снова распознаёт знакомое место, система понимает, что накопленная ошибка стала значительной, и корректирует карту. Например, сканер может определить уже знакомую геометрию и сопоставить новые данные с сохранёнными ранее.
Областей применения у этой технологии много. Изначально её разрабатывали для автономных автомобилей, беспилотников и роботов: точная карта и определение положения помогали им ориентироваться в городской и другой среде.
SLAM-сканеры особенно полезны там, где важна скорость, а миллиметровая точность не требуется. Их применяют в архитектуре и строительстве, в виртуальной и дополненной реальности — для игр, обучения и виртуальных экскурсий. Кроме того, они подходят для построения точных карт местности, востребованных в экологическом мониторинге, сельском хозяйстве и картографии.
С теорией закончили — переходим к сканированию.
Первое сканирование
Для первого теста мы отсканировали часть офиса. Изменить разрешение или качество здесь нельзя — эти параметры фиксированы, поэтому работали со стандартными настройками.
Перед стартом можно задать название проекта, активировать GPS и RTK. Если кратко, RTK позволяет повысить точность навигации до нескольких сантиметров.
Также можно активировать ночной режим и включать либо отключать боковые камеры, отвечающие за текстуры. Разница между «ночным режимом» и просто отключёнными боковыми камерами состоит в том, что в ночном режиме изображения с ИК-камеры не сохраняются.
Пользоваться сканером просто: держите его перед собой и двигайтесь. На дисплее доступен вид сверху, перспективный режим или изображение с передней камеры. Обзор 360 градусов по горизонтали и 63,5 градуса по вертикали позволяет идти в одном направлении и собирать нужные данные без необходимости постоянно оборачиваться.
Вид сверху: отображается геометрия стен перед сканером.
Держать устройство в целом удобно, однако рука довольно быстро устаёт. Напомним, масса сканера с аккумулятором составляет 1320 г.
На сканирование части офиса ушло 5 минут, а размер проекта составил 3 Гб. Hawk собирает данные со скоростью 480 000 точек в секунду, что для устройств такого класса довольно быстро. На экране отображается предварительный просмотр полученного облака точек:
Розовой линией показана траектория движения.
Передать данные на компьютер можно тремя способами:
-
Подключить к сканеру USB-накопитель через комплектный адаптер.
-
Извлечь карту MicroSD и прочитать её через кардридер с интерфейсом не ниже USB 3.0.
-
Включить на сканере Wi-Fi, подключить к нему компьютер и скачать проект.
После копирования скана можно переходить к RayStudio. Программа работает только в Windows, при этом русский язык в интерфейсе предусмотрен.
Облако точек после удаления лишних данных
Чтобы облако точек отобразилось в рабочей области, сначала требуется обработка. Она занимает примерно полчаса. После этого можно измерять расстояния, удалять лишние данные и экспортировать результат в LAS, PCD, PLY, e57 и XYZ.
Самая интересная функция — создание рендера:
На изображении заметна тёмная дымка. Её создают стеклянные поверхности: лазер отражается от них и фиксирует точки, которых в реальности нет. Без стёкол результат был бы чище.
В RayStudio нет возможности удалить из скана нежелательные точки, что неудобно. Для максимально аккуратных рендеров нужны поверхности без сильных отражений и определённый опыт работы.
Обработка этого скана заняла у компьютера 6 часов. Создание рендера доступно только при наличии видеокарты NVIDIA не ниже 4060 с 8 Гб видеопамяти.
Минимальные требования самой программы — видеокарта NVIDIA 3060 с 6 Гб видеопамяти, 32 Гб оперативной памяти и процессор уровня Intel Core i7 или выше.
Точность
Производитель указывает точность 1,5 см при дальности 10 м, 3 см при 20 м и 5 см при 40 м. При этом если во время сканирования сначала находиться в 40 м от стены, а затем подойти ближе, ошибка будет компенсироваться. Поэтому в работе важно захватывать как можно больше ориентиров, приближаться к ним для коррекции погрешности и замыкать траекторию движения.
В офисе мы измерили несколько дистанций лазерным дальномером и сопоставили их с показаниями сканера. Получились такие результаты:
|
|
Дальномер |
Сканер |
Разница, мм |
| Расстояние 1, мм |
7045 |
7041 |
4 |
| Расстояние 2, мм |
10733 |
10731 |
2 |
| Расстояние 3, мм |
15418 |
15411 |
7 |
| Расстояние 4, мм |
18727 |
18734 |
7 |
| Расстояние 5, мм |
34106 |
34110 |
4 |
Результат очень хороший и даже превосходит заявленные производителем показатели.
Уличное сканирование
В таком обзоре обязательно стоит проверить работу на улице. Для этого мы выбрали мозаичный дворик Владимира Лубенко — музей под открытым небом во дворе на улице Чайковского в Санкт-Петербурге. Там мы и прошлись с Ястребом. Для выездной работы удобно, что компьютер не требуется и никаких проводов нет. Полезным оказался и транспортировочный кейс.
Поскольку сканирование выполняется быстро, заряда аккумуляторов хватает с запасом. На создание двух сканов потребовалось около 20 минут.
После съёмки мы вернулись в офис, обработали данные и получили такой рендер:
Результат выглядит хорошо, но некоторые фрагменты скульптур получились хуже. Это происходит, если цветные камеры успели собрать недостаточно информации из-за быстрого движения или если сканер находился слишком далеко от объектов. Во дворике было много людей, и они постоянно попадали в область сканирования. Поэтому местами снова появилась тёмная дымка: лидар фиксирует движущиеся объекты размыто, а удалить их из рендера нельзя.
Сканирование производственного помещения
В завершение для ещё одного рендера мы отсканировали наше производственное помещение, где установлены SLM-принтеры.
Сделали один проход за х минут, после чего отправили облако точек на обработку. Результат:
Этот рендер тоже вышел удачным. Можно считать, что вы заглянули к нам на производство. Дымки здесь почти нет, поскольку отсутствуют основные помехи — люди и стеклянные поверхности.
Заключение
Подведём итог. Для своей цены Hawk демонстрирует отличный результат. Ястреб быстро и достаточно детально оцифровывает большие объекты и пространства, сохраняя геометрию и цветные текстуры. Он подойдёт строителям, геодезистам, а также для создания цифровых двойников и виртуальных экскурсий. При этом для полноценной обработки данных и рендеринга понадобится производительный компьютер.
Преимущества
-
Высокая скорость сбора данных — 480 000 точек в секунду.
-
Две 13-Мп камеры с HDR хорошо передают цвета даже при неравномерном освещении.
-
Металлический корпус с защитой по стандарту IP65.
-
Сканер можно применять в разных конфигурациях: вручную, со специальным рюкзаком, на автомобиле, дроне или мотоцикле. Для этих вариантов предусмотрены отдельные комплекты кронштейнов и крепежа.
-
Два съёмных аккумулятора с поддержкой быстрой зарядки мощностью 65 Вт.
-
Фактическая точность оказалась даже выше заявленной производителем.
Недостатки
-
Высокие требования к компьютеру для постобработки; рендеринг доступен только на видеокартах не ниже NVIDIA 4060 с 8 Гб видеопамяти.
-
Программное обеспечение работает только в Windows.
Это был обзор Hawk. У нас есть и другой SLAM-сканер 3DMakerPro — Raven. Он дешевле, а в следующем обзоре мы покажем, с чем связана эта разница. Напишите в комментариях, что вы бы отсканировали таким устройством. Спасибо, что дочитали до конца!
" ["DETAIL_PICTURE"]=> array(20) { ["ID"]=> string(5) "47921" ["TIMESTAMP_X"]=> string(19) "30.09.2026 14:44:51" ["MODULE_ID"]=> string(6) "iblock" ["HEIGHT"]=> string(3) "828" ["WIDTH"]=> string(4) "1472" ["FILE_SIZE"]=> string(6) "235112" ["CONTENT_TYPE"]=> string(9) "image/png" ["SUBDIR"]=> string(43) "iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs" ["FILE_NAME"]=> string(14) "Frame 2118.png" ["ORIGINAL_NAME"]=> string(14) "Frame 2118.png" ["DESCRIPTION"]=> string(0) "" ["HANDLER_ID"]=> NULL ["EXTERNAL_ID"]=> string(32) "n7pogl1vedcc8nwbynrikxs7qdxf2o4f" ["VERSION_ORIGINAL_ID"]=> NULL ["META"]=> string(0) "" ["SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs/Frame%202118.webp" ["UNSAFE_SRC"]=> string(94) "/upload/dev2fun.imagecompress/webp/iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs/Frame 2118.webp" ["SAFE_SRC"]=> string(96) "/upload/dev2fun.imagecompress/webp/iblock/733/n2hh0xuxnpr32vfu8tc53v49exz4vjjs/Frame%202118.webp" ["ALT"]=> string(26) "Обзор 3DMakerPro Hawk" ["TITLE"]=> string(26) "Обзор 3DMakerPro Hawk" } ["DATE_ACTIVE_FROM"]=> string(10) "01.10.2026" ["ACTIVE_FROM"]=> string(10) "01.10.2026" ["DATE_ACTIVE_TO"]=> NULL ["ACTIVE_TO"]=> NULL } ["PROPERTIES"]=> array(7) { ["PICS_NEWS"]=> array(36) { ["ID"]=> string(1) "1" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(33) "Картинки новостей" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(9) "PICS_NEWS" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "F" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> string(3) "240" ["FILE_TYPE"]=> string(24) "jpg, gif, bmp, png, jpeg" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> bool(false) ["VALUE"]=> bool(false) ["DESCRIPTION"]=> bool(false) ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> bool(false) ["~DESCRIPTION"]=> bool(false) ["~NAME"]=> string(33) "Картинки новостей" ["~DEFAULT_VALUE"]=> string(0) "" } ["TYPE_POST"]=> &array(37) { ["ID"]=> string(2) "26" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(17) "Тип поста" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(9) "TYPE_POST" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "L" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "Y" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> string(6) "283639" ["VALUE"]=> string(12) "Статьи" ["DESCRIPTION"]=> NULL ["VALUE_ENUM"]=> string(12) "Статьи" ["VALUE_XML_ID"]=> string(32) "59bbd8886dc571e0a99ab66d5247803e" ["VALUE_SORT"]=> string(3) "500" ["VALUE_ENUM_ID"]=> string(2) "19" ["~VALUE"]=> string(12) "Статьи" ["~DESCRIPTION"]=> NULL ["~NAME"]=> string(17) "Тип поста" ["~DEFAULT_VALUE"]=> string(0) "" } ["FORUM_TOPIC_ID"]=> array(36) { ["ID"]=> string(3) "195" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(53) "Тема форума для комментариев" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(14) "FORUM_TOPIC_ID" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "N" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> NULL ["VALUE"]=> string(0) "" ["DESCRIPTION"]=> string(0) "" ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> string(0) "" ["~DESCRIPTION"]=> string(0) "" ["~NAME"]=> string(53) "Тема форума для комментариев" ["~DEFAULT_VALUE"]=> string(0) "" } ["FORUM_MESSAGE_CNT"]=> array(36) { ["ID"]=> string(3) "196" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(65) "Количество комментариев к элементу" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(17) "FORUM_MESSAGE_CNT" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "N" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> NULL ["VALUE"]=> string(0) "" ["DESCRIPTION"]=> string(0) "" ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> string(0) "" ["~DESCRIPTION"]=> string(0) "" ["~NAME"]=> string(65) "Количество комментариев к элементу" ["~DEFAULT_VALUE"]=> string(0) "" } ["TAG"]=> array(36) { ["ID"]=> string(3) "224" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(8) "Теги" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(3) "TAG" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "S" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> array(2) { [0]=> string(6) "283628" [1]=> string(6) "283629" } ["VALUE"]=> array(2) { [0]=> string(15) "3D-сканер" [1]=> string(10) "3DMakerPro" } ["DESCRIPTION"]=> array(2) { [0]=> string(0) "" [1]=> string(0) "" } ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> array(2) { [0]=> string(15) "3D-сканер" [1]=> string(10) "3DMakerPro" } ["~DESCRIPTION"]=> array(2) { [0]=> string(0) "" [1]=> string(0) "" } ["~NAME"]=> string(8) "Теги" ["~DEFAULT_VALUE"]=> string(0) "" } ["FOR_PRODUCT"]=> array(36) { ["ID"]=> string(3) "253" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(30) "Обзор для товара" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(11) "FOR_PRODUCT" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "E" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "7" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> bool(false) ["VALUE"]=> bool(false) ["DESCRIPTION"]=> bool(false) ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> bool(false) ["~DESCRIPTION"]=> bool(false) ["~NAME"]=> string(30) "Обзор для товара" ["~DEFAULT_VALUE"]=> string(0) "" } ["CONTENTS_LIST"]=> array(36) { ["ID"]=> string(3) "273" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(20) "Оглавление" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(13) "CONTENTS_LIST" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "S" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "Y" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "Y" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "N" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> NULL ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> bool(false) ["VALUE"]=> bool(false) ["DESCRIPTION"]=> bool(false) ["VALUE_ENUM"]=> NULL ["VALUE_XML_ID"]=> NULL ["VALUE_SORT"]=> NULL ["~VALUE"]=> bool(false) ["~DESCRIPTION"]=> bool(false) ["~NAME"]=> string(20) "Оглавление" ["~DEFAULT_VALUE"]=> string(0) "" } } ["DISPLAY_PROPERTIES"]=> array(1) { ["TYPE_POST"]=> array(38) { ["ID"]=> string(2) "26" ["TIMESTAMP_X"]=> string(19) "2023-08-08 13:12:21" ["IBLOCK_ID"]=> string(1) "1" ["NAME"]=> string(17) "Тип поста" ["ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["CODE"]=> string(9) "TYPE_POST" ["DEFAULT_VALUE"]=> string(0) "" ["PROPERTY_TYPE"]=> string(1) "L" ["ROW_COUNT"]=> string(1) "1" ["COL_COUNT"]=> string(2) "30" ["LIST_TYPE"]=> string(1) "L" ["MULTIPLE"]=> string(1) "N" ["XML_ID"]=> NULL ["FILE_TYPE"]=> string(0) "" ["MULTIPLE_CNT"]=> string(1) "5" ["TMP_ID"]=> NULL ["LINK_IBLOCK_ID"]=> string(1) "0" ["WITH_DESCRIPTION"]=> string(1) "N" ["SEARCHABLE"]=> string(1) "N" ["FILTRABLE"]=> string(1) "Y" ["IS_REQUIRED"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["USER_TYPE"]=> NULL ["USER_TYPE_SETTINGS"]=> string(6) "a:0:{}" ["HINT"]=> string(0) "" ["PROPERTY_VALUE_ID"]=> string(6) "283639" ["VALUE"]=> string(12) "Статьи" ["DESCRIPTION"]=> NULL ["VALUE_ENUM"]=> string(12) "Статьи" ["VALUE_XML_ID"]=> string(32) "59bbd8886dc571e0a99ab66d5247803e" ["VALUE_SORT"]=> string(3) "500" ["VALUE_ENUM_ID"]=> string(2) "19" ["~VALUE"]=> string(12) "Статьи" ["~DESCRIPTION"]=> NULL ["~NAME"]=> string(17) "Тип поста" ["~DEFAULT_VALUE"]=> string(0) "" ["DISPLAY_VALUE"]=> string(12) "Статьи" } } ["IBLOCK"]=> array(94) { ["ID"]=> string(1) "1" ["~ID"]=> string(1) "1" ["TIMESTAMP_X"]=> string(19) "12.10.2022 12:52:28" ["~TIMESTAMP_X"]=> string(19) "12.10.2022 12:52:28" ["IBLOCK_TYPE_ID"]=> string(4) "news" ["~IBLOCK_TYPE_ID"]=> string(4) "news" ["LID"]=> string(2) "s1" ["~LID"]=> string(2) "s1" ["CODE"]=> string(4) "news" ["~CODE"]=> string(4) "news" ["API_CODE"]=> NULL ["~API_CODE"]=> NULL ["REST_ON"]=> string(1) "N" ["~REST_ON"]=> string(1) "N" ["NAME"]=> string(14) "Новости" ["~NAME"]=> string(14) "Новости" ["ACTIVE"]=> string(1) "Y" ["~ACTIVE"]=> string(1) "Y" ["SORT"]=> string(3) "500" ["~SORT"]=> string(3) "500" ["LIST_PAGE_URL"]=> string(6) "/blog/" ["~LIST_PAGE_URL"]=> string(6) "/blog/" ["DETAIL_PAGE_URL"]=> string(31) "#SITE_DIR#/blog/#ELEMENT_CODE#/" ["~DETAIL_PAGE_URL"]=> string(31) "#SITE_DIR#/blog/#ELEMENT_CODE#/" ["SECTION_PAGE_URL"]=> NULL ["~SECTION_PAGE_URL"]=> NULL ["CANONICAL_PAGE_URL"]=> string(0) "" ["~CANONICAL_PAGE_URL"]=> string(0) "" ["PICTURE"]=> NULL ["~PICTURE"]=> NULL ["DESCRIPTION"]=> string(0) "" ["~DESCRIPTION"]=> string(0) "" ["DESCRIPTION_TYPE"]=> string(4) "text" ["~DESCRIPTION_TYPE"]=> string(4) "text" ["RSS_TTL"]=> string(2) "24" ["~RSS_TTL"]=> string(2) "24" ["RSS_ACTIVE"]=> string(1) "Y" ["~RSS_ACTIVE"]=> string(1) "Y" ["RSS_FILE_ACTIVE"]=> string(1) "N" ["~RSS_FILE_ACTIVE"]=> string(1) "N" ["RSS_FILE_LIMIT"]=> string(1) "0" ["~RSS_FILE_LIMIT"]=> string(1) "0" ["RSS_FILE_DAYS"]=> string(1) "0" ["~RSS_FILE_DAYS"]=> string(1) "0" ["RSS_YANDEX_ACTIVE"]=> string(1) "N" ["~RSS_YANDEX_ACTIVE"]=> string(1) "N" ["XML_ID"]=> string(15) "clothes_news_s1" ["~XML_ID"]=> string(15) "clothes_news_s1" ["TMP_ID"]=> string(32) "461b1136da34d79b381d324731449df0" ["~TMP_ID"]=> string(32) "461b1136da34d79b381d324731449df0" ["INDEX_ELEMENT"]=> string(1) "Y" ["~INDEX_ELEMENT"]=> string(1) "Y" ["INDEX_SECTION"]=> string(1) "N" ["~INDEX_SECTION"]=> string(1) "N" ["WORKFLOW"]=> string(1) "N" ["~WORKFLOW"]=> string(1) "N" ["BIZPROC"]=> string(1) "N" ["~BIZPROC"]=> string(1) "N" ["SECTION_CHOOSER"]=> string(1) "L" ["~SECTION_CHOOSER"]=> string(1) "L" ["LIST_MODE"]=> string(0) "" ["~LIST_MODE"]=> string(0) "" ["RIGHTS_MODE"]=> string(1) "S" ["~RIGHTS_MODE"]=> string(1) "S" ["SECTION_PROPERTY"]=> string(1) "Y" ["~SECTION_PROPERTY"]=> string(1) "Y" ["PROPERTY_INDEX"]=> string(1) "N" ["~PROPERTY_INDEX"]=> string(1) "N" ["VERSION"]=> string(1) "1" ["~VERSION"]=> string(1) "1" ["LAST_CONV_ELEMENT"]=> string(1) "0" ["~LAST_CONV_ELEMENT"]=> string(1) "0" ["SOCNET_GROUP_ID"]=> NULL ["~SOCNET_GROUP_ID"]=> NULL ["EDIT_FILE_BEFORE"]=> string(0) "" ["~EDIT_FILE_BEFORE"]=> string(0) "" ["EDIT_FILE_AFTER"]=> string(0) "" ["~EDIT_FILE_AFTER"]=> string(0) "" ["SECTIONS_NAME"]=> string(14) "Разделы" ["~SECTIONS_NAME"]=> string(14) "Разделы" ["SECTION_NAME"]=> string(12) "Раздел" ["~SECTION_NAME"]=> string(12) "Раздел" ["ELEMENTS_NAME"]=> string(14) "Новости" ["~ELEMENTS_NAME"]=> string(14) "Новости" ["ELEMENT_NAME"]=> string(14) "Элемент" ["~ELEMENT_NAME"]=> string(14) "Элемент" ["FULLTEXT_INDEX"]=> string(1) "N" ["~FULLTEXT_INDEX"]=> string(1) "N" ["EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["~EXTERNAL_ID"]=> string(15) "clothes_news_s1" ["LANG_DIR"]=> string(1) "/" ["~LANG_DIR"]=> string(1) "/" ["SERVER_NAME"]=> string(9) "3dtech.by" ["~SERVER_NAME"]=> string(9) "3dtech.by" } ["SECTION"]=> array(1) { ["PATH"]=> array(0) { } } ["SECTION_URL"]=> string(0) "" ["META_TAGS"]=> array(5) { ["TITLE"]=> string(26) "Обзор 3DMakerPro Hawk" ["ELEMENT_CHAIN"]=> string(26) "Обзор 3DMakerPro Hawk" ["BROWSER_TITLE"]=> string(44) "Обзор 3DMakerPro Hawk | Блог 3Dtech" ["KEYWORDS"]=> string(0) "" ["DESCRIPTION"]=> string(0) "" } }
Здравствуйте! Сегодня рассматриваем ручной SLAM-сканер 3DMakerPro Hawk. Это беспроводной прибор для инженерных, геодезических и строительных задач, а также проектов по созданию цифровых двойников и виртуальных экскурсий.
Проверим, с какой скоростью Hawk, или по-русски Ястреб, оцифровывает площади разного размера и какую точность показывает, а также расскажем всё самое интересное об этом сканере.
С вами 3DTech. Начинаем!
Комплект поставки
Hawk поставляется в коробке, в которой размещён транспортировочный кейс.
Внутри кейса:
-
сканер и силиконовый защитный чехол для оптики;
-
пять кабелей под разные типы розеток;
-
блок питания;
-
два аккумулятора ёмкостью 6400 мАч, одновременно служащие рукоятками;
-
карта MicroSD объёмом 128 Гб и футляр для неё;
-
GPS-трекер;
-
адаптер с USB на Type-C;
-
подставка для установки сканера на ровную поверхность;
-
пустой USB-накопитель на 8 Гб;
-
площадка и крепёж для монтажа на штатив.
В комплекте есть всё, что требуется для сканирования, а для обработки полученных данных нужен компьютер с Windows. Программа 3DMakerPro для работы со SLAM-сканерами называется RayStudio и доступна для загрузки на сайте производителя.
В линейке представлено несколько сканеров, и два из них есть у нас: Hawk и Raven. Обзор Raven выйдет позже; в нём мы сравним его с Hawk, чтобы наглядно показать, чем обусловлена разница в цене.
Внешний вид и подключение
Габариты сканера составляют 130×140×90 мм, масса — 900 г. Вид спереди:
Две боковые камеры на 13 Мп отвечают за захват текстур. Центральная камера работает в инфракрасном диапазоне и используется в темноте, а также для повышения точности позиционирования. Лидар определяет расстояние до окружающих объектов.
Вид с левой стороны:
Сверху расположен разъём для комплектного GPS-трекера. На боковых сторонах находятся вентиляционные отверстия. Слева размещены кнопка включения и выключения и два порта USB Type-C.
Один порт предназначен для передачи данных, второй — для питания от повербанка. Такой режим нужен, когда сканер устанавливают на дрон, крышу автомобиля, велосипед или специальный рюкзак. Необходимые для этих сценариев комплекты предлагаются отдельно.
Изображение производителя
Корпус Ястреба выполнен из металла и соответствует классу защиты IP65: пыль внутрь не проникает, устройство защищено от водяных струй.
Такая защита важна: внутри установлен восьмиядерный процессор с частотой 2,4 ГГц и 32 Гб оперативной памяти, которые используются для обработки поступающих данных.
Для управления предусмотрен сенсорный экран диагональю 3,9 дюйма. Интерфейс доступен на нескольких языках, в том числе на русском.
Особенности интерфейса:
-
В настройках можно менять степень детализации изображения на дисплее. Это касается только визуализации на экране и не влияет на сам скан.
-
Можно включать и отключать раздачу Wi-Fi для подключения к компьютеру, а также проверять объём свободной памяти в сканере и на карте памяти.
-
Раздел «калибровка» остаётся пустым, поскольку устройство откалибровано на заводе. Эта вкладка может понадобиться после обновления прошивки. Калибровочный файл размещён на сайте производителя и доступен для скачивания.
-
В разделе «общие» можно выбрать язык, цветовую тему и часовой пояс.
-
Здесь же доступна информация о версии прошивки.
Теперь соберём сканер. Для этого нужно установить рукоятку-аккумулятор на контактную площадку снизу, вставить карту памяти и закрепить подставку. В собранном виде размеры устройства составляют 145×290×95 мм, а масса — 1320 г. Выглядит оно так:
На рукоятках предусмотрен индикатор уровня заряда.
По заявлению производителя, одного аккумулятора при сканировании хватает на час. В наших тестах сканер проработал два часа. Мы также проверили, что произойдёт, если батарея разрядится прямо во время работы: скан сохранился на карте памяти, но обработать его в программе не получилось. Предупреждения о низком заряде нет, поэтому уровень батареи лучше контролировать самостоятельно.
На сайте производителя указано, что зарядное устройство имеет мощность 65 Вт и восполняет заряд до 80% за 30 минут. На практике мы получили 25,2 Вт и около часа до 80%.
Пока один аккумулятор используется для сканирования, второй можно заряжать, что делает работу удобнее.
Что такое SLAM
Перед практической частью разберём немного теории и объясним принцип работы таких устройств. Если это вам неинтересно, переходите к следующему разделу.
Hawk относится к SLAM-сканерам. SLAM — сокращение от Simultaneous Localization and Mapping, то есть «одновременная локализация и построение карты». Устройство получает данные от датчиков, анализирует их, обновляет карту и одновременно уточняет собственное положение относительно окружающих объектов.
В Hawk система устроена следующим образом:
Лидар сканирует пространство вокруг устройства. Расстояние до объектов определяется по времени между отправкой зондирующего импульса и получением отражённого. В Hawk используется безопасный для зрения лазер с длиной волны 905 нм, относящейся к ближнему инфракрасному диапазону. Внешнее освещение ему не требуется: объекты распознаются даже в полной темноте. Во время движения лидар несколько раз в секунду выполняет измерения и формирует набор расстояний до стен и других объектов. Алгоритм SLAM определяет, насколько сканер сместился между двумя последовательными кадрами лидара, сопоставляя текущее облако точек с предыдущим.
RGB-камеры снимают окружающее пространство и сопоставляют каждый новый кадр с предыдущим, помогая устройству определять своё положение. Они же позволяют накладывать текстуры. Их слабая сторона — зависимость от освещения.
ИК-камера частично снижает зависимость от внешнего света и работает по похожему принципу.
Ещё один важный элемент — инерциальный измерительный блок (IMU). В него входят гироскопы и акселерометры, которые помогают определять движения прибора: повороты, наклоны и ускорения.
Все эти данные объединяет программное обеспечение. Например:
-
Лидар сообщает: «стена находится в 4,8 м».
-
Камера сообщает: «я распознаю знакомый визуальный объект».
-
Инерциальный измерительный блок сообщает: «устройство повернулось на определённый угол».
-
SLAM объединяет эти сведения и определяет: «я переместился сюда и теперь нахожусь в этой точке карты».
Одна из основных сложностей SLAM заключается в накоплении ошибок при движении. При сканировании больших помещений координаты постепенно могут смещаться.
Для этого используется замыкание контура. Когда лидар снова распознаёт знакомое место, система понимает, что накопленная ошибка стала значительной, и корректирует карту. Например, сканер может определить уже знакомую геометрию и сопоставить новые данные с сохранёнными ранее.
Областей применения у этой технологии много. Изначально её разрабатывали для автономных автомобилей, беспилотников и роботов: точная карта и определение положения помогали им ориентироваться в городской и другой среде.
SLAM-сканеры особенно полезны там, где важна скорость, а миллиметровая точность не требуется. Их применяют в архитектуре и строительстве, в виртуальной и дополненной реальности — для игр, обучения и виртуальных экскурсий. Кроме того, они подходят для построения точных карт местности, востребованных в экологическом мониторинге, сельском хозяйстве и картографии.
С теорией закончили — переходим к сканированию.
Первое сканирование
Для первого теста мы отсканировали часть офиса. Изменить разрешение или качество здесь нельзя — эти параметры фиксированы, поэтому работали со стандартными настройками.
Перед стартом можно задать название проекта, активировать GPS и RTK. Если кратко, RTK позволяет повысить точность навигации до нескольких сантиметров.
Также можно активировать ночной режим и включать либо отключать боковые камеры, отвечающие за текстуры. Разница между «ночным режимом» и просто отключёнными боковыми камерами состоит в том, что в ночном режиме изображения с ИК-камеры не сохраняются.
Пользоваться сканером просто: держите его перед собой и двигайтесь. На дисплее доступен вид сверху, перспективный режим или изображение с передней камеры. Обзор 360 градусов по горизонтали и 63,5 градуса по вертикали позволяет идти в одном направлении и собирать нужные данные без необходимости постоянно оборачиваться.
Вид сверху: отображается геометрия стен перед сканером.
Держать устройство в целом удобно, однако рука довольно быстро устаёт. Напомним, масса сканера с аккумулятором составляет 1320 г.
На сканирование части офиса ушло 5 минут, а размер проекта составил 3 Гб. Hawk собирает данные со скоростью 480 000 точек в секунду, что для устройств такого класса довольно быстро. На экране отображается предварительный просмотр полученного облака точек:
Розовой линией показана траектория движения.
Передать данные на компьютер можно тремя способами:
-
Подключить к сканеру USB-накопитель через комплектный адаптер.
-
Извлечь карту MicroSD и прочитать её через кардридер с интерфейсом не ниже USB 3.0.
-
Включить на сканере Wi-Fi, подключить к нему компьютер и скачать проект.
После копирования скана можно переходить к RayStudio. Программа работает только в Windows, при этом русский язык в интерфейсе предусмотрен.
Облако точек после удаления лишних данных
Чтобы облако точек отобразилось в рабочей области, сначала требуется обработка. Она занимает примерно полчаса. После этого можно измерять расстояния, удалять лишние данные и экспортировать результат в LAS, PCD, PLY, e57 и XYZ.
Самая интересная функция — создание рендера:
На изображении заметна тёмная дымка. Её создают стеклянные поверхности: лазер отражается от них и фиксирует точки, которых в реальности нет. Без стёкол результат был бы чище.
В RayStudio нет возможности удалить из скана нежелательные точки, что неудобно. Для максимально аккуратных рендеров нужны поверхности без сильных отражений и определённый опыт работы.
Обработка этого скана заняла у компьютера 6 часов. Создание рендера доступно только при наличии видеокарты NVIDIA не ниже 4060 с 8 Гб видеопамяти.
Минимальные требования самой программы — видеокарта NVIDIA 3060 с 6 Гб видеопамяти, 32 Гб оперативной памяти и процессор уровня Intel Core i7 или выше.
Точность
Производитель указывает точность 1,5 см при дальности 10 м, 3 см при 20 м и 5 см при 40 м. При этом если во время сканирования сначала находиться в 40 м от стены, а затем подойти ближе, ошибка будет компенсироваться. Поэтому в работе важно захватывать как можно больше ориентиров, приближаться к ним для коррекции погрешности и замыкать траекторию движения.
В офисе мы измерили несколько дистанций лазерным дальномером и сопоставили их с показаниями сканера. Получились такие результаты:
|
|
Дальномер |
Сканер |
Разница, мм |
| Расстояние 1, мм |
7045 |
7041 |
4 |
| Расстояние 2, мм |
10733 |
10731 |
2 |
| Расстояние 3, мм |
15418 |
15411 |
7 |
| Расстояние 4, мм |
18727 |
18734 |
7 |
| Расстояние 5, мм |
34106 |
34110 |
4 |
Результат очень хороший и даже превосходит заявленные производителем показатели.
Уличное сканирование
В таком обзоре обязательно стоит проверить работу на улице. Для этого мы выбрали мозаичный дворик Владимира Лубенко — музей под открытым небом во дворе на улице Чайковского в Санкт-Петербурге. Там мы и прошлись с Ястребом. Для выездной работы удобно, что компьютер не требуется и никаких проводов нет. Полезным оказался и транспортировочный кейс.
Поскольку сканирование выполняется быстро, заряда аккумуляторов хватает с запасом. На создание двух сканов потребовалось около 20 минут.
После съёмки мы вернулись в офис, обработали данные и получили такой рендер:
Результат выглядит хорошо, но некоторые фрагменты скульптур получились хуже. Это происходит, если цветные камеры успели собрать недостаточно информации из-за быстрого движения или если сканер находился слишком далеко от объектов. Во дворике было много людей, и они постоянно попадали в область сканирования. Поэтому местами снова появилась тёмная дымка: лидар фиксирует движущиеся объекты размыто, а удалить их из рендера нельзя.
Сканирование производственного помещения
В завершение для ещё одного рендера мы отсканировали наше производственное помещение, где установлены SLM-принтеры.
Сделали один проход за х минут, после чего отправили облако точек на обработку. Результат:
Этот рендер тоже вышел удачным. Можно считать, что вы заглянули к нам на производство. Дымки здесь почти нет, поскольку отсутствуют основные помехи — люди и стеклянные поверхности.
Заключение
Подведём итог. Для своей цены Hawk демонстрирует отличный результат. Ястреб быстро и достаточно детально оцифровывает большие объекты и пространства, сохраняя геометрию и цветные текстуры. Он подойдёт строителям, геодезистам, а также для создания цифровых двойников и виртуальных экскурсий. При этом для полноценной обработки данных и рендеринга понадобится производительный компьютер.
Преимущества
-
Высокая скорость сбора данных — 480 000 точек в секунду.
-
Две 13-Мп камеры с HDR хорошо передают цвета даже при неравномерном освещении.
-
Металлический корпус с защитой по стандарту IP65.
-
Сканер можно применять в разных конфигурациях: вручную, со специальным рюкзаком, на автомобиле, дроне или мотоцикле. Для этих вариантов предусмотрены отдельные комплекты кронштейнов и крепежа.
-
Два съёмных аккумулятора с поддержкой быстрой зарядки мощностью 65 Вт.
-
Фактическая точность оказалась даже выше заявленной производителем.
Недостатки
-
Высокие требования к компьютеру для постобработки; рендеринг доступен только на видеокартах не ниже NVIDIA 4060 с 8 Гб видеопамяти.
-
Программное обеспечение работает только в Windows.
Это был обзор Hawk. У нас есть и другой SLAM-сканер 3DMakerPro — Raven. Он дешевле, а в следующем обзоре мы покажем, с чем связана эта разница. Напишите в комментариях, что вы бы отсканировали таким устройством. Спасибо, что дочитали до конца!